




Servomoottori ja servovahvistin – näin servo toimii
Servojärjestelmä vie kuorman oikeaan asemaan oikealla nopeudella ja oikeaan aikaan – kerta toisensa jälkeen. Tässä oppaassa kerrotaan, miten moottori, servovahvistin ja anturi toimivat yhdessä, miten akseli mitoitetaan ja milloin servo on oikea valinta.
 Kirjoittaja Erik Ahlqvist, SCN:n toimitusjohtaja · Päivitetty 24 lokakuuta 2026 · 5 min lukuaika
- Servojärjestelmä – servomoottori, servovahvistin ja anturi, joita ohjaa liikeohjain tai PLC.
- Suljettu säätösilmukka – vahvistin vertaa jatkuvasti ohjearvoa todelliseen asemaan ja korjaa eron tuhansia kertoja sekunnissa.
- Servo vai taajuusmuuttaja – servo nopeaan ja tarkkaan paikoitukseen, taajuusmuuttaja pumppujen, puhaltimien ja kuljettimien nopeussäätöön.
- Mitoitus – tarkista huippumomentti, RMS-momentti, nopeus ja hitausmomenttisuhde.
- Tiedonsiirto ja turvallisuus – EtherCAT, MECHATROLINK tai PROFINET ohjausjärjestelmään sekä STO tai SS1 turvalliseen pysäytykseen.
Mikä on servojärjestelmä?
Servojärjestelmässä moottori seuraa aseman, nopeuden tai vääntömomentin ohjearvoa, ja anturi kertoo jatkuvasti, missä akseli todellisuudessa on. Järjestelmä koostuu seuraavista osista:
- Servomoottori – yleensä pienen hitausmomentin kestomagneettitahtimoottori, joka on rakennettu nopeisiin kiihdytyksiin ja suureen hetkelliseen ylikuormitukseen.
- Servovahvistin – kutsutaan myös servokäytöksi, Yaskawalla SERVOPACK. Se syöttää moottoria ja säätää asemaa, nopeutta ja momenttia.
- Takaisinkytkentä – inkrementti- tai absoluuttianturi tai resolveri moottorin akselilla. Nykyaikaisissa servomoottoreissa on usein vähintään 20-bittinen anturi kierrosta kohden.
- Liikkeenohjaus – PLC tai liikeohjain, joka laskee liikeradan ja lähettää ohjearvot vahvistimille.
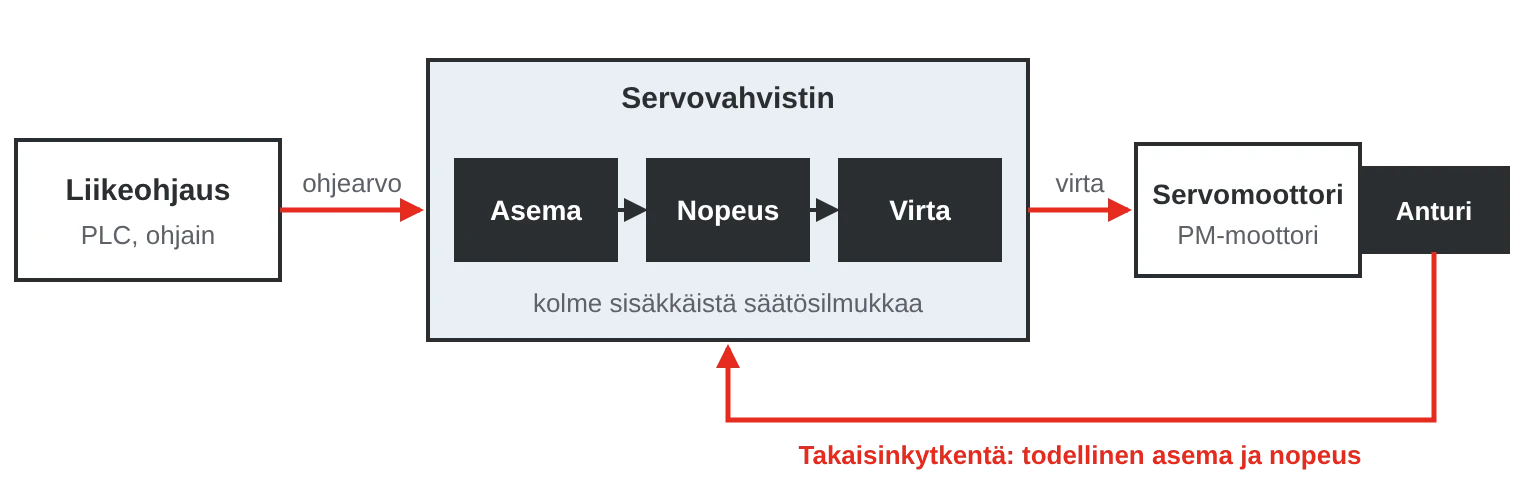
Vahvistin käyttää kolmea sisäkkäistä säätösilmukkaa, eli kaskadisäätöä. Sisin silmukka säätää virtaa ja siten momenttia, seuraava nopeutta ja uloin asemaa. Mitä nopeammat silmukat, sitä nopeampi ja vakaampi akseli.
Servo, taajuusmuuttaja vai askelmoottori?
| Servo | Taajuusmuuttaja | Askelmoottori | |
|---|---|---|---|
| Ohjaus | Suljettu silmukka, aina anturilla | Yleensä ilman anturia | Yleensä avoin silmukka, laskee askelia |
| Vahvuus | Nopea, tarkka paikoitus ja suuri dynamiikka | Nopeussäätö ja energiansäästö | Yksinkertainen ja edullinen paikoitus |
| Momentti | Suuri huippumomentti myös suurilla nopeuksilla | Tasainen momentti nimellisnopeuteen asti | Laskee jyrkästi nopeuden kasvaessa |
| Heikkous | Vaatii virityksen | Rajallinen dynamiikka | Voi kadottaa askelia huomaamatta |
| Esimerkit | Pakkauskoneet, robotit, CNC | Pumput, puhaltimet, kuljettimet | Pienet akselit ja annostelijat |
Rajat ovat hämärtyneet. Osa taajuusmuuttajista pystyy paikoittamaan anturin avulla, ja myös suljetun silmukan askelmoottoreita on olemassa. Kun useiden akselien on kuitenkin liikuttava tahdissa lyhyillä jaksonajoilla ja suurella tarkkuudella, servo on lähes aina oikea valinta.
Pyörivät moottorit, lineaarimoottorit ja suoravetomoottorit
- Pyörivät servomoottorit – tavallisin valinta, kytketään kuormaan vaihteen, kuularuuvin, hammashihnan tai hammastangon kautta. Saatavana pienellä hitausmomentilla nopeisiin akseleihin, keskisuurella raskaampiin kuormiin sekä pitojarrulla pystyakseleihin.
- Lineaarimoottorit – litteä, suora moottori, joka liikuttaa kelkkaa suoraan. Ilman kuularuuvia tai hihnaa voimansiirrossa ei ole välystä eikä kulumista.
- Suoravetomoottorit (momenttimoottorit) – pyörittävät pyöröpöytää tai akselia suoraan ilman vaihdetta. Suuri momentti, suuri jäykkyys eikä välystä.
Inkrementtianturi vaatii referenssiajon sähkökatkon jälkeen. Absoluuttianturi tietää aseman heti, kun virta palaa, ja monikierrosanturit laskevat myös kierrokset, paristolla tai ilman. Roboteissa, puristimissa ja akseleissa, joissa referenssiajo on hankala, absoluuttianturit ovat vakiona.
Näin mitoitat servoakselin
Lähde liikkeestä, älä moottorista: matka, aika, viipymäaika ja kuorma. Tarkista sitten neljä asiaa:
- Huippumomentti kiihdytyksen aikana, kitka ja ulkoiset voimat mukaan lukien. Sen on oltava pienempi kuin moottorin maksimimomentti, joka on usein noin kolminkertainen nimellismomenttiin nähden.
- RMS-momentti koko jakson ajalta. Se määrää lämpenemisen, ja sen on oltava pienempi kuin nimellismomentti.
- Nopeus – liikkeen suurimman nopeuden on oltava selvästi moottorin maksiminopeuden alapuolella.
- Hitausmomenttisuhde – moottorin akselille redusoitu kuorman hitausmomentti verrattuna moottorin omaan hitausmomenttiin.
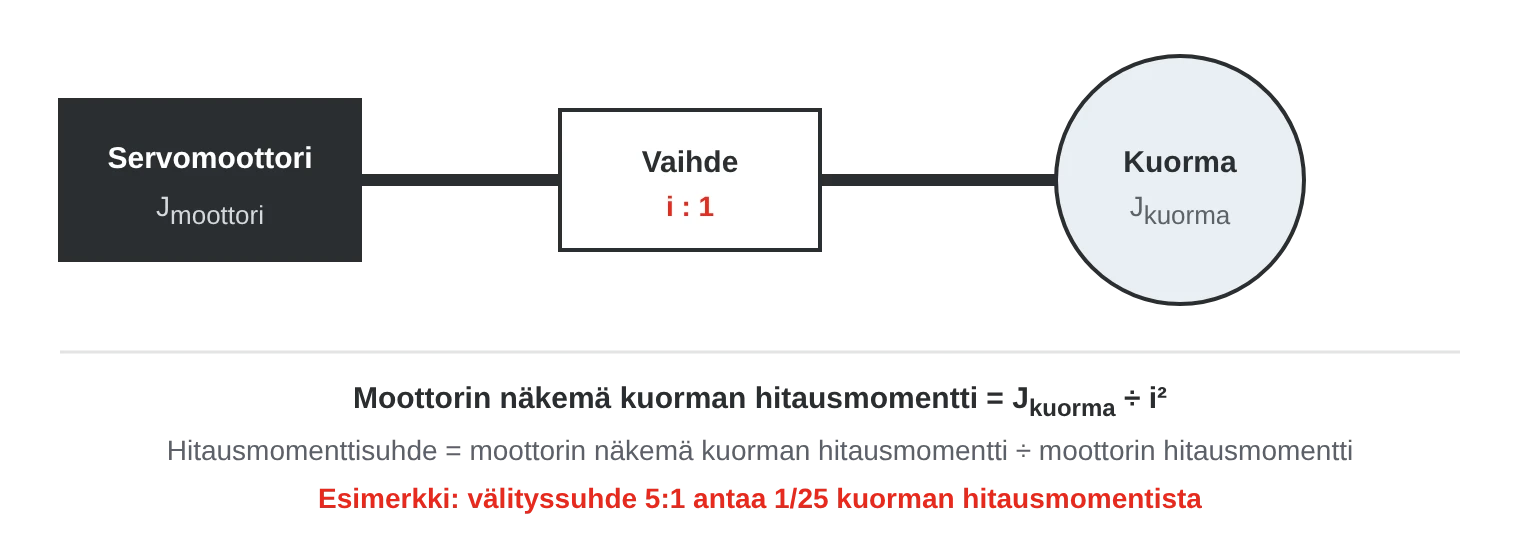
Yleinen nyrkkisääntö on pitää hitausmomenttisuhde alle noin 10:1 ja erittäin dynaamisissa akseleissa vielä pienempänä. Värähtelynvaimennuksella varustetut vahvistimet sietävät enemmän, mutta pienemmällä marginaalilla. Vaihde pienentää moottorin näkemää kuorman hitausmomenttia välityssuhteen neliöllä.
- Moottori valitaan tehon mukaan. Ratkaisevia ovat huippumomentti, RMS-momentti ja hitausmomenttisuhde, eivät kilowatit.
- Liian joustava mekaniikka. Pitkät hihnat, vaihteen välys ja heikot kiinnitykset saavat akselin värähtelemään, olipa vahvistin kuinka hyvä tahansa.
- Pitojarrulla pysäytetään. Jarru on tarkoitettu pitämään kuorma paikallaan pysähdyksissä. Liikkuvan kuorman pysäyttämiseen käytettynä se kuluu nopeasti.
- Huono kaapelointi. Moottori- ja anturikaapeleiden on oltava suojattuja, erillään signaalikaapeleista ja kaapelinvetoketjuun soveltuvia, jos akseli liikkuu.
Ohjaus ja turvatoiminnot
Analoginen ±10 V:n ja pulssijono-ohjaus ovat suurelta osin väistyneet determinististen verkkojen tieltä. Niissä liikeohjain tahdistaa useita akseleita alle millisekunnin jaksonajoilla:
- EtherCAT – avoin ja laajalti käytetty. CiA 402 -käyttöprofiili helpottaa eri merkkien yhdistämistä, ja turvasignaalit voivat kulkea samassa verkossa FSoE:n (Safety over EtherCAT) avulla.
- MECHATROLINK-III – Yaskawan kehittämä liikkeenohjausverkko, joka on helppo konfiguroida Yaskawan ohjaimilla.
- PROFINET – yleinen Siemens-ympäristöissä, PROFIdrive-profiililla ja PROFIsafe-turvatoiminnoilla.
Liikkeet ohjelmoidaan usein IEC 61131-3 -ympäristössä PLCopen Motion Control -toimilohkoilla, esimerkiksi sähköisiin nokkiin, sähköiseen vaihteeseen ja lentäviin leikkureihin.
Käyttöjen turvatoiminnot on määritelty standardissa IEC 61800-5-2. STO (Safe Torque Off) poistaa momentin välittömästi ja vastaa IEC 60204-1:n pysäytysluokkaa 0. SS1 (Safe Stop 1) hidastaa moottorin hallitusti ja aktivoi sitten STO:n, mikä vastaa pysäytysluokkaa 1. Turvamoduulit tuovat lisäksi SBC-toiminnon pitojarrun turvalliseen ohjaukseen ja SLS-toiminnon turvallisesti rajoitettuun nopeuteen asetuksen ja vianetsinnän ajaksi. Vaadittu taso, PL standardin ISO 13849-1 tai SIL standardin IEC 62061 mukaan, määräytyy koneen riskiarvioinnista.
Missä servojärjestelmiä käytetään?
- Pakkaus- ja elintarviketeollisuus – flowpack-koneet, etiketöinti, täyttö ja pick-and-place useilla tahdistetuilla akseleilla.
- Robotit ja käsittely – teollisuusrobotit, portaalirobotit ja automaattitrukit (AGV).
- Työstökoneet – syöttöakselit CNC-jyrsinkoneissa, sorveissa ja laserleikkureissa.
- Puristimet ja ohutlevy – servopuristimet ohjelmoitavalla iskuprofiililla ja levynsyöttölaitteet.
- Puolijohteet ja elektroniikka – kiekkojen käsittely, komponenttien ladonta ja tarkastus lineaari- ja suoravetomoottoreilla.
- Lääkintä ja laboratoriot – näytteenkäsittely ja pipetointirobotit.
SCN:n servojärjestelmät
Tarjoamme Yaskawan servojärjestelmiä: Sigma-7- ja Sigma-X-sarjojen servomoottoreita ja servovahvistimia, lineaarimoottoreita, suoravetomoottoreita ja liikeohjaimia jopa 64 akselille. Kerro meille liikkeestä, kuormasta ja ohjausjärjestelmästä, niin autamme mitoittamaan akselin.
Esimerkkejä valikoimastamme
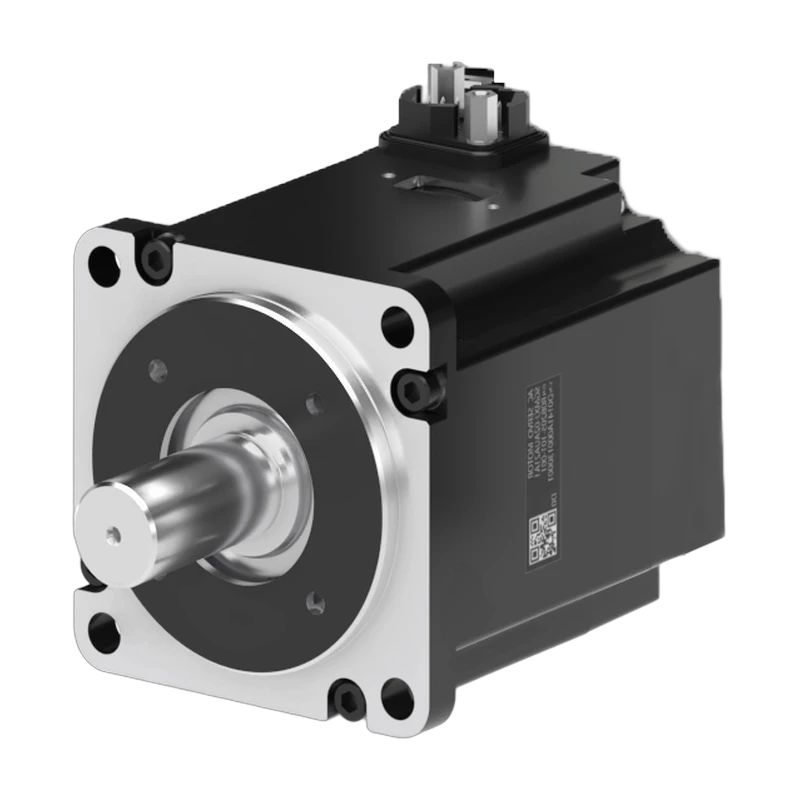 YaskawaSGMXA Sigma-X servomoottoriServomoottori 50 W – 5 kW, 26-bittinen absoluuttianturi, enintään 7 000 r/min ja IP67.Katso tuote →
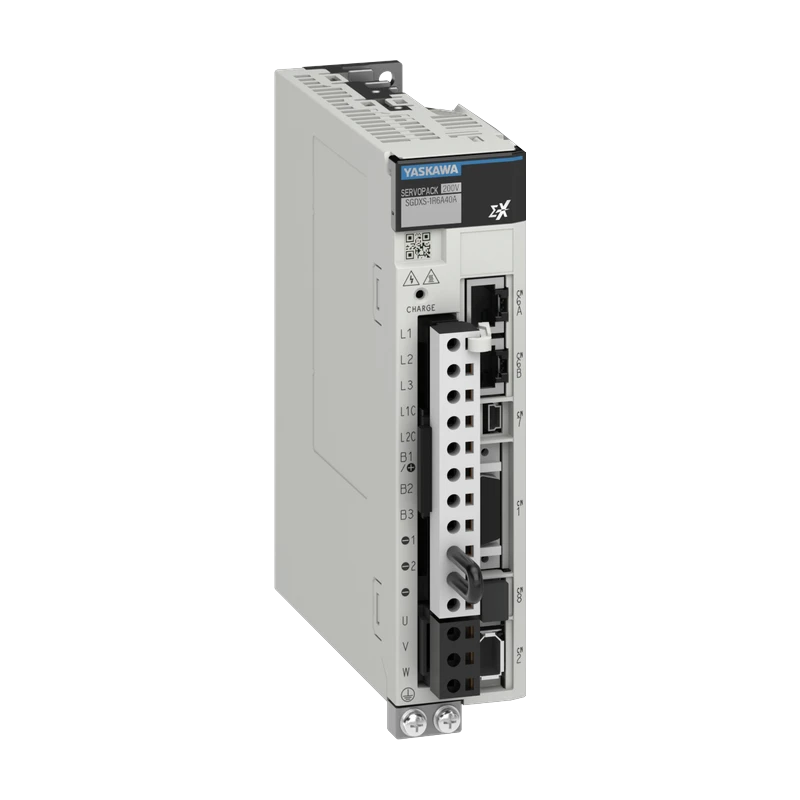 YaskawaSGDXS Sigma-X yksiakselinen servokäyttöYksiakselinen servovahvistin 50 W – 15 kW pyöriville, lineaari- ja suoravetomoottoreille. Ohjaus EtherCATin kautta.Katso tuote →
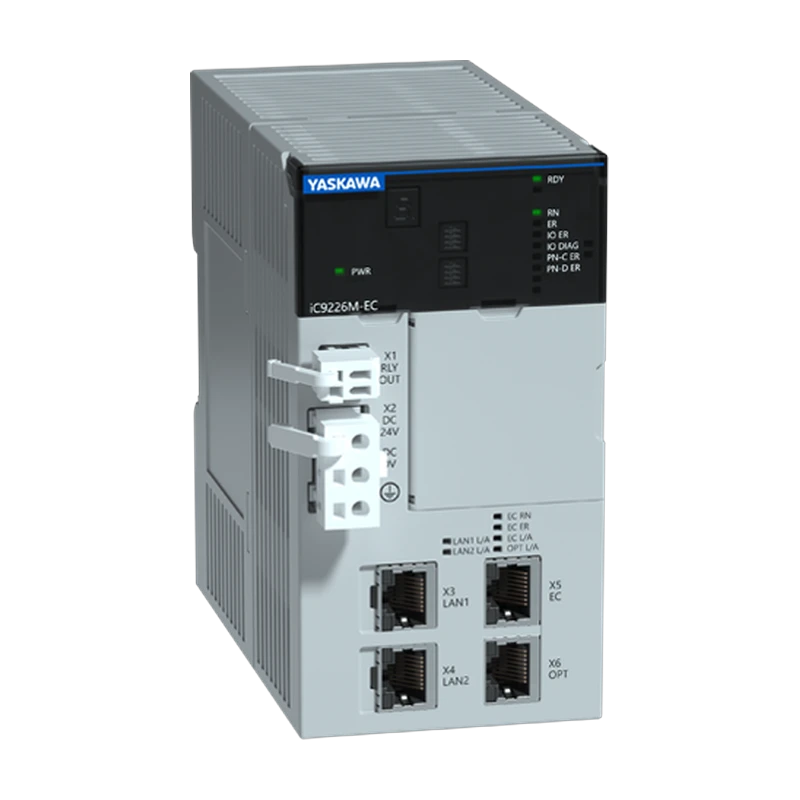 YaskawaiCube Control koneohjainPLCnext-pohjainen koneohjain, jossa EtherCAT-isäntä jopa 64 akselille ja FSoE turvatoimintoja varten.Katso tuote →
Erik Ahlqvist on SCN:n toimitusjohtaja, ja hän on yli 20 vuoden ajan auttanut teollisuusyrityksiä valitsemaan oikean elektroniikan vaativiin olosuhteisiin. Hän on koulutukseltaan elektroniikkainsinööri (BSc) Tukholman KTH:sta.
LinkedIn-profiiliUsein kysyttyä
Mikä ero on servomoottorilla ja tavallisella moottorilla?
Servomoottori on rakennettu nopeisiin kiihdytyksiin ja tarkkaan paikoitukseen, ja siinä on aina anturi. Tavallinen oikosulkumoottori on tehty käymään tasaisella nopeudella pitkiä aikoja.
Mitä servovahvistin tekee?
Se syöttää moottoria ja säätää asemaa, nopeutta ja momenttia anturin signaalin perusteella. Sitä kutsutaan myös servokäytöksi, Yaskawalla nimellä SERVOPACK.
Mikä on hitausmomenttisuhde?
Moottorin akselille redusoidun kuorman hitausmomentin ja moottorin oman hitausmomentin suhde. Pieni suhde, usein alle 10:1, antaa nopeamman ja vakaamman akselin.
Voiko eri valmistajien servomoottoria ja servovahvistinta yhdistää?
Joskus, mutta vahvistimen on tuettava moottorin anturia ja moottoritietoja. Yksinkertaisinta on valita moottori ja vahvistin samasta sarjasta.
Rakennatko uutta akselia tai vaihdatko vanhempaa servojärjestelmää? Kysy meiltä – saat vastauksen 24 tunnin kuluessa.
Kysy meiltä