




Servomotor og servodrive – slik fungerer servosystemer
Et servosystem flytter en last til riktig posisjon, med riktig hastighet og til riktig tid – om og om igjen. Her forklarer vi hvordan motor, servodrive og giver virker sammen, hvordan du dimensjonerer, og når servo er riktig valg.
 Av Erik Ahlqvist, administrerende direktør i SCN · Oppdatert 24 oktober 2026 · 6 min lesing
- Servosystem – servomotor, servodrive og giver, styrt av en bevegelseskontroller eller PLS.
- Lukket regulering – servoforsterkeren sammenligner hele tiden settpunktet med den faktiske posisjonen og retter avviket, tusenvis av ganger per sekund.
- Servo eller frekvensomformer – servo for rask, nøyaktig posisjonering. Frekvensomformer for turtallsregulering av pumper, vifter og transportbånd.
- Dimensjonering – sjekk toppmoment, effektivverdien av momentet, turtall og treghetsforhold.
- Kommunikasjon og sikkerhet – EtherCAT, MECHATROLINK eller PROFINET mot styresystemet, og STO eller SS1 for sikker stopp.
Hva er et servosystem?
Et servosystem er et drivsystem med lukket regulering: motoren følger et settpunkt for posisjon, turtall eller moment, og en giver forteller hele tiden hvor akselen faktisk er. Systemet består av:
- Servomotor – som regel en permanentmagnetisert synkronmotor med lav treghet, bygd for raske akselerasjoner og høy kortvarig overlast.
- Servodrive – kalles også servoforsterker, hos Yaskawa SERVOPACK. Den forsyner motoren og regulerer posisjon, turtall og moment.
- Giver – en inkrementell giver, absoluttgiver eller resolver på motorakselen. Moderne servomotorer har ofte givere med en oppløsning på 20 bit eller mer per omdreining.
- Bevegelsesstyring – en PLS eller bevegelseskontroller som beregner banen og sender settpunkter til servoforsterkerne.
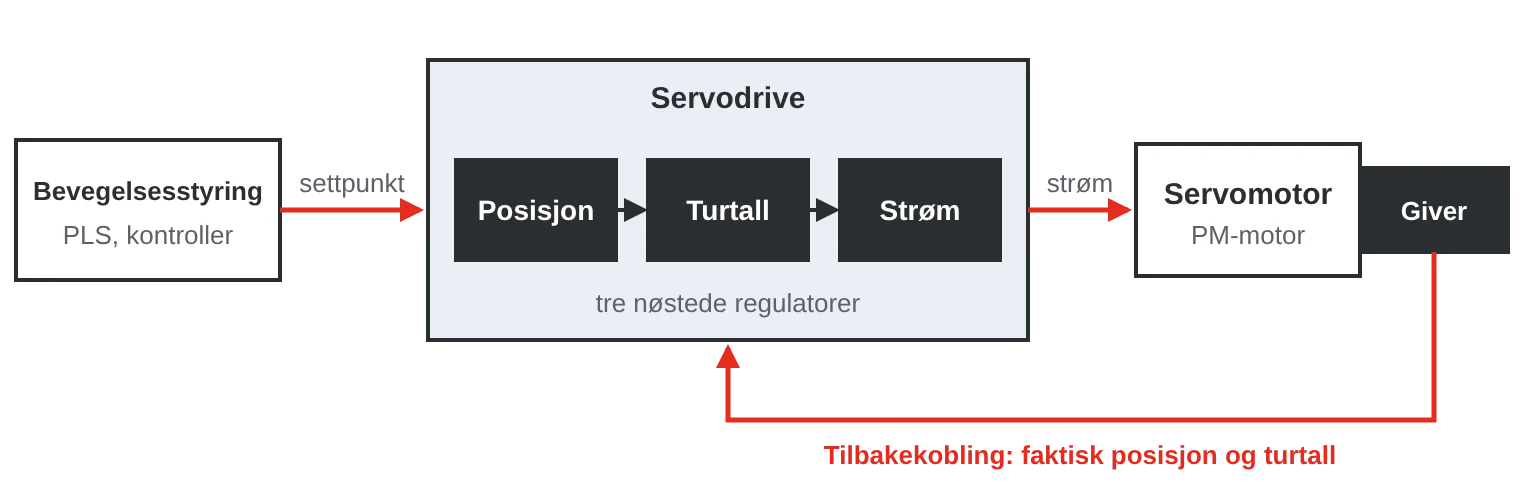
Servoforsterkeren regulerer i tre nøstede sløyfer, såkalt kaskaderegulering. Den innerste sløyfen styrer strømmen og dermed momentet, den neste styrer turtallet, og den ytterste styrer posisjonen. Jo raskere sløyfene er, desto raskere og mer stabil blir aksen.
Servo, frekvensomformer eller trinnmotor?
| Servo | Frekvensomformer | Trinnmotor | |
|---|---|---|---|
| Regulering | Lukket, alltid med giver | Som regel uten giver | Som regel åpen, teller trinn |
| Styrke | Rask, nøyaktig posisjonering og høy dynamikk | Turtallsregulering og energisparing | Enkel og rimelig posisjonering |
| Moment | Høyt toppmoment, også ved høye turtall | Jevnt moment opp til merketurtall | Faller kraftig med økende turtall |
| Svakhet | Krever innstilling (tuning) | Begrenset dynamikk | Kan miste trinn uten at det merkes |
| Eksempel | Emballasje, roboter, CNC | Pumper, vifter, transportbånd | Små akser og doseringsenheter |
Grensene er ikke lenger skarpe. Enkelte frekvensomformere kan posisjonere med pulsgiver, og det finnes trinnmotorer med tilbakekobling. Men skal flere akser bevege seg synkront, med korte syklustider og høy nøyaktighet, er servo nesten alltid riktig valg.
Roterende, lineære og direktedrevne motorer
- Roterende servomotorer – det vanlige valget, koblet til lasten via gir, kuleskrue, tannreim eller tannstang. Finnes med lav treghet for raske akser, middels treghet for tyngre laster og med holdebrems for vertikale akser.
- Lineærmotorer – en rett motor som driver vognen direkte. Uten kuleskrue eller reim er det ingen slark og ingen slitasje i overføringen.
- Direktedrevne motorer (momentmotorer) – driver et dreiebord eller en aksel direkte, uten gir. Gir høyt moment, høy stivhet og ingen slark.
En inkrementell giver krever referansekjøring etter et strømbrudd. En absoluttgiver vet posisjonen med en gang spenningen kommer tilbake, og multiturngivere teller i tillegg omdreininger, med eller uten batteri. I roboter, presser og akser der en referansekjøring er tungvint, er absoluttgivere standard.
Slik dimensjonerer du en servoakse
Ta utgangspunkt i bevegelsen, ikke i motoren. Hvor lang er forflytningen, hvor lang tid får den ta, hvor lenge står aksen stille, og hvilken last bærer den? Sjekk deretter fire ting:
- Toppmoment under akselerasjonen, inkludert friksjon og ytre krefter. Det må ligge under motorens maksmoment, som ofte er omtrent tre ganger merkemomentet.
- Effektivverdien av momentet over hele syklusen. Den avgjør oppvarmingen og må ligge under merkemomentet.
- Turtall – det høyeste turtallet i bevegelsen må ligge under motorens maksturtall, med margin.
- Treghetsforhold – lastens treghetsmoment omregnet til motorakselen, sammenlignet med motorens.
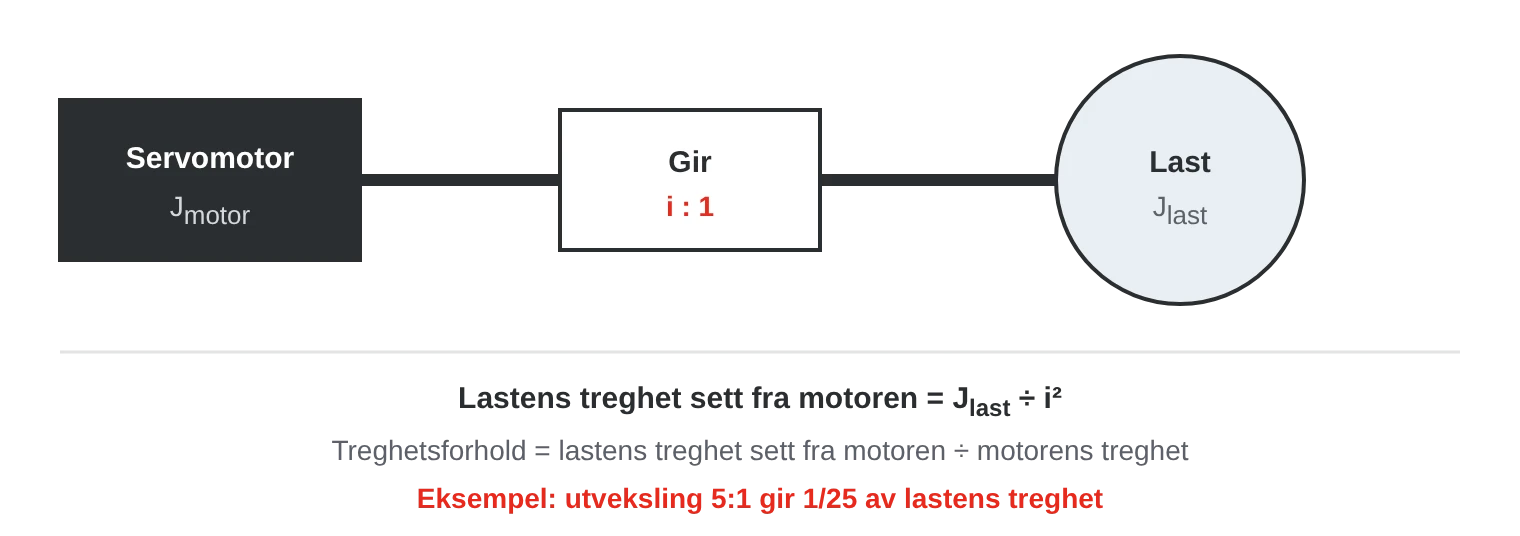
En vanlig tommelfingerregel er å holde treghetsforholdet under omtrent 10:1, og lavere for svært dynamiske akser. Moderne servoforsterkere med vibrasjonsdemping takler mer, men marginen krymper. Et gir reduserer lastens treghet sett fra motoren med kvadratet av utvekslingen.
- Motoren velges etter effekt. Det er toppmoment, effektivverdien av momentet og treghetsforholdet som avgjør, ikke kW.
- Mekanikken er for myk. Lange reimer, slark i gir og myke fester gjør at aksen begynner å svinge, uansett hvor god servoforsterkeren er.
- Holdebremsen brukes som stoppbrems. Bremsen skal holde lasten i ro, ikke stoppe den. Brukes den til å stoppe en last i bevegelse, slites den raskt.
- Kablene legges feil. Motor- og giverkabler skal være skjermet, legges atskilt fra signalkabler og være beregnet for kabelkjede hvis aksen beveger seg.
Styring og sikkerhetsfunksjoner
Tidligere ble servoforsterkere styrt med et analogt ±10 V-signal eller pulstog. I dag skjer det som regel via deterministiske nettverk, der bevegelsesstyringen synkroniserer mange akser med syklustider under ett millisekund:
- EtherCAT – åpent og utbredt. Driveprofilen CiA 402 gjør det enklere å blande fabrikater, og sikkerhetssignaler kan gå i samme nett med FSoE (Safety over EtherCAT).
- MECHATROLINK-III – bevegelsesnettverket som Yaskawa har utviklet, enkelt å konfigurere sammen med Yaskawas styresystemer.
- PROFINET – vanlig i Siemens-miljøer, med driveprofilen PROFIdrive og PROFIsafe for sikkerhetsfunksjoner.
Bevegelsene programmeres ofte med funksjonsblokker etter PLCopen Motion Control i IEC 61131-3, for eksempel for elektronisk kamskive, elektronisk gir og flygende kapp.
Sikkerhetsfunksjonene for drivsystemer er definert i IEC 61800-5-2. STO (Safe Torque Off) kobler ut momentet umiddelbart og tilsvarer stoppkategori 0 etter IEC 60204-1. SS1 (Safe Stop 1) bremser motoren kontrollert og aktiverer deretter STO, noe som tilsvarer stoppkategori 1. Med sikkerhetsmoduler kan du også få SBC for sikker styring av holdebremsen og SLS for sikkert begrenset hastighet ved innstilling og feilsøking. Hvilket nivå som kreves, PL etter ISO 13849-1 eller SIL etter IEC 62061, følger av risikovurderingen av maskinen.
Hvor brukes servosystemer?
- Emballasje og næringsmidler – flowpack-maskiner, etikettering, fylling og plukking med flere synkroniserte akser.
- Roboter og håndtering – industriroboter, portalroboter og førerløse trucker (AGV).
- Verktøymaskiner – mateakser i CNC-freser, dreiebenker og laserskjærere.
- Presser og platebearbeiding – servopresser med programmerbar slagkurve og platemater.
- Halvledere og elektronikk – waferhåndtering, komponentmontering og inspeksjon med lineærmotorer og direktedrevne motorer.
- Medisinsk teknologi og laboratorier – prøvehåndtering og pipetteringsroboter.
Servosystemer hos SCN
Vi har servosystemer fra Yaskawa: servomotorer og servoforsterkere i seriene Sigma-7 og Sigma-X, lineærmotorer, direktedrevne motorer og bevegelseskontrollere for opptil 64 akser. Fortell oss om bevegelsen, lasten og styresystemet, så hjelper vi deg med å dimensjonere aksen.
Eksempler fra vårt sortiment
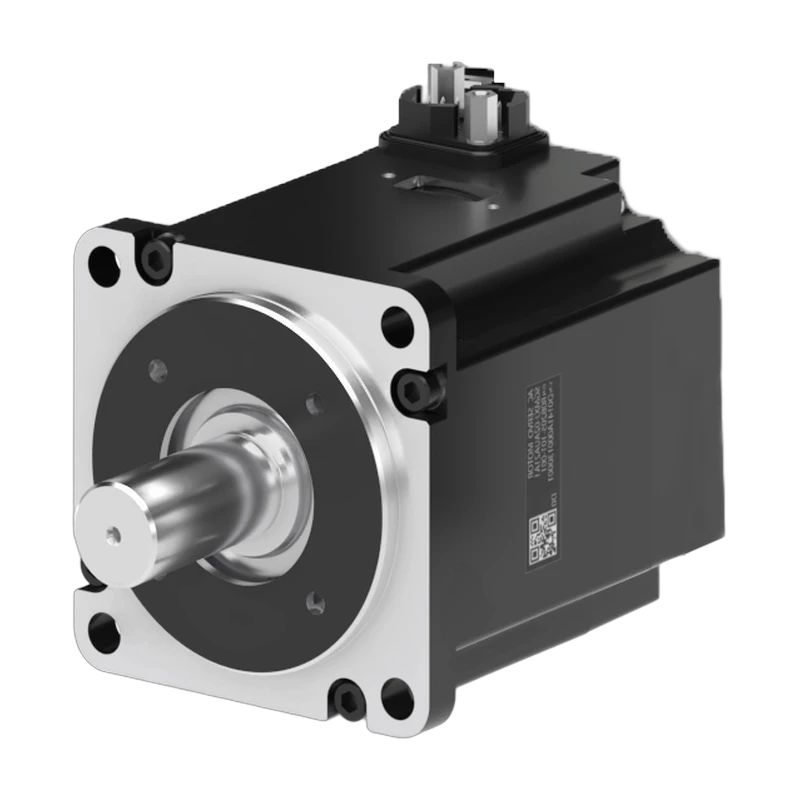 YaskawaSGMXA Sigma-X servomotorServomotor fra 50 W til 5 kW med 26-bits absoluttgiver, opptil 7 000 omdreininger per minutt og IP67.Se produktet →
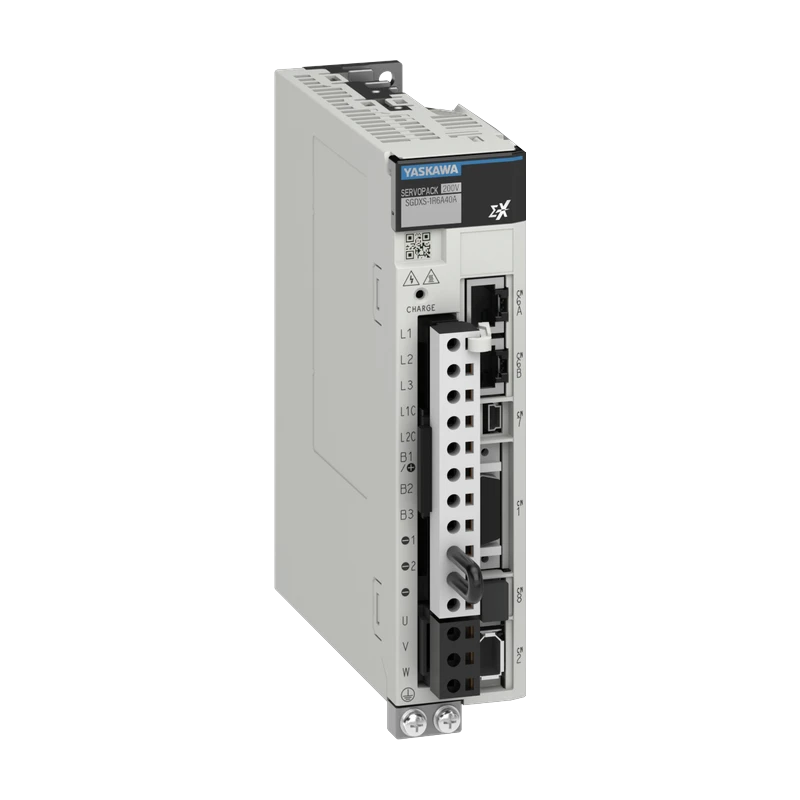 YaskawaSGDXS Sigma-X enakset servodrevServodrive for én akse, 50 W til 15 kW, for roterende, lineære og direktedrevne motorer. Styres via EtherCAT.Se produktet →
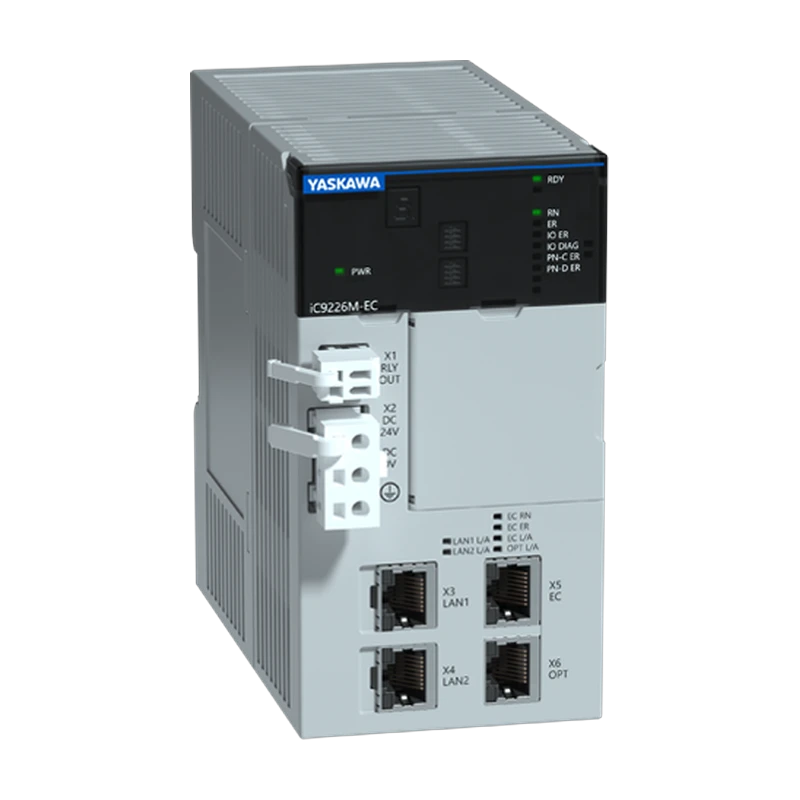 YaskawaiCube Control maskinstyringMaskinstyring på PLCnext med EtherCAT-master for opptil 64 akser og FSoE for sikkerhetsfunksjoner.Se produktet →
Erik Ahlqvist er administrerende direktør i SCN og har i over 20 år hjulpet industribedrifter med å velge riktig elektronikk for krevende miljøer. Han er utdannet ingeniør (BSc) i elektronikk fra KTH i Stockholm.
LinkedIn-profilVanlige spørsmål
Hva er forskjellen på en servomotor og en vanlig elektrisk motor?
En servomotor er bygd for raske akselerasjoner og nøyaktig posisjonering og har alltid en giver. En vanlig asynkronmotor er bygd for å gå med jevnt turtall over lang tid.
Hva gjør en servodrive?
Den forsyner motoren med strøm og regulerer posisjon, turtall og moment ut fra signalet fra giveren. Den kalles også servoforsterker, og hos Yaskawa SERVOPACK.
Hva er treghetsforhold?
Forholdet mellom lastens treghetsmoment, omregnet til motorakselen, og motorens eget. Et lavt forhold, ofte under 10:1, gir en raskere og mer stabil akse.
Kan jeg blande servomotor og servodrive fra ulike produsenter?
Noen ganger, men servoforsterkeren må støtte motorens giver og motordata. Det enkleste er motor og servoforsterker fra samme serie.
Skal du bygge en ny akse eller bytte ut et eldre servosystem? Spør oss – du får svar innen 24 timer.
Spør oss