




Servomootorid ja servoajamid – kuidas servosüsteem töötab
Servosüsteem viib koormuse õigesse asendisse õige kiirusega ja õigel ajal – ikka ja jälle. Selgitame, kuidas mootor, servoajam ja enkooder koos töötavad, kuidas telge mõõtmestada ja millal on servo õige valik.
 Autor Erik Ahlqvist, SCN-i tegevjuht · Uuendatud 24 oktoober 2026 · 5 min lugemist
- Servosüsteem – servomootor, servoajam ja enkooder, mida juhib liikumiskontroller või PLC.
- Suletud ahel – ajam võrdleb pidevalt käsku tegeliku asendiga ja parandab vea tuhandeid kordi sekundis.
- Servo või sagedusmuundur – servo kiireks ja täpseks positsioneerimiseks. Sagedusmuundur pumpade, ventilaatorite ja konveierite kiiruse reguleerimiseks.
- Mõõtmestamine – kontrolli tipp-pöördemomenti, efektiivset (RMS) pöördemomenti, kiirust ja inertsisuhet.
- Side ja ohutus – EtherCAT, MECHATROLINK või PROFINET juhtimissüsteemiga suhtlemiseks ning STO või SS1 ohutuks seiskamiseks.
Mis on servosüsteem?
Servosüsteemis järgib mootor asendi, kiiruse või pöördemomendi käsku ning enkooder teatab pidevalt, kus telg tegelikult asub. Süsteem koosneb järgmistest osadest:
- Servomootor – tavaliselt väikese inertsiga püsimagnetiga sünkroonmootor, mis on ehitatud kiireks kiirendamiseks ja suureks lühiajaliseks ülekoormuseks.
- Servoajam – nimetatakse ka servovõimendiks, Yaskawal SERVOPACK. See toidab mootorit ning juhib asendit, kiirust ja pöördemomenti.
- Tagasiside – inkrementaalne enkooder, absoluutenkooder või resolver mootori võllil. Tänapäeva servomootoritel on sageli 20-bitise või suurema eraldusvõimega enkoodrid pöörde kohta.
- Liikumisjuhtimine – PLC või liikumiskontroller, mis arvutab trajektoori ja saadab ajamitele käsud.
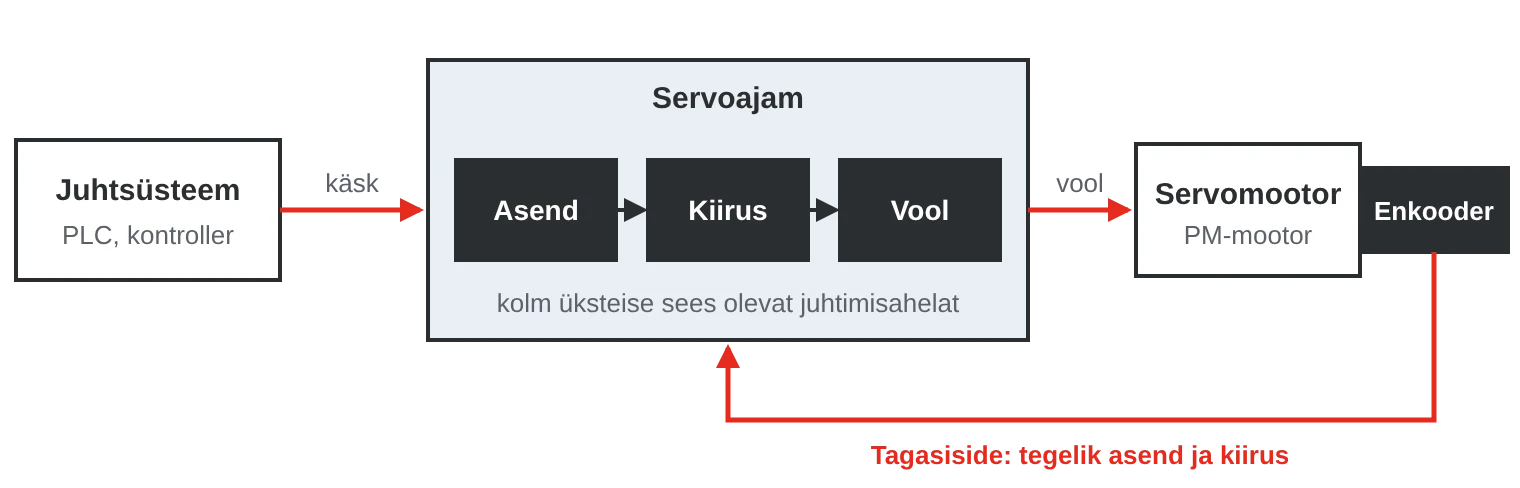
Ajam kasutab kolme üksteise sisse paigutatud ahelat, mida nimetatakse kaskaadjuhtimiseks. Sisemine ahel juhib voolu ja seega pöördemomenti, järgmine kiirust ja välimine asendit. Mida kiiremad on ahelad, seda kiirem ja stabiilsem on telg.
Servo, sagedusmuundur või samm-mootor?
| Servo | Sagedusmuundur | Samm-mootor | |
|---|---|---|---|
| Juhtimine | Suletud ahel, alati enkoodriga | Tavaliselt ilma enkoodrita | Tavaliselt avatud ahel, loendab samme |
| Tugevus | Kiire ja täpne positsioneerimine ning suur dünaamika | Kiiruse reguleerimine ja energiasääst | Lihtne ja odav positsioneerimine |
| Pöördemoment | Suur tippmoment ka suurel kiirusel | Ühtlane moment kuni nimikiiruseni | Väheneb kiiruse kasvades järsult |
| Nõrkus | Vajab häälestamist | Piiratud dünaamika | Võib märkamatult samme kaotada |
| Näited | Pakkemasinad, robotid, CNC | Pumbad, ventilaatorid, konveierid | Väikesed teljed ja doseerimisseadmed |
Piirid on hägustunud. Mõni sagedusmuundur suudab enkoodriga positsioneerida ja on olemas ka suletud ahelaga samm-mootoreid. Kui aga mitu telge peavad liikuma sünkroonis, lühikeste tsükliaegade ja suure täpsusega, on servo peaaegu alati õige valik.
Pöörlevad, lineaar- ja otseajamiga mootorid
- Pöörlevad servomootorid – tavapärane valik, mis ühendatakse koormusega reduktori, kuulkruvi, hammasrihma või hammaslati kaudu. Saadaval väikese inertsiga kiirete telgede jaoks, keskmise inertsiga raskemate koormuste jaoks ja hoidepiduriga vertikaalsete telgede jaoks.
- Lineaarmootorid – lame ja sirge mootor, mis liigutab kelku otse. Ilma kuulkruvi või rihmata pole ülekandes lõtku ega kulumist.
- Otseajamiga mootorid (moment- ehk torque-mootorid) – pööravad pöördlauda või võlli otse, ilma reduktorita. Suur pöördemoment, suur jäikus ja lõtkuta.
Inkrementaalne enkooder vajab pärast toitekatkestust nullpunkti otsimist. Absoluutenkooder teab asendit kohe, kui toide taastub, ja mitmepöördelised enkoodrid loendavad ka pöördeid, kas patareiga või ilma. Robotites, pressides ja telgedel, kus nullpunkti otsimine on ebamugav, on absoluutenkoodrid standard.
Kuidas servotelge mõõtmestada
Alusta liikumisest, mitte mootorist: vahemaa, aeg, seisuaeg ja koormus. Seejärel kontrolli nelja asja:
- Tipp-pöördemoment kiirendamise ajal, sealhulgas hõõrdumine ja välisjõud. See peab olema väiksem kui mootori maksimaalne pöördemoment, mis on sageli umbes kolm korda nimimomendist suurem.
- Efektiivne (RMS) pöördemoment kogu tsükli jooksul. See määrab soojenemise ja peab olema väiksem kui nimimoment.
- Kiirus – liikumise suurim kiirus peab varuga jääma alla mootori maksimaalse kiiruse.
- Inertsisuhe – mootori võllile taandatud koormuse inertsimoment võrreldes mootori inertsimomendiga.
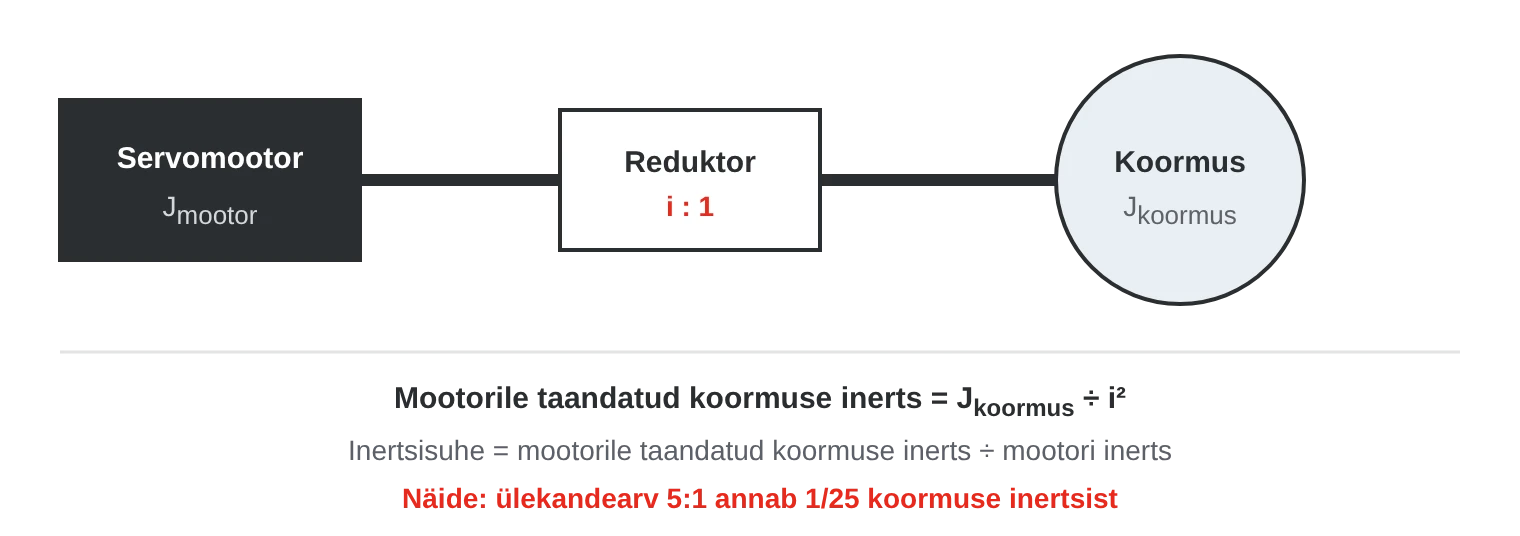
Levinud rusikareegel on hoida inertsisuhe alla umbes 10:1 ja väga dünaamiliste telgede puhul veelgi madalamal. Vibratsiooni summutamise funktsiooniga ajamid saavad hakkama ka suurema suhtega, kuid väiksema varuga. Reduktor vähendab mootorile taandatud koormuse inertsi ülekandearvu ruudu võrra.
- Mootor valitakse võimsuse järgi. Otsustavad tipp-pöördemoment, efektiivne pöördemoment ja inertsisuhe, mitte kW.
- Liiga elastne mehaanika. Pikad rihmad, reduktori lõtk ja nõrgad kinnitused panevad telje võnkuma, ükskõik kui hea ajam ka poleks.
- Hoidepidurit kasutatakse peatamiseks. Pidur on mõeldud koormuse hoidmiseks seisu ajal. Liikuva koormuse peatamisel kulub see kiiresti.
- Kehv kaabeldus. Mootori- ja enkoodrikaablid peavad olema varjestatud, signaalkaablitest eemale paigaldatud ja liikuva telje puhul kaablikettidesse sobivad.
Juhtimine ja ohutusfunktsioonid
Analoogjuhtimine ±10 V ja impulssjuhtimine on suures osas asendunud deterministlike võrkudega, kus liikumiskontroller sünkroniseerib paljusid telgi alla ühe millisekundilise tsükliajaga:
- EtherCAT – avatud ja laialt levinud. Ajamiprofiil CiA 402 lihtsustab eri kaubamärkide kombineerimist ning ohutussignaalid saavad FSoE (Safety over EtherCAT) abil sama võrku kasutada.
- MECHATROLINK-III – Yaskawa välja töötatud liikumisjuhtimise võrk, mida on Yaskawa kontrolleritega lihtne seadistada.
- PROFINET – levinud Siemensi keskkonnas, koos profiiliga PROFIdrive ja ohutusfunktsioonide jaoks PROFIsafe’iga.
Liikumist programmeeritakse sageli standardi IEC 61131-3 PLCopen Motion Control funktsiooniplokkidega, näiteks elektrooniliste nukkide, elektroonilise ülekande ja lendlõikurite jaoks.
Ajamite ohutusfunktsioonid on määratletud standardis IEC 61800-5-2. STO (Safe Torque Off) eemaldab pöördemomendi kohe ja vastab standardi IEC 60204-1 seiskamiskategooriale 0. SS1 (Safe Stop 1) aeglustab mootorit juhitult ja aktiveerib seejärel STO, mis vastab seiskamiskategooriale 1. Ohutusmoodulid lisavad SBC hoidepiduri ohutuks juhtimiseks ja SLS ohutult piiratud kiiruseks seadistamise ja veaotsingu ajal. Nõutav tase, PL standardi ISO 13849-1 järgi või SIL standardi IEC 62061 järgi, tuleneb masina riskihindamisest.
Kus servosüsteeme kasutatakse?
- Pakendamine ja toiduainetööstus – voopakkemasinad, etikeerimine, täitmine ja pick-and-place mitme sünkroniseeritud teljega.
- Robotid ja käsitsemine – tööstusrobotid, portaalrobotid ja automaatjuhitavad sõidukid (AGV).
- Tööpingid – CNC-freespinkide, treipinkide ja laserlõikurite ettenihketeljed.
- Pressid ja lehtmetall – programmeeritava käiguprofiiliga servopressid ja lehtmetalli etteandeseadmed.
- Pooljuhid ja elektroonika – räniplaatide käsitsemine, komponentide paigaldamine ja kontroll lineaar- ja otseajamiga mootoritega.
- Meditsiin ja laborid – proovide käsitsemine ja pipeteerimisrobotid.
Servosüsteemid SCN-ilt
Pakume Yaskawa servosüsteeme: Sigma-7 ja Sigma-X seeria servomootoreid ja servoajameid, lineaarmootoreid, otseajamiga mootoreid ning kuni 64 telje liikumiskontrollereid. Räägi meile liikumisest, koormusest ja juhtimissüsteemist ning aitame telje mõõtmestada.
Näiteid meie valikust
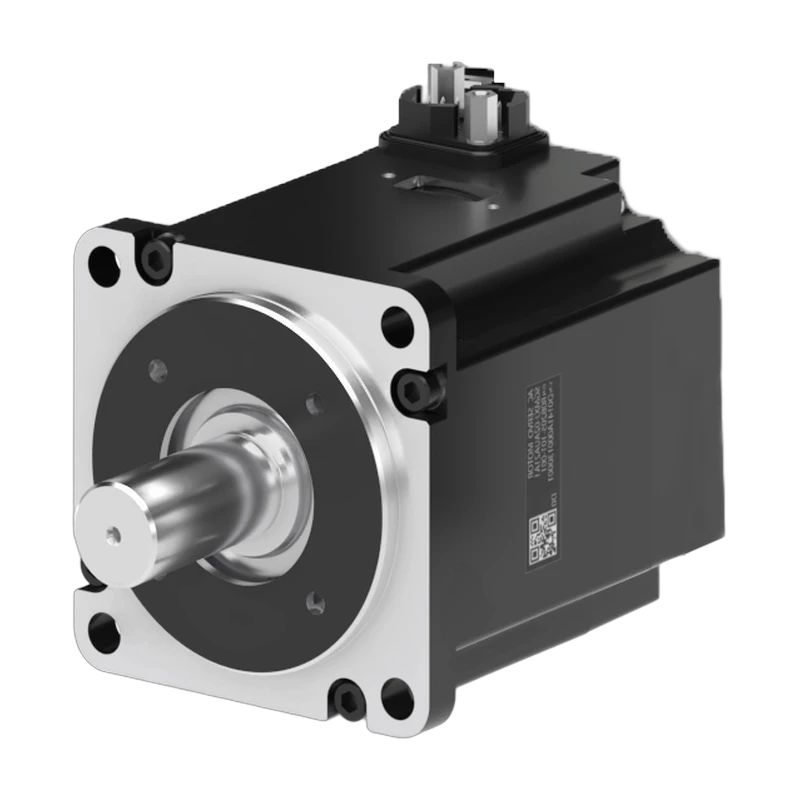 YaskawaSGMXA Sigma-X servomootorServomootor vahemikus 50 W kuni 5 kW, 26-bitise absoluutenkoodriga, kuni 7000 p/min ja IP67.Vaata toodet →
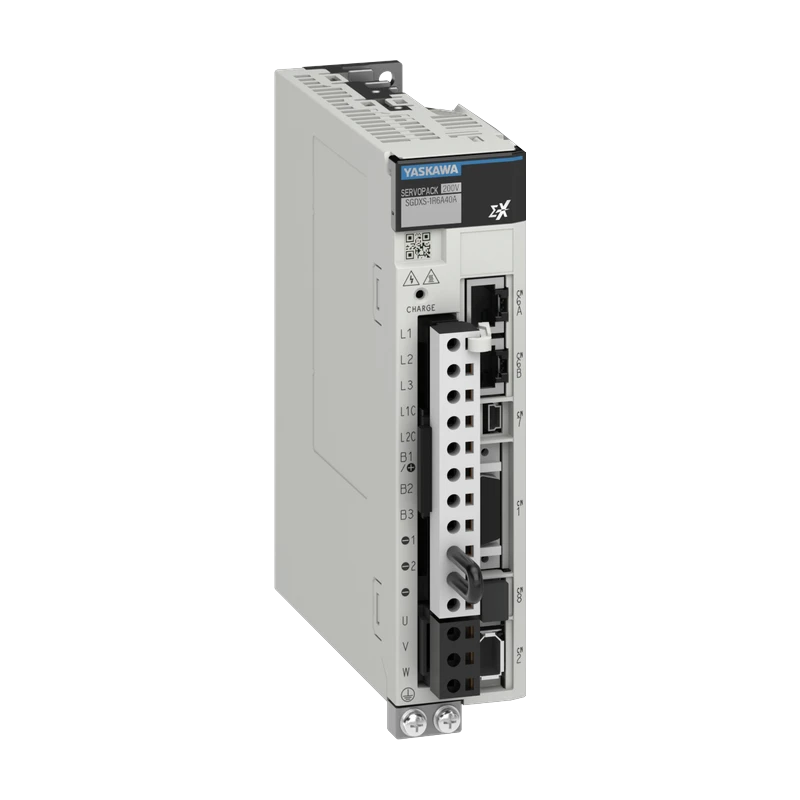 YaskawaSGDXS Sigma-X üheteljeline servoajamÜheteljeline servoajam, 50 W kuni 15 kW, pöörlevatele, lineaar- ja otseajamiga mootoritele. Juhitakse EtherCAT-i kaudu.Vaata toodet →
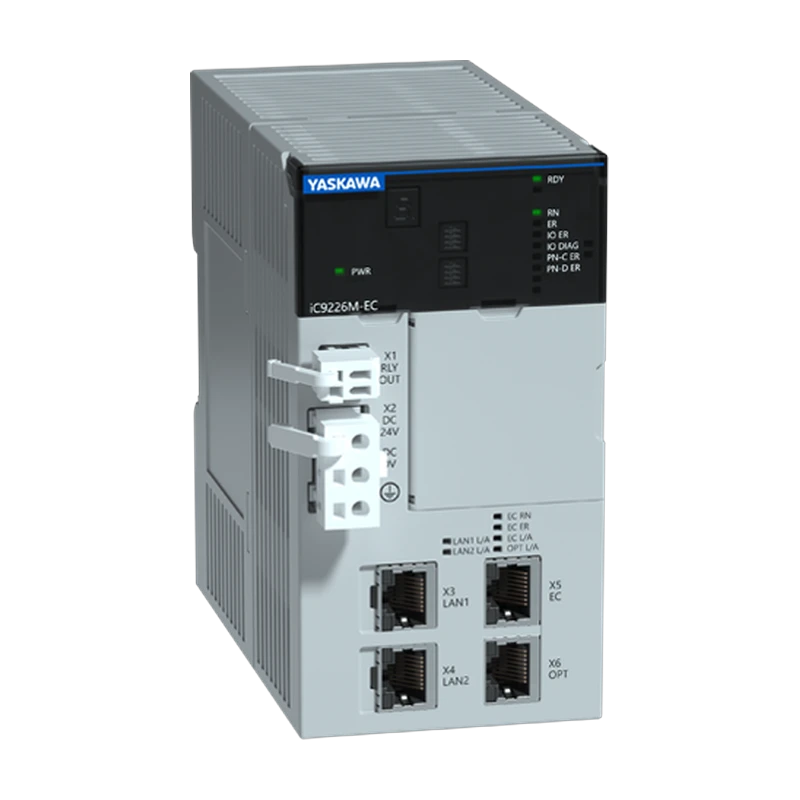 YaskawaiCube Control masinakontrollerPLCnext-põhine masinakontroller EtherCAT-i ülemseadmega kuni 64 teljele ja FSoE-ga ohutusfunktsioonide jaoks.Vaata toodet →
Erik Ahlqvist on SCN-i tegevjuht ning on üle 20 aasta aidanud tööstusettevõtetel valida nõudlikesse oludesse sobivat elektroonikat. Ta on lõpetanud Stockholmi KTH elektroonikainsenerina (BSc).
LinkedIni profiilKorduma kippuvad küsimused
Mis vahe on servomootoril ja tavalisel mootoril?
Servomootor on ehitatud kiireks kiirendamiseks ja täpseks positsioneerimiseks ning sellel on alati enkooder. Tavaline asünkroonmootor on ehitatud pikaajaliseks ühtlase kiirusega tööks.
Mida servoajam teeb?
See toidab mootorit ning juhib enkoodri signaali põhjal asendit, kiirust ja pöördemomenti. Seda nimetatakse ka servovõimendiks, Yaskawal SERVOPACK.
Mis on inertsisuhe?
Mootori võllile taandatud koormuse inertsimomendi ja mootori enda inertsimomendi suhe. Väike suhe, sageli alla 10:1, annab kiirema ja stabiilsema telje.
Kas võib kombineerida eri tootjate servomootorit ja servoajamit?
Mõnikord, kuid ajam peab toetama mootori enkoodrit ja mootori andmeid. Kõige lihtsam on valida mootor ja ajam samast seeriast.
Kas ehitad uut telge või vahetad välja vanemat servosüsteemi? Küsi meilt – vastuse saad 24 tunni jooksul.
Küsi meilt