




Servomotor og servodrev – sådan virker servosystemer
Et servosystem flytter en last til den rigtige position, med den rigtige hastighed og på det rigtige tidspunkt – igen og igen. Her forklarer vi, hvordan motor, servodrev og encoder arbejder sammen, hvordan du dimensionerer, og hvornår servo er det rigtige valg.
 Af Erik Ahlqvist, administrerende direktør i SCN · Opdateret 24 oktober 2026 · 6 min. læsning
- Servosystem – servomotor, servodrev og encoder, styret af en motion controller eller PLC.
- Lukket regulering – drevet sammenligner hele tiden setpunktet med den faktiske position og retter fejlen, tusindvis af gange i sekundet.
- Servo eller frekvensomformer – servo til hurtig, præcis positionering. Frekvensomformer til omdrejningsregulering af pumper, ventilatorer og transportbånd.
- Dimensionering – kontrollér spidsmoment, momentets effektivværdi, omdrejningstal og inertiforhold.
- Kommunikation og sikkerhed – EtherCAT, MECHATROLINK eller PROFINET mod styresystemet, og STO eller SS1 til sikkert stop.
Hvad er et servosystem?
Et servosystem er et drivsystem med lukket regulering: motoren følger et setpunkt for position, omdrejningstal eller moment, og en encoder fortæller hele tiden, hvor akslen faktisk er. Systemet består af:
- Servomotor – oftest en permanentmagnetiseret synkronmotor med lav inerti, bygget til hurtige accelerationer og høj kortvarig overlast.
- Servodrev – kaldes også servoforstærker, hos Yaskawa SERVOPACK. Det forsyner motoren og regulerer position, omdrejningstal og moment.
- Encoder – en inkrementel encoder, absolut encoder eller resolver på motorakslen. Moderne servomotorer har ofte encodere med en opløsning på 20 bit eller mere pr. omdrejning.
- Motion control – en PLC eller motion controller, der beregner banen og sender setpunkter til drevene.
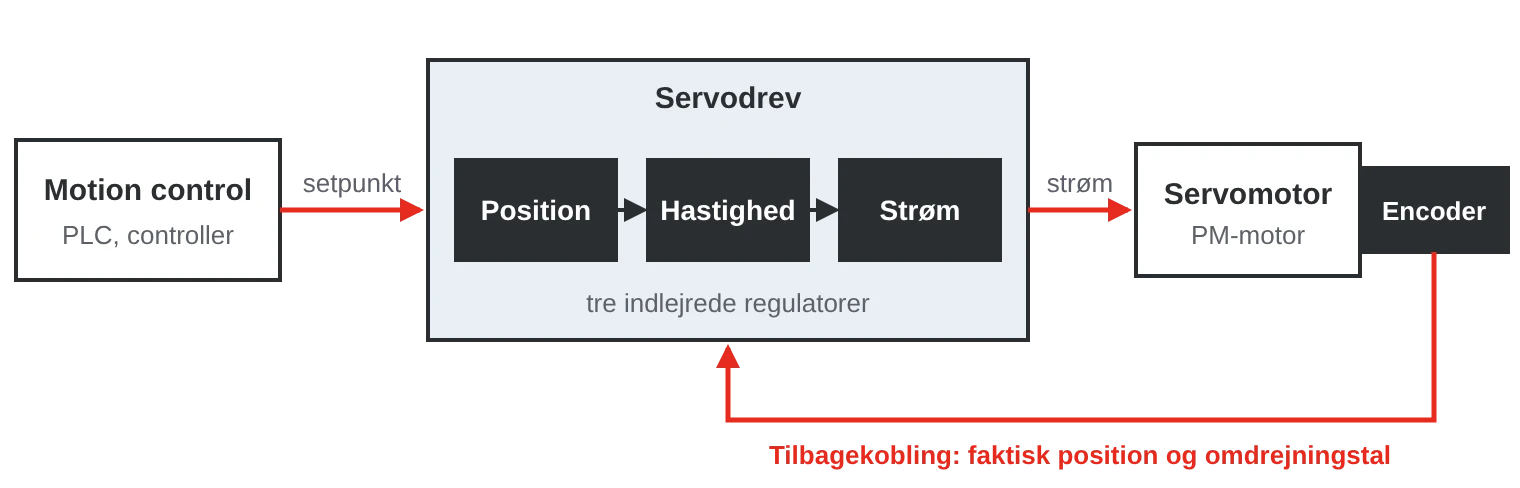
Drevet regulerer i tre indlejrede sløjfer, såkaldt kaskaderegulering. Den inderste sløjfe styrer strømmen og dermed momentet, den næste styrer omdrejningstallet, og den yderste styrer positionen. Jo hurtigere sløjferne er, desto hurtigere og mere stabil bliver aksen.
Servo, frekvensomformer eller stepmotor?
| Servo | Frekvensomformer | Stepmotor | |
|---|---|---|---|
| Regulering | Lukket, altid med encoder | Oftest uden encoder | Oftest åben, tæller step |
| Styrke | Hurtig, præcis positionering og høj dynamik | Omdrejningsregulering og energibesparelse | Enkel og billig positionering |
| Moment | Højt spidsmoment, også ved høje omdrejninger | Jævnt moment op til nominelt omdrejningstal | Falder kraftigt med stigende omdrejningstal |
| Svaghed | Kræver indregulering | Begrænset dynamik | Kan tabe step, uden at det opdages |
| Eksempel | Emballering, robotter, CNC | Pumper, ventilatorer, transportbånd | Små akser og doseringsenheder |
Grænserne er ikke længere skarpe. Nogle frekvensomformere kan positionere med encoder, og der findes stepmotorer med tilbagekobling. Men skal flere akser bevæge sig synkront med korte cyklustider og høj nøjagtighed, er servo næsten altid det rigtige valg.
Roterende, lineære og direkte drevne motorer
- Roterende servomotorer – det almindelige valg, koblet til lasten via gear, kugleskrue, tandrem eller tandstang. Fås med lav inerti til hurtige akser, middel inerti til tungere laster og med holdebremse til lodrette akser.
- Lineærmotorer – en lige motor, der driver slæden direkte. Uden kugleskrue eller rem er der intet slør og intet slid i transmissionen.
- Direkte drevne motorer (momentmotorer) – driver et drejebord eller en aksel direkte, uden gear. Giver højt moment, høj stivhed og intet slør.
En inkrementel encoder kræver referencekørsel efter et strømsvigt. En absolut encoder kender positionen med det samme, når spændingen kommer tilbage, og multiturn-encodere tæller desuden omdrejninger, med eller uden batteri. I robotter, presser og akser, hvor en referencekørsel er besværlig, er absolutte encodere standard.
Sådan dimensionerer du en servoakse
Tag udgangspunkt i bevægelsen, ikke i motoren. Hvor lang er flytningen, hvor lang tid må den tage, hvor længe står aksen stille, og hvilken last bærer den? Kontrollér derefter fire ting:
- Spidsmoment under accelerationen, inklusive friktion og ydre kræfter. Det skal ligge under motorens maksimale moment, som ofte er omkring tre gange det nominelle moment.
- Momentets effektivværdi over hele cyklussen. Den afgør opvarmningen og skal ligge under det nominelle moment.
- Omdrejningstal – det højeste omdrejningstal i bevægelsen skal ligge under motorens maksimale omdrejningstal, med margin.
- Inertiforhold – lastens inertimoment omregnet til motorakslen, sammenlignet med motorens.
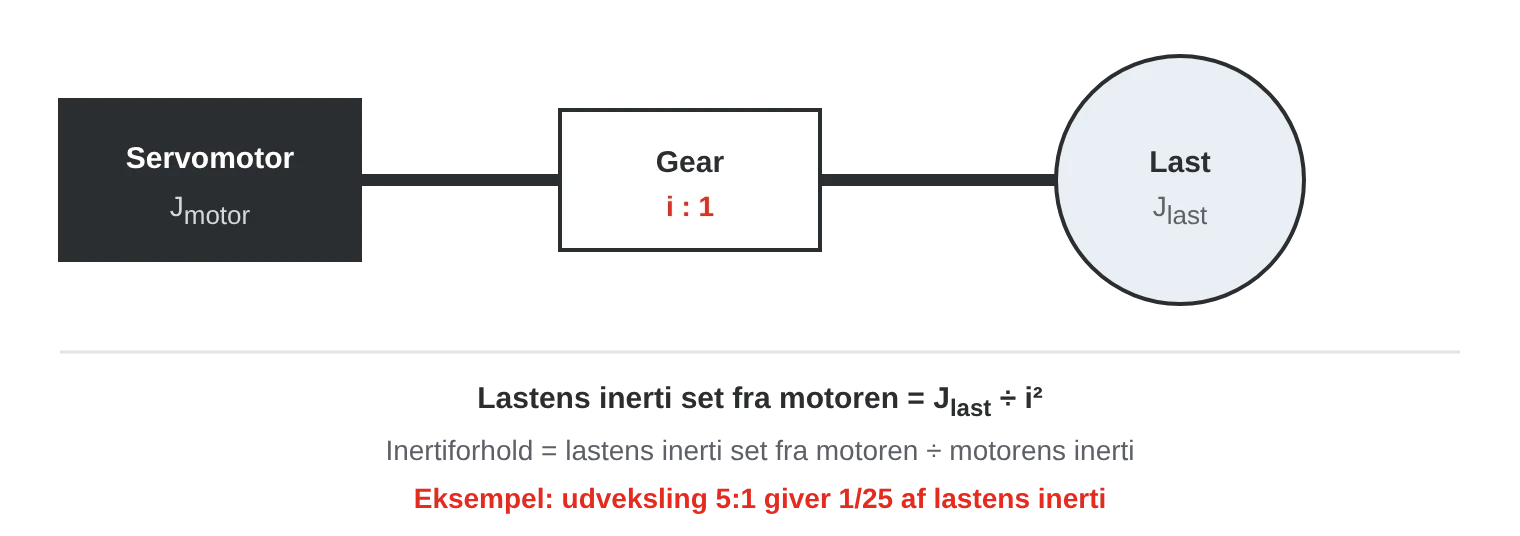
En almindelig tommelfingerregel er at holde inertiforholdet under cirka 10:1, og lavere for meget dynamiske akser. Moderne drev med vibrationsdæmpning klarer mere, men marginen bliver mindre. Et gear reducerer lastens inerti set fra motoren med kvadratet på udvekslingen.
- Motoren vælges efter effekt. Det er spidsmoment, momentets effektivværdi og inertiforholdet, der afgør det, ikke kW.
- Mekanikken er for blød. Lange remme, slør i gear og bløde beslag får aksen til at svinge, uanset hvor godt drevet er.
- Holdebremsen bruges som stopbremse. Bremsen skal holde lasten stille, ikke stoppe den. Bruges den til at stoppe en last i bevægelse, slides den hurtigt.
- Kablerne trækkes forkert. Motor- og encoderkabler skal være skærmede, trækkes adskilt fra signalkabler og være beregnet til kabelkæde, hvis aksen bevæger sig.
Styring og sikkerhedsfunktioner
Tidligere blev servodrev styret med et analogt ±10 V-signal eller pulstog. I dag sker det oftest via deterministiske netværk, hvor motion controlleren synkroniserer mange akser med cyklustider under ét millisekund:
- EtherCAT – åbent og udbredt. Drevprofilen CiA 402 gør det lettere at blande fabrikater, og sikkerhedssignaler kan gå i samme netværk med FSoE (Safety over EtherCAT).
- MECHATROLINK-III – det bevægelsesnetværk, som Yaskawa har udviklet, nemt at konfigurere sammen med Yaskawas styresystemer.
- PROFINET – udbredt i Siemens-miljøer, med drevprofilen PROFIdrive og PROFIsafe til sikkerhedsfunktioner.
Bevægelserne programmeres ofte med funktionsblokke efter PLCopen Motion Control i IEC 61131-3, for eksempel til elektronisk kurveskive, elektronisk gear og flyvende afkortning.
Sikkerhedsfunktionerne for drivsystemer er defineret i IEC 61800-5-2. STO (Safe Torque Off) fjerner momentet med det samme og svarer til stopkategori 0 efter IEC 60204-1. SS1 (Safe Stop 1) bremser motoren kontrolleret og aktiverer derefter STO, hvilket svarer til stopkategori 1. Med sikkerhedsmoduler kan du også få SBC til sikker styring af holdebremsen og SLS til sikkert begrænset hastighed ved indstilling og fejlfinding. Hvilket niveau der kræves, PL efter ISO 13849-1 eller SIL efter IEC 62061, følger af maskinens risikovurdering.
Hvor bruges servosystemer?
- Emballage og fødevarer – flowpakkemaskiner, etikettering, påfyldning og pluk med flere synkroniserede akser.
- Robotter og håndtering – industrirobotter, portalrobotter og førerløse trucks (AGV).
- Værktøjsmaskiner – fremføringsakser i CNC-fræsere, drejebænke og laserskærere.
- Presser og pladebearbejdning – servopresser med programmerbar slagkurve og fremføringsanlæg til plader.
- Halvledere og elektronik – waferhåndtering, komponentmontering og inspektion med lineærmotorer og direkte drevne motorer.
- Medicoteknik og laboratorier – prøvehåndtering og pipetteringsrobotter.
Servosystemer hos SCN
Vi har servosystemer fra Yaskawa: servomotorer og servodrev i serierne Sigma-7 og Sigma-X, lineærmotorer, direkte drevne motorer og motion controllere til op til 64 akser. Fortæl os om bevægelsen, lasten og styresystemet, så hjælper vi dig med at dimensionere aksen.
Eksempler fra vores sortiment
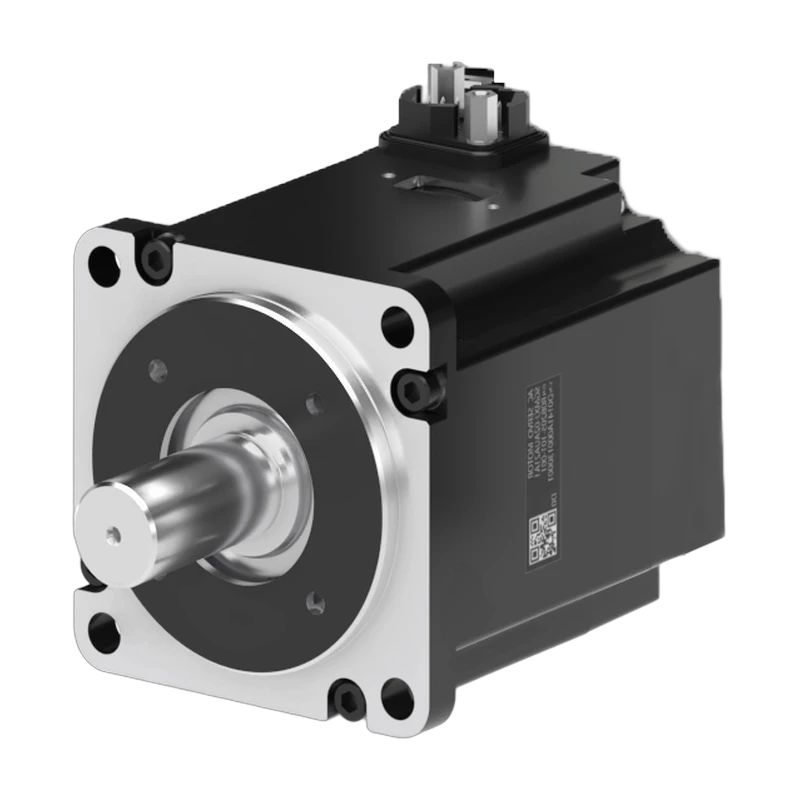 YaskawaSGMXA Sigma-X servomotorServomotor fra 50 W til 5 kW med 26-bit absolut encoder, op til 7 000 omdrejninger i minuttet og IP67.Se produktet →
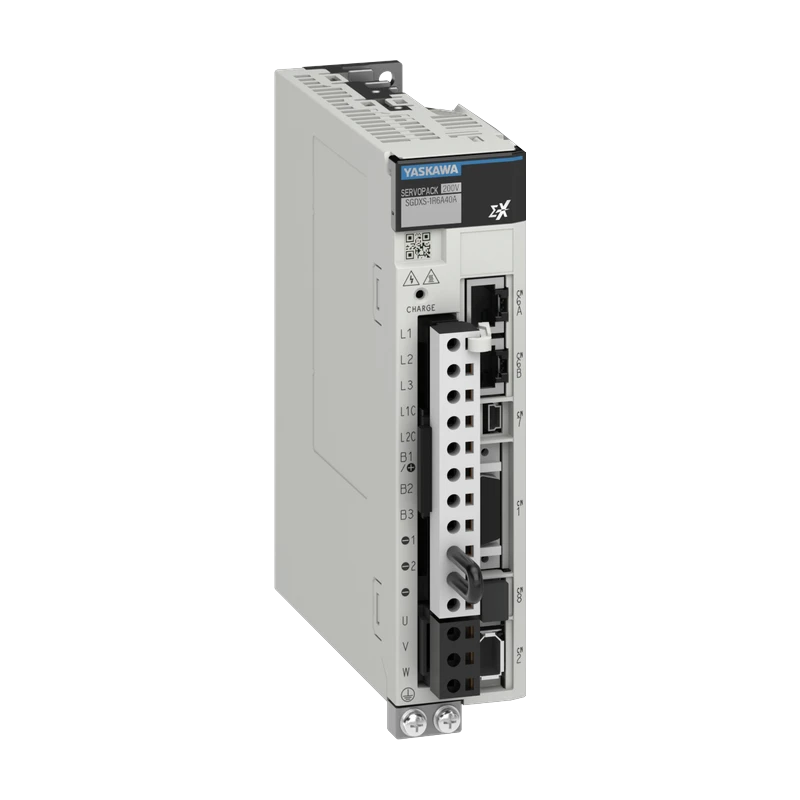 YaskawaSGDXS Sigma-X enakset servodrevServodrev til én akse, 50 W til 15 kW, til roterende, lineære og direkte drevne motorer. Styres via EtherCAT.Se produktet →
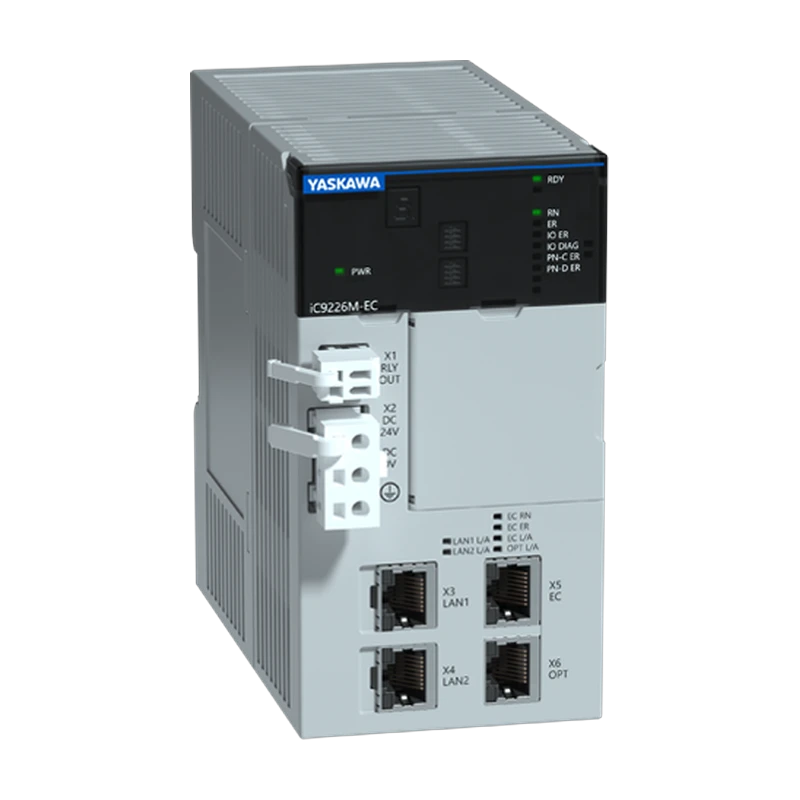 YaskawaiCube Control maskincontrollerMaskinstyring på PLCnext med EtherCAT-master til op til 64 akser og FSoE til sikkerhedsfunktioner.Se produktet →
Erik Ahlqvist er administrerende direktør i SCN og har i over 20 år hjulpet industrivirksomheder med at vælge den rigtige elektronik til krævende miljøer. Han er uddannet ingeniør (BSc) i elektronik fra KTH i Stockholm.
LinkedIn-profilOfte stillede spørgsmål
Hvad er forskellen på en servomotor og en almindelig elmotor?
En servomotor er bygget til hurtige accelerationer og præcis positionering og har altid en encoder. En almindelig asynkronmotor er bygget til at køre med jævnt omdrejningstal i lang tid.
Hvad gør et servodrev?
Det forsyner motoren med strøm og regulerer position, omdrejningstal og moment ud fra encoderens signal. Det kaldes også en servoforstærker, og hos Yaskawa SERVOPACK.
Hvad er inertiforhold?
Forholdet mellem lastens inertimoment, omregnet til motorakslen, og motorens eget. Et lavt forhold, ofte under 10:1, giver en hurtigere og mere stabil akse.
Kan jeg blande servomotor og servodrev fra forskellige producenter?
Nogle gange, men drevet skal understøtte motorens encoder og motordata. Det enkleste er motor og drev fra samme serie.
Skal du bygge en ny akse eller udskifte et ældre servosystem? Spørg os – du får svar inden for 24 timer.
Spørg os