




Servomotor och servodrivning – så fungerar servosystem
Ett servosystem flyttar en last till rätt läge, med rätt hastighet och vid rätt tidpunkt – om och om igen. Här förklarar vi hur motor, servodrivning och givare samverkar, hur du dimensionerar och när servo är rätt val.
 Av Erik Ahlqvist, VD på SCN · Uppdaterad 24 oktober 2026 · 6 min läsning
- Servosystem – servomotor, servodrivning och givare, styrda av en rörelsestyrning eller PLC.
- Sluten reglering – drivningen jämför hela tiden börvärdet med verkligt läge och rättar felet, tusentals gånger per sekund.
- Servo eller frekvensomriktare – servo för snabb, exakt positionering. Frekvensomriktare för varvtalsreglering av pumpar, fläktar och transportband.
- Dimensionering – kontrollera toppmoment, effektivvärdet av momentet, varvtal och tröghetsförhållande.
- Kommunikation och säkerhet – EtherCAT, MECHATROLINK eller PROFINET mot styrsystemet, och STO eller SS1 för säkert stopp.
Vad är ett servosystem?
Ett servosystem är ett drivsystem med sluten reglering: motorn följer ett börvärde för läge, varvtal eller moment, och en givare talar hela tiden om var axeln faktiskt är. Systemet består av:
- Servomotor – oftast en permanentmagnetiserad synkronmotor med låg tröghet, byggd för snabba accelerationer och hög kortvarig överlast.
- Servodrivning – kallas också servoförstärkare, hos Yaskawa SERVOPACK. Den matar motorn och reglerar läge, varvtal och moment.
- Givare – en inkrementell givare, absolutgivare eller resolver på motoraxeln. Moderna servomotorer har ofta givare med en upplösning på 20 bitar eller mer per varv.
- Rörelsestyrning – en PLC eller rörelsestyrenhet som räknar ut banan och skickar börvärden till drivningarna.
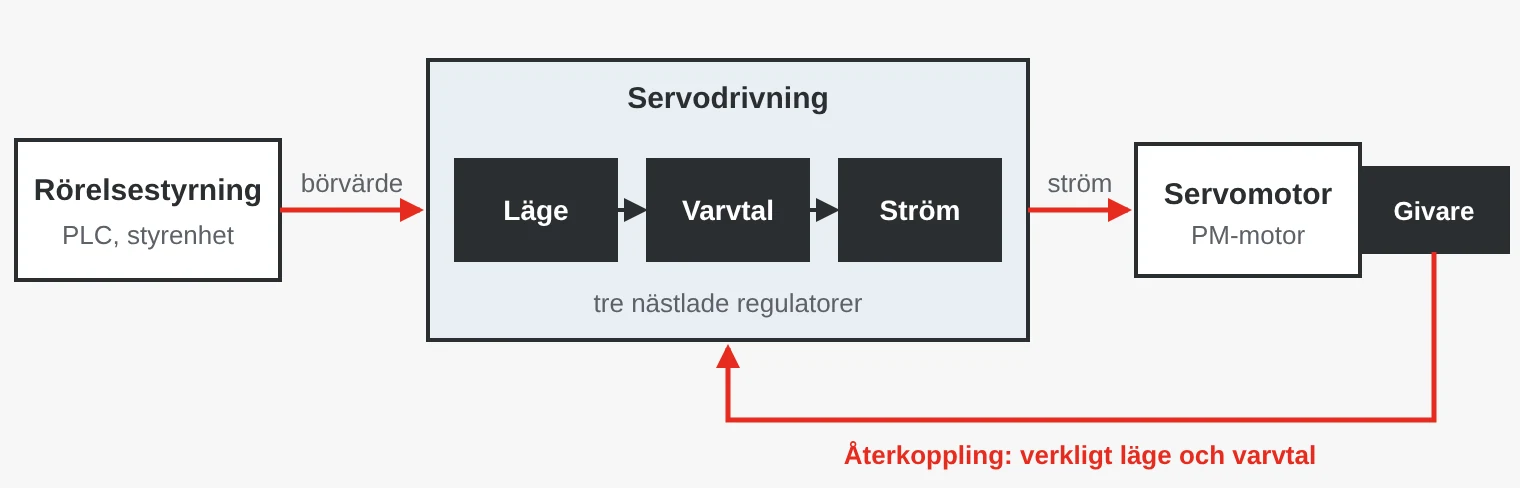
Drivningen reglerar i tre nästlade slingor, så kallad kaskadreglering. Den innersta slingan styr strömmen och därmed momentet, nästa styr varvtalet och den yttersta styr läget. Ju snabbare slingorna är, desto snabbare och stabilare blir axeln.
Servo, frekvensomriktare eller stegmotor?
| Servo | Frekvensomriktare | Stegmotor | |
|---|---|---|---|
| Reglering | Sluten, alltid med givare | Oftast utan givare | Oftast öppen, räknar steg |
| Styrka | Snabb, exakt positionering och hög dynamik | Varvtalsreglering och energibesparing | Enkel och billig positionering |
| Moment | Högt toppmoment, även vid höga varvtal | Jämnt moment upp till märkvarvtal | Faller kraftigt med ökat varvtal |
| Svaghet | Kräver intrimning | Begränsad dynamik | Kan tappa steg utan att det märks |
| Exempel | Förpackning, robotar, CNC | Pumpar, fläktar, transportband | Små axlar och doseringsenheter |
Gränserna är inte längre skarpa. Vissa frekvensomriktare kan positionera med pulsgivare, och det finns stegmotorer med återkoppling. Men ska flera axlar röra sig synkront, med korta cykeltider och hög noggrannhet, är servo nästan alltid rätt val.
Roterande, linjära och direktdrivna motorer
- Roterande servomotorer – det vanliga valet, kopplade till lasten via växel, kulskruv, kuggrem eller kuggstång. Finns med låg tröghet för snabba axlar, medelhög tröghet för tyngre laster och med hållbroms för vertikala axlar.
- Linjärmotorer – en rak motor som driver vagnen direkt. Utan kulskruv eller rem finns inget glapp och inget slitage i överföringen.
- Direktdrivna motorer (momentmotorer) – driver ett vridbord eller en axel direkt, utan växel. Ger högt moment, hög styvhet och inget glapp.
En inkrementell givare kräver referenskörning efter ett strömavbrott. En absolutgivare vet läget direkt när spänningen kommer tillbaka, och multiturngivare räknar dessutom varv, med eller utan batteri. I robotar, pressar och axlar där en referenskörning är besvärlig är absolutgivare standard.
Så dimensionerar du en servoaxel
Utgå från rörelsen, inte från motorn. Hur lång är förflyttningen, hur lång tid får den ta, hur länge står axeln still och vilken last bär den? Kontrollera sedan fyra saker:
- Toppmoment under accelerationen, inklusive friktion och yttre krafter. Det måste ligga under motorns maxmoment, som ofta är ungefär tre gånger märkmomentet.
- Effektivvärdet av momentet över hela cykeln. Det avgör uppvärmningen och måste ligga under märkmomentet.
- Varvtal – högsta varvtalet i rörelsen måste ligga under motorns maxvarvtal, med marginal.
- Tröghetsförhållande – lastens tröghetsmoment omräknat till motoraxeln, jämfört med motorns.
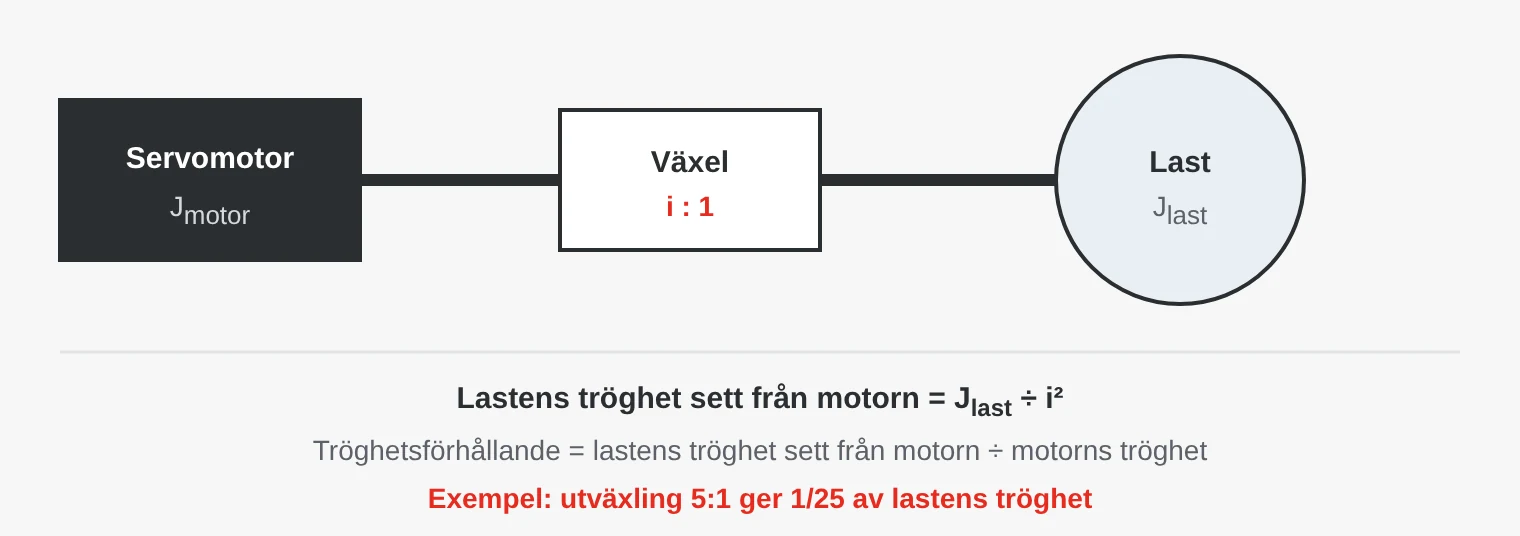
En vanlig tumregel är att hålla tröghetsförhållandet under ungefär 10:1, och lägre för mycket dynamiska axlar. Moderna drivningar med vibrationsdämpning klarar mer, men marginalen krymper. En växel minskar lastens tröghet sett från motorn med kvadraten på utväxlingen.
- Motorn väljs efter effekt. Det är toppmoment, effektivvärdet av momentet och tröghetsförhållandet som avgör, inte kW.
- Mekaniken är för vek. Långa remmar, glapp i växlar och veka fästen gör att axeln börjar svänga, hur bra drivningen än är.
- Hållbromsen används som stoppbroms. Bromsen ska hålla lasten stilla, inte stoppa den. Används den för att stoppa en rörlig last slits den snabbt.
- Kablarna dras fel. Motor- och givarkablar ska vara skärmade, dras skilda från signalkablar och vara avsedda för kabelkedja om axeln rör sig.
Styrning och säkerhetsfunktioner
Förr styrdes servodrivningar med en analog ±10 V-signal eller pulståg. I dag sker det oftast via deterministiska nätverk där rörelsestyrningen synkroniserar många axlar med cykeltider under en millisekund:
- EtherCAT – öppet och utbrett. Drivprofilen CiA 402 gör det lättare att blanda fabrikat, och säkerhetssignaler kan gå i samma nät med FSoE (Safety over EtherCAT).
- MECHATROLINK-III – rörelsenätverket som Yaskawa har utvecklat, enkelt att konfigurera tillsammans med Yaskawas styrsystem.
- PROFINET – vanligt i Siemens-miljöer, med drivprofilen PROFIdrive och PROFIsafe för säkerhetsfunktioner.
Rörelserna programmeras ofta med funktionsblock enligt PLCopen Motion Control i IEC 61131-3, till exempel för elektronisk kurvskiva, elektronisk växel och flygande kap.
Säkerhetsfunktionerna för drivsystem definieras i IEC 61800-5-2. STO (Safe Torque Off) stänger av momentet direkt och motsvarar stoppkategori 0 enligt IEC 60204-1. SS1 (Safe Stop 1) bromsar motorn kontrollerat och aktiverar sedan STO, vilket motsvarar stoppkategori 1. Med säkerhetsmoduler går det också att få SBC för säker styrning av hållbromsen och SLS för säkert begränsad hastighet vid inställning och felsökning. Vilken nivå som krävs, PL enligt ISO 13849-1 eller SIL enligt IEC 62061, följer av maskinens riskbedömning.
Var används servosystem?
- Förpackning och livsmedel – flowpackmaskiner, etikettering, fyllning och plockning med flera synkroniserade axlar.
- Robotar och hantering – industrirobotar, portalrobotar och förarlösa truckar (AGV).
- Verktygsmaskiner – matningsaxlar i CNC-fräsar, svarvar och laserskärare.
- Pressar och plåtbearbetning – servopressar med programmerbar slagkurva och matningsverk för plåt.
- Halvledare och elektronik – waferhantering, komponentmontering och inspektion med linjärmotorer och direktdrivna motorer.
- Medicinteknik och laboratorium – provhantering och pipetteringsrobotar.
Servosystem hos SCN
Vi har servosystem från Yaskawa: servomotorer och servodrivningar i serierna Sigma-7 och Sigma-X, linjärmotorer, direktdrivna motorer och rörelsestyrningar för upp till 64 axlar. Berätta om rörelsen, lasten och styrsystemet, så hjälper vi dig att dimensionera axeln.
Exempel ur vårt sortiment
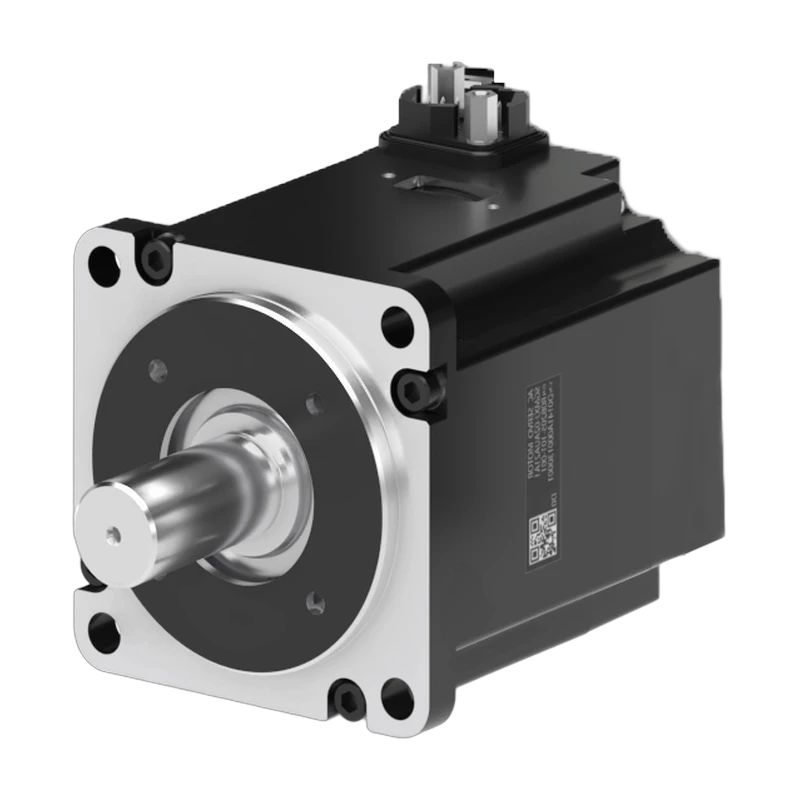 YaskawaSGMXA Sigma-X servomotorServomotor från 50 W till 5 kW med 26-bitars absolutgivare, upp till 7 000 varv per minut och IP67.Se produkten →
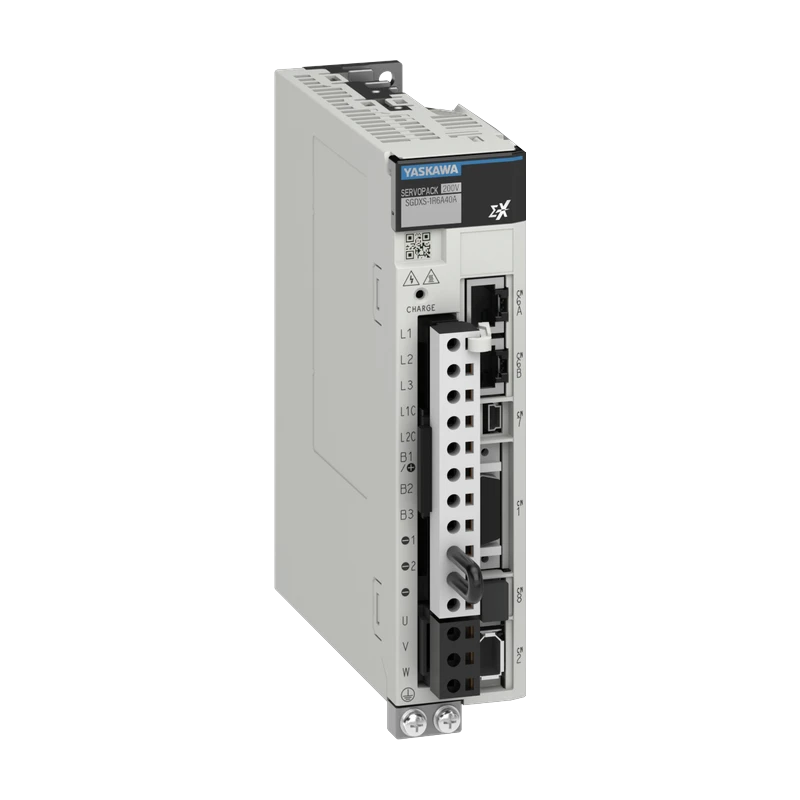 YaskawaSGDXS Sigma-X servoförstärkare för en axelServodrivning för en axel, 50 W till 15 kW, för roterande, linjära och direktdrivna motorer. Styrs via EtherCAT.Se produkten →
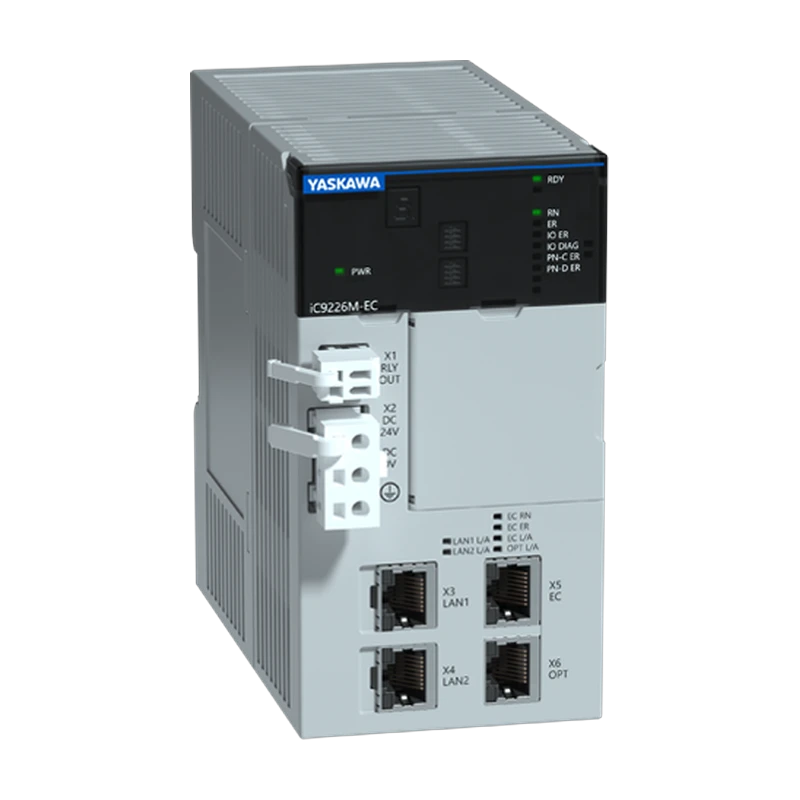 YaskawaiCube Control maskinstyrenhetMaskinstyrning på PLCnext med EtherCAT-master för upp till 64 axlar och FSoE för säkerhetsfunktioner.Se produkten →
Erik Ahlqvist är VD för SCN och har i över 20 år hjälpt industriföretag att välja rätt elektronik för krävande miljöer. Han är högskoleingenjör i elektronik från KTH.
LinkedIn-profilVanliga frågor
Vad är skillnaden mellan en servomotor och en vanlig elmotor?
En servomotor är byggd för snabba accelerationer och exakt positionering och har alltid en givare. En vanlig asynkronmotor är byggd för att gå med jämnt varvtal under lång tid.
Vad gör en servodrivning?
Den matar motorn med ström och reglerar läge, varvtal och moment utifrån givarens signal. Den kallas också servoförstärkare, och hos Yaskawa SERVOPACK.
Vad är tröghetsförhållande?
Förhållandet mellan lastens tröghetsmoment, omräknat till motoraxeln, och motorns eget. Ett lågt förhållande, ofta under 10:1, ger en snabbare och stabilare axel.
Kan jag blanda servomotor och servodrivning från olika tillverkare?
Ibland, men drivningen måste stödja motorns givare och motordata. Det enklaste är motor och drivning ur samma serie.
Ska du bygga en ny axel eller byta ut ett äldre servosystem? Fråga en av våra ingenjörer – du får svar inom 24 timmar.
Fråga en ingenjör