




Serwosilniki i serwonapędy – jak działa układ serwo
Układ serwo przesuwa obciążenie we właściwe położenie, z właściwą prędkością i we właściwym momencie – raz za razem. Wyjaśniamy, jak współpracują silnik, serwonapęd i enkoder, jak dobrać oś i kiedy serwo jest właściwym wyborem.
 Autor: Erik Ahlqvist, dyrektor zarządzający SCN · Zaktualizowano 24 października 2026 · 6 min czytania
- Układ serwo – serwosilnik, serwonapęd i enkoder, sterowane przez kontroler ruchu lub PLC.
- Pętla zamknięta – napęd stale porównuje wartość zadaną z rzeczywistą pozycją i koryguje uchyb, tysiące razy na sekundę.
- Serwo czy falownik – serwo do szybkiego i precyzyjnego pozycjonowania. Falownik do regulacji prędkości pomp, wentylatorów i przenośników.
- Dobór – trzeba sprawdzić moment szczytowy, moment skuteczny (RMS), prędkość i stosunek momentów bezwładności.
- Komunikacja i bezpieczeństwo – EtherCAT, MECHATROLINK lub PROFINET do systemu sterowania oraz STO lub SS1 do bezpiecznego zatrzymania.
Co to jest układ serwo?
W układzie serwo silnik realizuje zadaną pozycję, prędkość lub moment, a enkoder stale informuje, gdzie oś faktycznie się znajduje. Układ składa się z następujących elementów:
- Serwosilnik – zwykle synchroniczny silnik z magnesami trwałymi o małym momencie bezwładności, zbudowany do szybkiego przyspieszania i dużej chwilowej przeciążalności.
- Serwonapęd – nazywany też serwowzmacniaczem, a w Yaskawa SERVOPACK. Zasila silnik i reguluje pozycję, prędkość i moment.
- Sprzężenie zwrotne – enkoder inkrementalny, enkoder absolutny lub resolwer na wale silnika. Nowoczesne serwosilniki mają często enkodery o rozdzielczości 20 bitów lub więcej na obrót.
- Sterowanie ruchem – PLC lub kontroler ruchu, który oblicza trajektorię i wysyła polecenia do napędów.
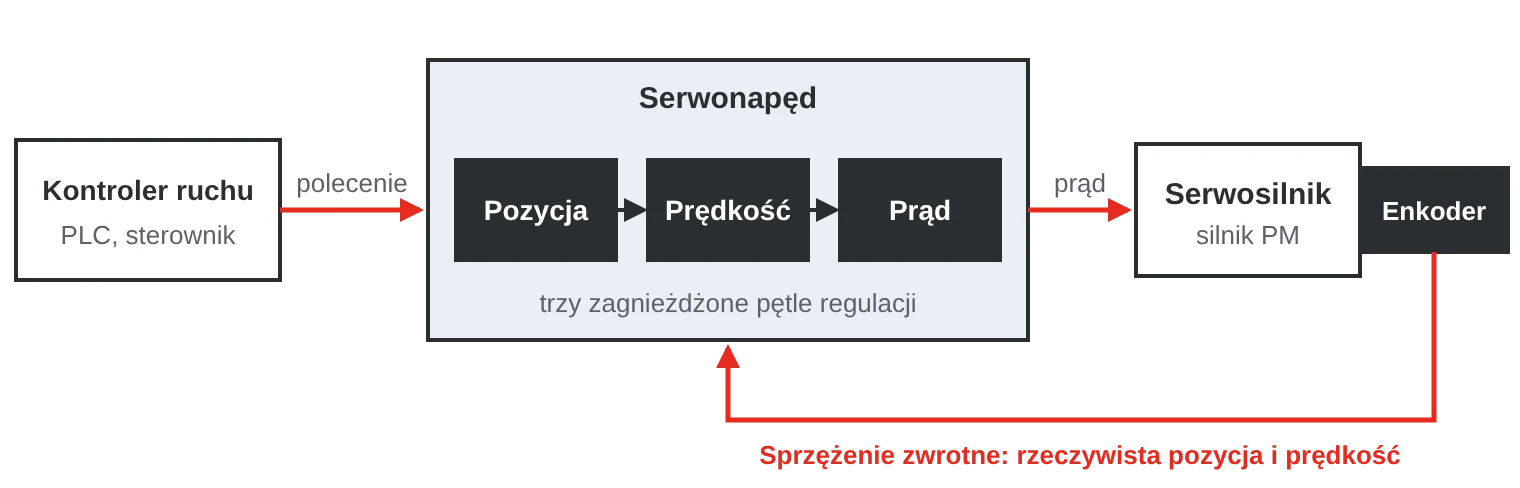
Napęd wykorzystuje trzy zagnieżdżone pętle, czyli regulację kaskadową. Pętla wewnętrzna reguluje prąd, a tym samym moment, kolejna – prędkość, a zewnętrzna – pozycję. Im szybsze pętle, tym szybsza i stabilniejsza oś.
Serwo, falownik czy silnik krokowy?
| Serwo | Falownik | Silnik krokowy | |
|---|---|---|---|
| Sterowanie | Pętla zamknięta, zawsze z enkoderem | Zwykle bez enkodera | Zwykle pętla otwarta, zliczanie kroków |
| Zaleta | Szybkie, precyzyjne pozycjonowanie i wysoka dynamika | Regulacja prędkości i oszczędność energii | Proste i tanie pozycjonowanie |
| Moment | Wysoki moment szczytowy, także przy dużej prędkości | Równy moment do prędkości znamionowej | Gwałtownie spada wraz z prędkością |
| Wada | Wymaga strojenia | Ograniczona dynamika | Może niezauważenie gubić kroki |
| Przykłady | Pakowanie, roboty, CNC | Pompy, wentylatory, przenośniki | Małe osie i dozowniki |
Granice się zacierają. Niektóre falowniki potrafią pozycjonować z enkoderem, a istnieją też silniki krokowe z pętlą zamkniętą. Gdy jednak kilka osi musi poruszać się synchronicznie, z krótkimi czasami cyklu i dużą dokładnością, serwo jest niemal zawsze właściwym wyborem.
Silniki obrotowe, liniowe i z napędem bezpośrednim
- Obrotowe serwosilniki – standardowy wybór, połączone z obciążeniem przez przekładnię, śrubę kulową, pasek zębaty lub listwę zębatą. Dostępne z małym momentem bezwładności do szybkich osi, ze średnim do cięższych obciążeń oraz z hamulcem postojowym do osi pionowych.
- Silniki liniowe – płaski, prosty silnik, który napędza bezpośrednio wózek. Bez śruby kulowej i paska nie ma luzu ani zużycia w przeniesieniu napędu.
- Silniki z napędem bezpośrednim (silniki momentowe) – napędzają stół obrotowy lub wał bezpośrednio, bez przekładni. Wysoki moment, duża sztywność i brak luzu.
Enkoder inkrementalny po zaniku zasilania wymaga bazowania. Enkoder absolutny zna pozycję zaraz po powrocie zasilania, a enkodery wieloobrotowe zliczają też obroty, z baterią lub bez niej. W robotach, prasach i osiach, w których bazowanie jest kłopotliwe, enkodery absolutne są standardem.
Jak dobrać serwooś
Punktem wyjścia jest ruch, a nie silnik: droga, czas, postój i obciążenie. Następnie trzeba sprawdzić cztery rzeczy:
- Moment szczytowy podczas przyspieszania, z uwzględnieniem tarcia i sił zewnętrznych. Musi być mniejszy od momentu maksymalnego silnika, który często wynosi ok. trzykrotność momentu znamionowego.
- Moment skuteczny (RMS) w całym cyklu. Decyduje o nagrzewaniu i musi być mniejszy od momentu znamionowego.
- Prędkość – najwyższa prędkość w ruchu musi być z zapasem niższa od prędkości maksymalnej silnika.
- Stosunek momentów bezwładności – moment bezwładności obciążenia sprowadzony na wał silnika w porównaniu z momentem bezwładności silnika.
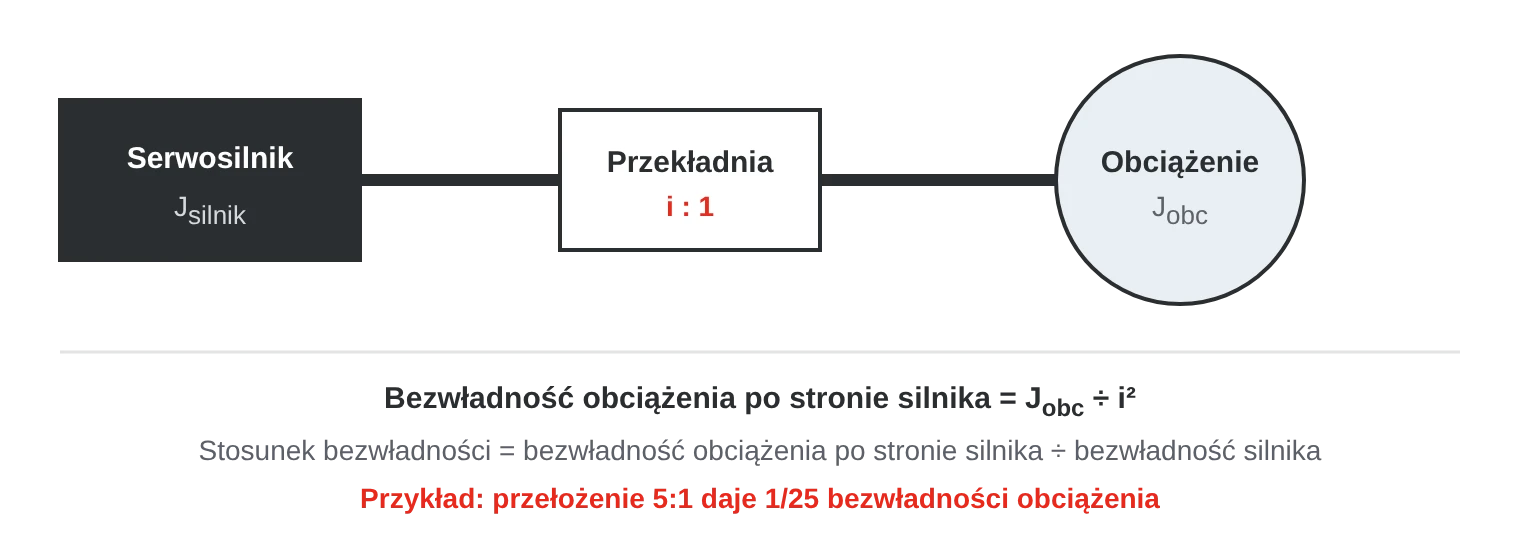
Popularna reguła mówi, że stosunek momentów bezwładności powinien być mniejszy niż ok. 10:1, a w osiach o wysokiej dynamice jeszcze mniejszy. Napędy z tłumieniem drgań radzą sobie z wyższym stosunkiem, ale z mniejszym zapasem. Przekładnia zmniejsza moment bezwładności obciążenia widziany przez silnik o kwadrat przełożenia.
- Dobór silnika według mocy. Decydują moment szczytowy, moment skuteczny i stosunek momentów bezwładności, a nie kW.
- Zbyt podatna mechanika. Długie paski, luz w przekładni i słabe mocowania powodują oscylacje osi, niezależnie od jakości napędu.
- Zatrzymywanie hamulcem postojowym. Hamulec służy do utrzymania obciążenia na postoju. Używany do zatrzymywania poruszającego się obciążenia szybko się zużywa.
- Złe okablowanie. Kable silnikowe i enkoderowe muszą być ekranowane, prowadzone z dala od kabli sygnałowych i przystosowane do prowadników kablowych, gdy oś się porusza.
Sterowanie i funkcje bezpieczeństwa
Sterowanie analogowe ±10 V i ciągiem impulsów w dużej mierze ustąpiło miejsca deterministycznym sieciom, w których kontroler ruchu synchronizuje wiele osi z czasami cyklu poniżej jednej milisekundy:
- EtherCAT – otwarty i rozpowszechniony. Profil napędu CiA 402 ułatwia łączenie różnych marek, a sygnały bezpieczeństwa mogą współdzielić sieć dzięki FSoE (Safety over EtherCAT).
- MECHATROLINK-III – sieć ruchu opracowana przez Yaskawa, łatwa w konfiguracji ze sterownikami Yaskawa.
- PROFINET – popularny w środowiskach Siemens, z profilem PROFIdrive i PROFIsafe do funkcji bezpieczeństwa.
Ruch programuje się często za pomocą bloków funkcyjnych PLCopen Motion Control w IEC 61131-3, np. do krzywek elektronicznych, przekładni elektronicznej i nożyc latających.
Funkcje bezpieczeństwa napędów są zdefiniowane w IEC 61800-5-2. STO (Safe Torque Off) natychmiast odłącza moment i odpowiada kategorii zatrzymania 0 według IEC 60204-1. SS1 (Safe Stop 1) hamuje silnik w kontrolowany sposób, a następnie aktywuje STO, co odpowiada kategorii zatrzymania 1. Moduły bezpieczeństwa dodają SBC do bezpiecznego sterowania hamulcem postojowym i SLS do bezpiecznie ograniczonej prędkości podczas ustawiania i wyszukiwania usterek. Wymagany poziom, PL według ISO 13849-1 lub SIL według IEC 62061, wynika z oceny ryzyka maszyny.
Gdzie stosuje się układy serwo?
- Pakowanie i żywność – pakowarki flow-pack, etykieciarki, napełnianie i pick-and-place z kilkoma zsynchronizowanymi osiami.
- Roboty i manipulacja – roboty przemysłowe, roboty bramowe i pojazdy AGV.
- Obrabiarki – osie posuwu we frezarkach CNC, tokarkach i wycinarkach laserowych.
- Prasy i obróbka blach – serwoprasy z programowalnym profilem skoku i podajniki blach.
- Półprzewodniki i elektronika – manipulacja płytkami krzemowymi, montaż komponentów i inspekcja z silnikami liniowymi i z napędem bezpośrednim.
- Medycyna i laboratoria – obsługa próbek i roboty pipetujące.
Układy serwo w ofercie SCN
Oferujemy układy serwo Yaskawa: serwosilniki i serwonapędy serii Sigma-7 i Sigma-X, silniki liniowe, silniki z napędem bezpośrednim i kontrolery ruchu do 64 osi. Wystarczy opisać ruch, obciążenie i system sterowania, a pomożemy dobrać oś.
Przykłady z naszej oferty
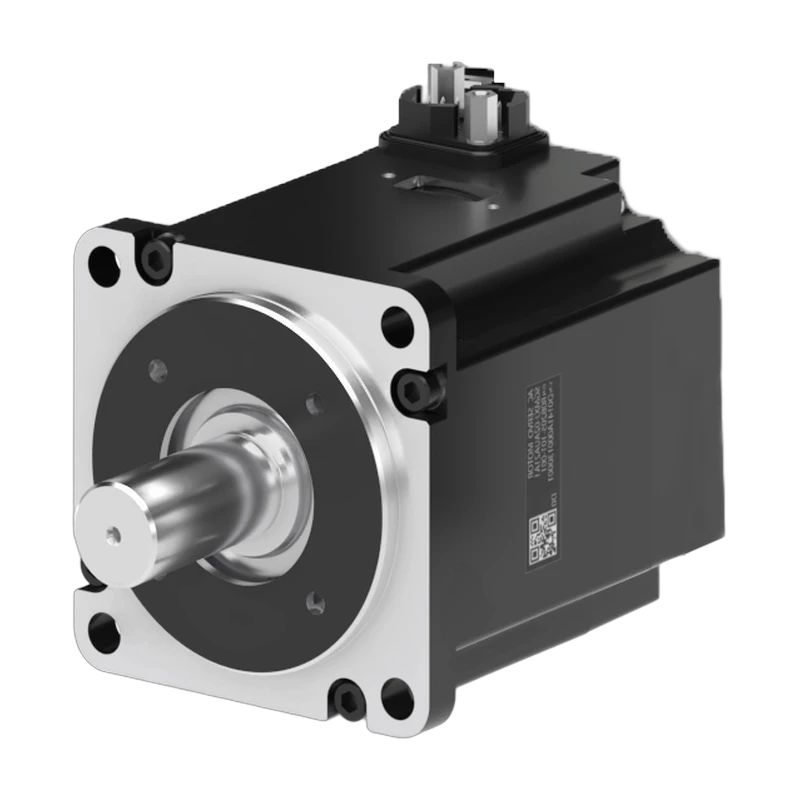 YaskawaSGMXA Sigma-X serwosilnikSerwosilnik od 50 W do 5 kW z 26-bitowym enkoderem absolutnym, prędkością do 7000 obr./min i IP67.Zobacz produkt →
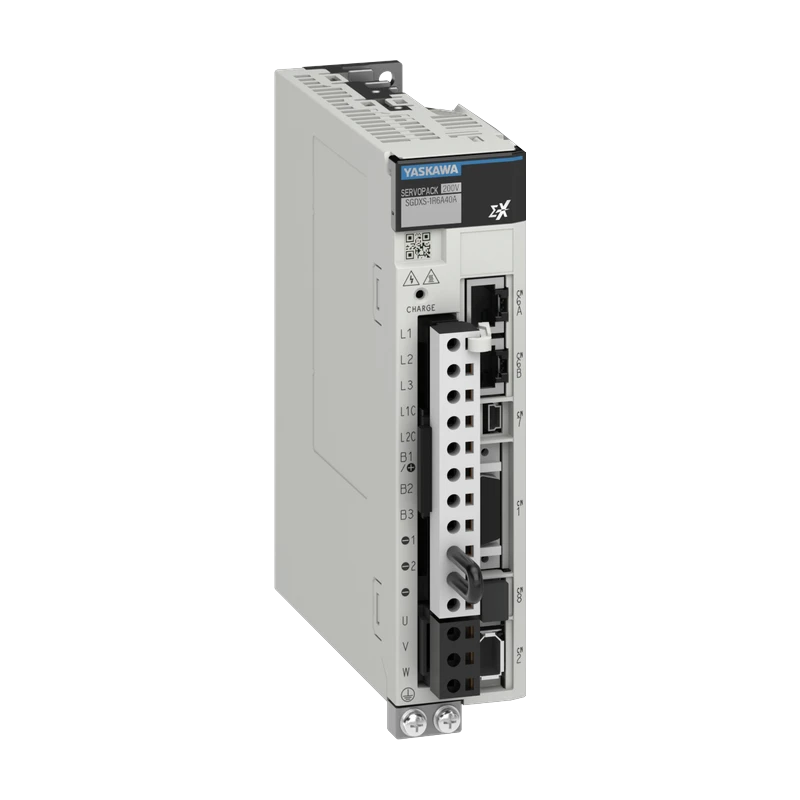 YaskawaSGDXS Sigma-X jednoosiowy serwonapędJednoosiowy serwonapęd od 50 W do 15 kW do silników obrotowych, liniowych i z napędem bezpośrednim. Sterowany przez EtherCAT.Zobacz produkt →
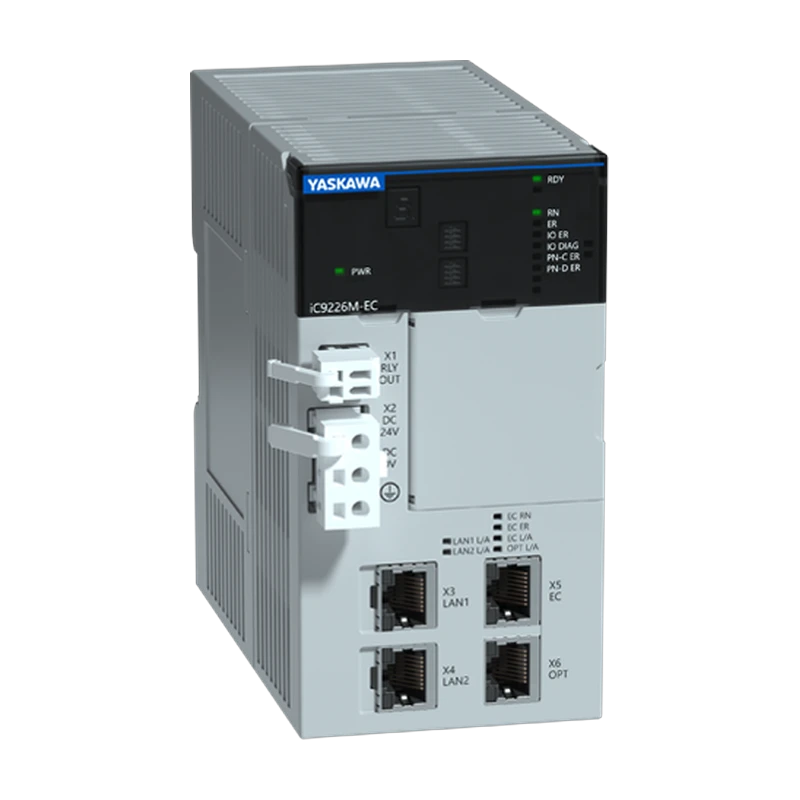 YaskawaiCube Control sterownik maszynowySterownik maszyny oparty na PLCnext z masterem EtherCAT do 64 osi i FSoE do funkcji bezpieczeństwa.Zobacz produkt →
Erik Ahlqvist jest dyrektorem zarządzającym SCN i od ponad 20 lat pomaga firmom przemysłowym dobierać elektronikę do wymagających warunków pracy. Jest inżynierem elektroniki (BSc), absolwentem KTH w Sztokholmie.
Profil na LinkedInNajczęściej zadawane pytania
Czym różni się serwosilnik od zwykłego silnika?
Serwosilnik jest zbudowany do szybkiego przyspieszania i precyzyjnego pozycjonowania i zawsze ma enkoder. Standardowy silnik indukcyjny jest przeznaczony do długotrwałej pracy ze stałą prędkością.
Do czego służy serwonapęd?
Zasila silnik i reguluje pozycję, prędkość i moment na podstawie sygnału z enkodera. Nazywany jest też serwowzmacniaczem, a w Yaskawa SERVOPACK.
Co to jest stosunek momentów bezwładności?
To stosunek momentu bezwładności obciążenia, sprowadzonego na wał silnika, do własnego momentu bezwładności silnika. Niski stosunek, często poniżej 10:1, daje szybszą i stabilniejszą oś.
Czy można łączyć serwosilnik i serwonapęd różnych producentów?
Czasami tak, ale napęd musi obsługiwać enkoder i dane silnika. Najprościej wybrać silnik i napęd z tej samej serii.
Więcej poradników
Wszystkie poradniki →Budowa nowej osi albo wymiana starszego układu serwo? Wystarczy zapytać jednego z naszych inżynierów – odpowiedź w ciągu 24 godzin.
Zapytaj inżyniera