




Helningssensor for mobile maskiner – statisk eller dynamisk?
En helningssensor måler vinkelen mot loddlinjen på kraner, personløftere, gravemaskiner og solcellepaneler som følger solen. Her får du vite hvorfor en enkel sensor kan vise feil når maskinen beveger seg, og hvordan du velger akser, nøyaktighet, grensesnitt og sikkerhetsnivå.
 Av Erik Ahlqvist, administrerende direktør i SCN · Oppdatert 24 oktober 2026 · 6 min lesing
- Statisk helningssensor – måler tyngdekraften med et akselerometer. Nøyaktig når maskinen står stille eller beveger seg langsomt.
- Dynamisk helningssensor – kombinerer akselerometer og gyro med sensorfusjon. Trengs når maskinen akselererer, bremser, svinger eller vibrerer.
- Én eller to akser – én akse med 360° for bommer, to akser med ±90° for å nivellere chassis og plattformer.
- Nøyaktighet er ikke oppløsning – en sensor kan vise 0,01° og likevel ha ±0,3° nøyaktighet.
- CANopen og SAE J1939 er standard på mobile maskiner. Analog 4–20 mA eller 0–10 V passer for enklere styringer.
Hva måler en helningssensor?
En helningssensor, eller inklinometer, måler vinkelen mellom sensoren og loddlinjen. Den trenger ingen mekanisk kobling til en aksel, men skrus fast på den delen som vinkelen skal måles på: en bom, et chassis, en skuffe eller en rad med solcellepaneler.
Inni sitter et MEMS-akselerometer, en liten silisiumstruktur som registrerer tyngdekraften. Når sensoren heller, fordeles tyngdekraften på sensorens akser, og vinkelen beregnes ut fra forholdet mellom dem.
Statisk eller dynamisk – derfor kan sensoren vise feil
Et akselerometer kan ikke skille tyngdekraft fra annen akselerasjon. Står maskinen stille, er det ikke noe problem. Men når en kranbom svinger, en gravemaskin bremser eller en traktor kjører over en stein, legges bevegelsens akselerasjon til tyngdekraften, og sensoren tror at vinkelen har endret seg.
Feilen vokser raskt. En sideakselerasjon på 0,1 g, omtrent 1 m/s², gir en vinkelfeil på nesten 6 grader.
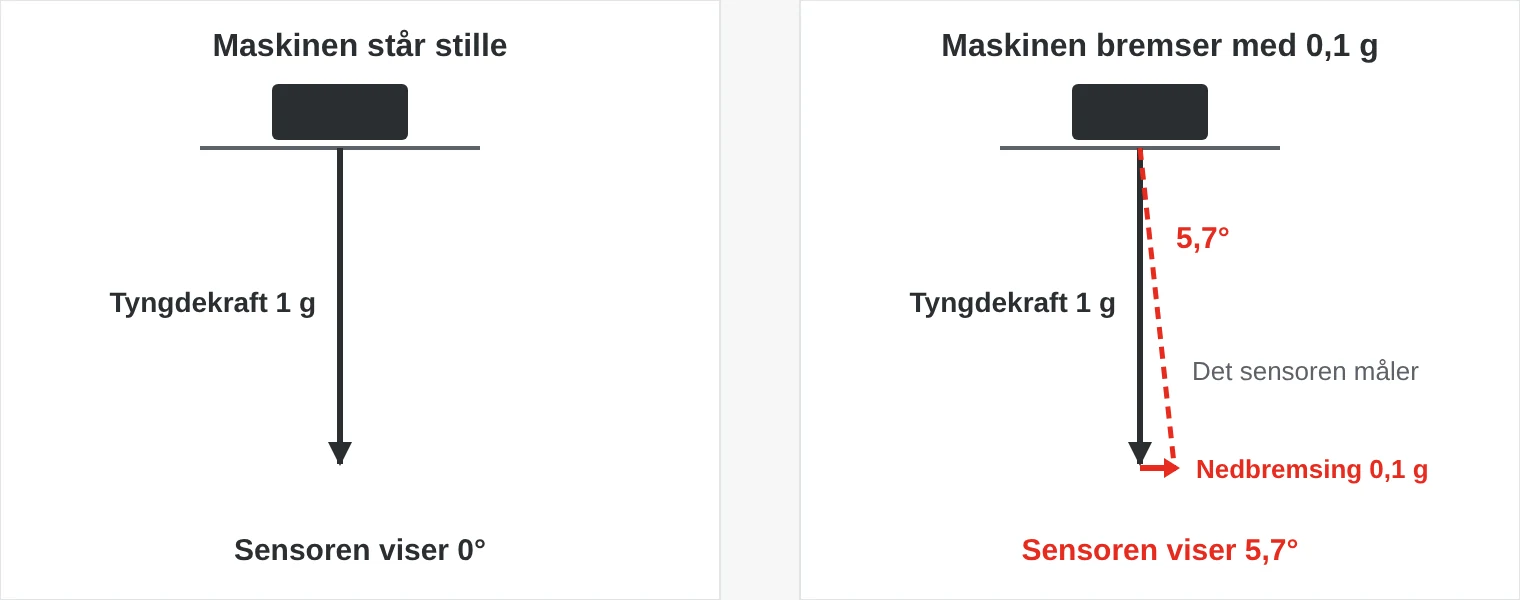
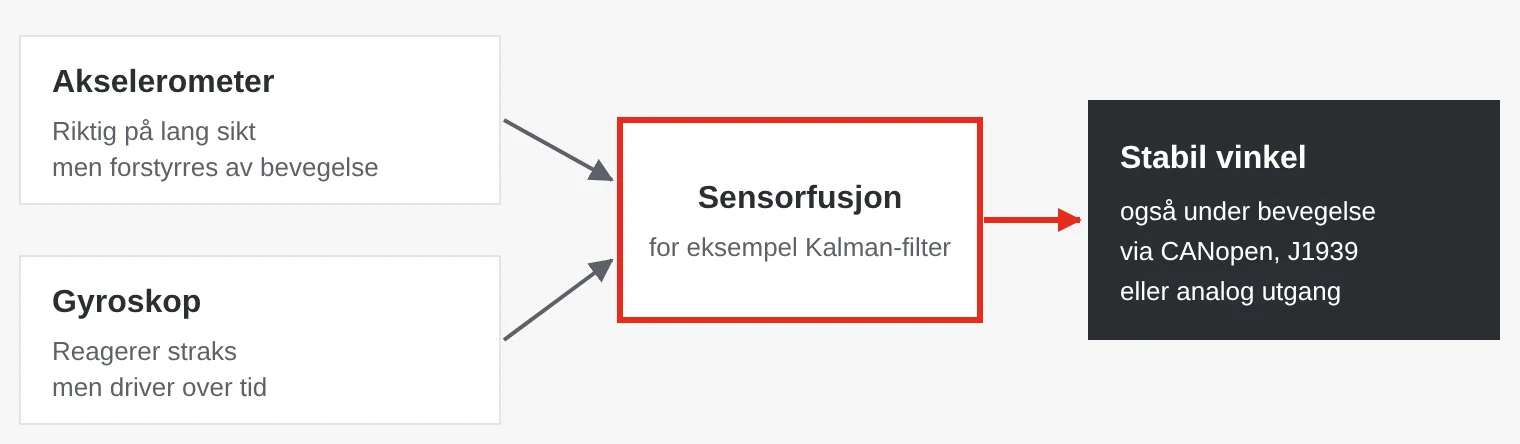
En statisk sensor demper forstyrrelsene med filtre, men da blir signalet også tregt. En dynamisk sensor har både akselerometer og gyroskop. Gyroen måler vinkelhastighet og reagerer straks på reelle vinkelendringer, men driver sakte over tid. Akselerometeret er riktig på lang sikt, men forstyrres av bevegelser. Med sensorfusjon, ofte et Kalman-filter, blir vinkelen både rask og stabil.
| Hvis du trenger … | velg |
|---|---|
| Nivellere støtteben eller chassis når maskinen står stille | Statisk, to akser |
| Vinkelen på en bom eller arm under bevegelse | Dynamisk, én eller to akser |
| Styre solcellepaneler som dreies langsomt etter solen | Statisk, én akse – dynamisk hvis vind og vibrasjon er store |
| Helning på et kjøretøy i bevegelse, for eksempel i terreng | Dynamisk sensor eller 6-akset IMU |
| Egne algoritmer for bevegelse og stabilitet | IMU med rådata fra akselerometer og gyro |
Akser, nøyaktighet og vanlige feil
En enakset sensor med 360° måleområde passer når noe roterer i ett plan, som en kranbom. En toakset sensor måler helning forover–bakover og sideveis, vanligvis ±90°, og passer for nivellering av chassis, plattformer og redskap.
Skill mellom oppløsning og nøyaktighet. Oppløsningen er det minste trinnet sensoren kan vise, for eksempel 0,01°. Nøyaktigheten angir hvor nær sannheten verdien ligger, for eksempel ±0,1° eller ±0,5°. Dynamiske sensorer oppgis ofte med to verdier: statisk nøyaktighet når maskinen står stille, og dynamisk når den beveger seg. Sjekk også temperaturdriften – mobile maskiner arbeider både i vinterkulde og sommervarme.
- Statisk sensor på en maskin i bevegelse. Verdien hopper når maskinen bremser eller svinger, og et hardt filter gjør den treg. Velg dynamisk sensor.
- Montering på en del som vibrerer. Sitter sensoren på en tynn plate, måles platens bevegelse. Monter på en stiv flate.
- Oppløsning forveksles med nøyaktighet. To desimaler betyr ikke at verdien er riktig. Sammenlign nøyaktighet og temperaturdrift.
- Feil monteringsretning. Sensoren måler i forhold til sitt eget hus. Sjekk akse, retning og nullpunkt ved idriftsettelsen.
Utganger: CANopen, SAE J1939 eller analog
- CANopen – vanlig i kraner, personløftere og andre mobile maskiner. Helningssensorer har en egen enhetsprofil, CiA 410, som gjør at sensorer fra ulike produsenter konfigureres på samme måte.
- SAE J1939 – standard i lastebiler, landbruksmaskiner og anleggsmaskiner. Passer når sensoren skal inn i det samme nettet som motor og girkasse.
- Analog 4–20 mA eller 0–10 V – enkel tilkobling til en PLS eller et styrekort uten CAN. 4–20 mA tåler lange kabler og viser kabelbrudd som 0 mA.
Sensorer som sitter ute på maskinen, må tåle vær, vask og vibrasjoner. IP67 og IP69K, M12-kontakter og et temperaturområde ned til −40 °C er vanlig.
Funksjonell sikkerhet: ISO 13849, IEC 61508 og ISO 25119
Når helningssensoren skal hindre at en kran eller personløfter velter, blir den en del av en sikkerhetsfunksjon. Da stilles det krav til hele kjeden fra sensor til styresystem, og sensoren må ofte være sertifisert.
- ISO 13849-1 – maskinsikkerhet med ytelsesnivåene PL a–e.
- IEC 61508 – grunnstandarden for funksjonell sikkerhet, med nivåene SIL 1–4.
- ISO 25119 – traktorer og maskiner for jord- og skogbruk, med nivåene AgPL a–e.
- ISO 19014 – anleggsmaskiner som gravemaskiner og hjullastere.
Produktstandarder viser ofte til disse, for eksempel EN 280-1 for personløftere og EN 13000 for mobilkraner. Skal sensoren inngå i en sikkerhetsfunksjon, spør etter sertifikat og sikkerhetsmanual – høy nøyaktighet er ikke nok.
Hvor brukes helningssensorer?
- Kraner – bomvinkel for lastmomentbegrensning og helning på chassiset før støttebeina låses.
- Personløftere og arbeidsplattformer – helningsovervåking som stopper bevegelser når maskinen heller for mye.
- Gravemaskiner – vinkel på bom, stikke og skuffe for maskinstyring.
- Jord- og skogbruk – nivellering av sprøytebommer, helning på hogstmaskiner og stabilitet i skråninger.
- Energi – solcelleparker der panelene dreies etter solen.
- Jernbane og infrastruktur – sporvedlikeholdsmaskiner og overvåking av bruer og skråninger.
- Medisinsk teknologi – helning på behandlingsbenker og senger.
- Forsvar og redning – nivellering av kjøretøy, master og antenner.
Helningssensorer hos SCN
Vi har statiske og dynamiske helningssensorer samt 6-aksede IMU-er fra Gemac og Posital, med CANopen, SAE J1939 og analoge utganger. Det finnes rimelige varianter for enklere maskiner og presisjonssensorer med ±0,1° statisk nøyaktighet.
Eksempler fra vårt sortiment
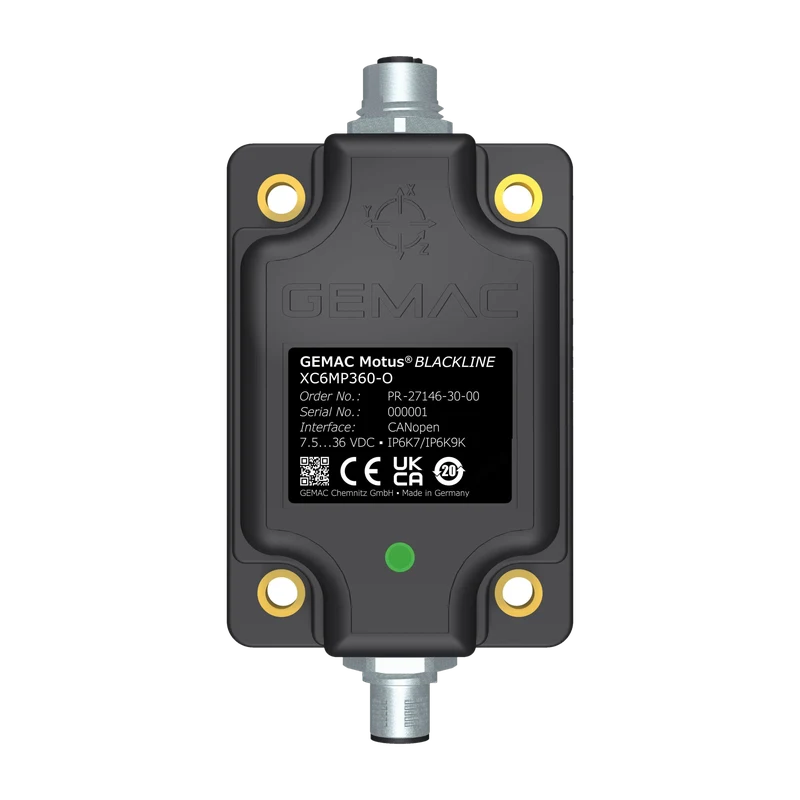 GemacMOTUS Blackline NC dynamisk helningssensorDynamisk toakset sensor med ±0,1° statisk og ±0,5° dynamisk nøyaktighet. Kalman-filter mot vibrasjon og akselerasjon.Se produktet →
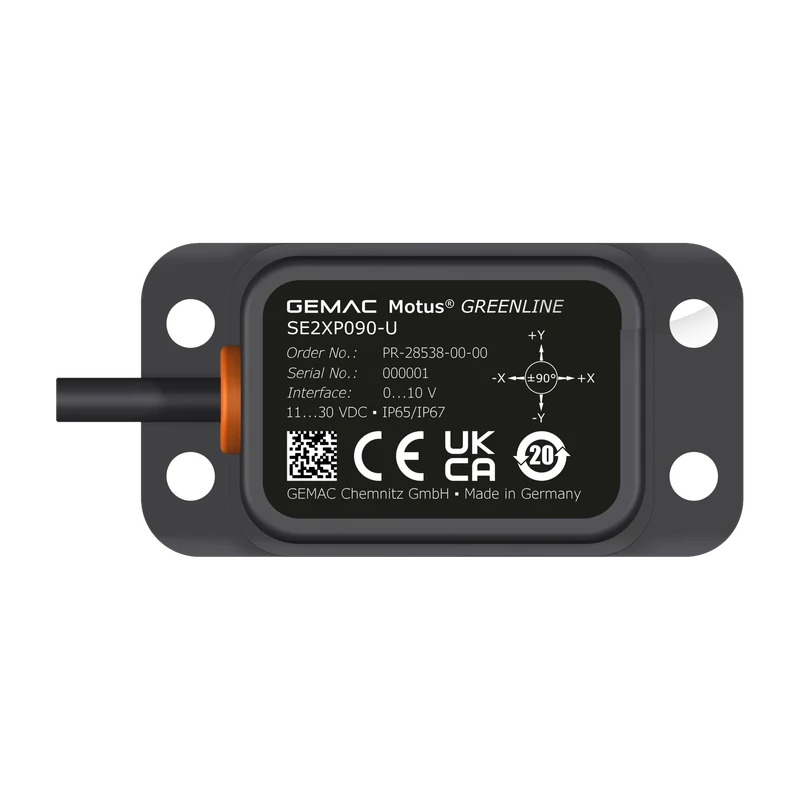 GemacMOTUS Greenline SE statisk tiltsensorRimelig statisk sensor, én akse 360° eller to akser ±90°. CANopen, SAE J1939, 4–20 mA eller 0–10 V.Se produktet →
 PositalAKS-360-1-CA01-VK2-PW hellingsmålerHelningssensor med CANopen, IP68 og IP69K, for −40 til +75 °C.Se produktet →
Erik Ahlqvist er administrerende direktør i SCN og har i over 20 år hjulpet industribedrifter med å velge riktig elektronikk for krevende miljøer. Han er utdannet ingeniør (BSc) i elektronikk fra KTH i Stockholm.
LinkedIn-profilVanlige spørsmål
Er helningssensor og inklinometer det samme?
Ja. Helningssensor, inklinometer og tiltsensor brukes om den samme typen sensor, som måler vinkelen mot loddlinjen.
Hvorfor viser helningssensoren feil når maskinen beveger seg?
En statisk sensor kan ikke skille tyngdekraft fra akselerasjon. Når maskinen bremser, svinger eller vibrerer, tolkes bevegelsen som helning. En dynamisk sensor med gyro og sensorfusjon løser det.
Hva er en IMU?
En IMU (inertial measurement unit) har et treakset akselerometer og en treakset gyro. Den gir akselerasjon og vinkelhastighet i alle retninger, og ofte også en beregnet helning.
Hvor nøyaktig er en helningssensor?
Sensorer for mobile maskiner har ofte ±0,1–0,5° nøyaktighet når maskinen står stille. Under bevegelse blir feilen større, særlig for statiske sensorer.
Trenger jeg en sikkerhetsklassifisert helningssensor?
Hvis sensoren inngår i en sikkerhetsfunksjon, for eksempel veltevern på kran eller personløfter, må funksjonen oppfylle det nivået risikovurderingen krever. Det krever ofte en sertifisert sensor.
Fortell hvordan maskinen beveger seg og hvilket styresystem du har, så hjelper vi deg med å velge riktig helningssensor – du får svar innen 24 timer.
Spør oss