




Kaldeandur liikurmasinatele – staatiline või dünaamiline?
Kaldeandur ehk inklinomeeter mõõdab kraanade, korvtõstukite, ekskavaatorite ja päikesejälgurite nurka vertikaali suhtes. Selles juhendis selgitame, miks lihtne andur võib masina liikumise ajal näidata valet nurka ja kuidas valida telgi, täpsust, liidest ja ohutustaset.
 Autor Erik Ahlqvist, SCN-i tegevjuht · Uuendatud 24 oktoober 2026 · 5 min lugemist
- Staatiline kaldeandur – mõõdab raskusjõudu kiirendusanduriga. Täpne, kui masin seisab või liigub aeglaselt.
- Dünaamiline kaldeandur – ühendab kiirendusanduri ja güroskoobi andmed andurite liitmise (sensor fusion) abil. Vajalik, kui masin kiirendab, pidurdab, pöörab või vibreerib.
- Üks või kaks telge – üks telg 360° ulatusega noolte jaoks, kaks telge ±90° ulatusega šassiide ja platvormide loodimiseks.
- Täpsus ei ole lahutusvõime – andur võib näidata 0,01° ja olla siiski täpne vaid ±0,3° piires.
- CANopen ja SAE J1939 on liikurmasinates standardsed. Analoogväljund 4–20 mA või 0–10 V sobib lihtsamatele juhtimissüsteemidele.
Mida kaldeandur mõõdab?
Kaldeandur ehk inklinomeeter mõõdab nurka anduri ja vertikaali vahel. See ei vaja mehaanilist ühendust võlliga. Kinnitad selle lihtsalt poltidega detaili külge, mille nurka soovid mõõta: noole, šassii, kopa või päikesepaneelide rea külge.
Anduri sees on MEMS-kiirendusandur – tilluke ränist struktuur, mis tajub raskusjõudu. Kui andur kaldub, jaotub raskusjõud selle telgede vahel ja nurk arvutatakse nende omavahelise suhte põhjal.
Staatiline või dünaamiline – miks andur võib eksida
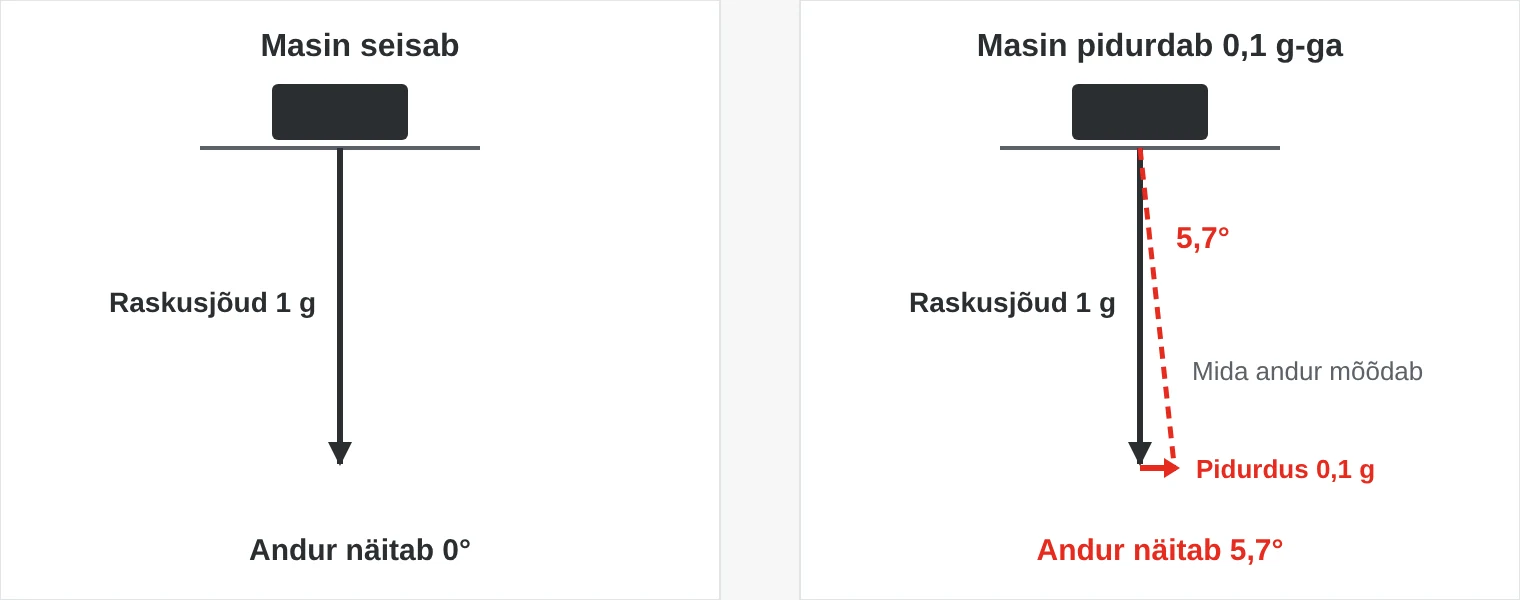
Kiirendusandur ei suuda eristada raskusjõudu muust kiirendusest. Kui masin seisab, ei ole see probleem. Kui aga kraana nool pöörab, ekskavaator pidurdab või traktor sõidab üle kivi, liitub liikumisest tulenev kiirendus raskusjõuga ja andur arvab, et nurk on muutunud.
Viga kasvab kiiresti. Külgkiirendus 0,1 g ehk umbes 1 m/s² annab nurgaveaks peaaegu 6 kraadi.
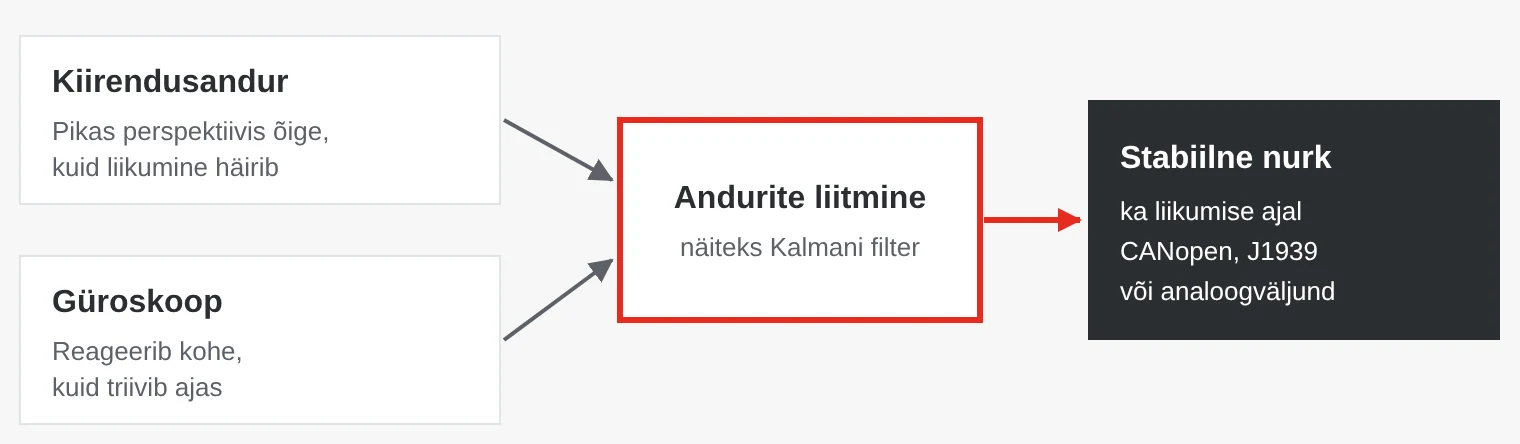
Staatiline andur summutab häireid filtritega, kuid see muudab ka signaali aeglaseks. Dünaamilisel anduril on nii kiirendusandur kui ka güroskoop. Güroskoop mõõdab pöörlemiskiirust ja reageerib nurga tegelikele muutustele kohe, kuid triivib aja jooksul aeglaselt. Kiirendusandur on pikas perspektiivis õige, kuid liikumine häirib seda. Andurite liitmise abil, sageli Kalmani filtriga, muutub nurk nii kiireks kui ka stabiilseks.
| Kui sul on vaja … | vali |
|---|---|
| Loodida tugijalgu või šassiid, kui masin seisab | Staatiline, kaks telge |
| Mõõta noole või õla nurka liikumise ajal | Dünaamiline, üks või kaks telge |
| Juhtida aeglaselt pöörlevat päikesejälgurit | Staatiline, üks telg – dünaamiline, kui tuul ja vibratsioon on märkimisväärsed |
| Mõõta liikuva sõiduki kallet, näiteks maastikul | Dünaamiline andur või 6-teljeline IMU |
| Kasutada oma liikumis- ja stabiilsusalgoritme | IMU, mis annab kiirendusanduri ja güroskoobi toorandmed |
Teljed, täpsus ja levinud vead
360° mõõtepiirkonnaga üheteljeline andur sobib kõigele, mis pöörleb ühes tasapinnas, näiteks kraana noolele. Kaheteljeline andur mõõdab piki- ja külgkallet, tavaliselt ±90° piires, ning sobib šassiide, platvormide ja haakeseadmete loodimiseks.
Tee vahet lahutusvõimel ja täpsusel. Lahutusvõime on väikseim samm, mida andur suudab näidata, näiteks 0,01°. Täpsus näitab, kui lähedal on väärtus tegelikkusele, näiteks ±0,1° või ±0,5°. Dünaamiliste andurite puhul antakse sageli kaks väärtust: staatiline täpsus, kui masin seisab, ja dünaamiline täpsus, kui masin liigub. Kontrolli ka temperatuuritriivi – liikurmasinad töötavad nii talvekülmas kui ka suvekuumuses.
- Staatiline andur liikuval masinal. Väärtus hüppab, kui masin pidurdab või pöörab, ja tugev filter muudab selle loiuks. Vali dünaamiline andur.
- Paigaldus vibreerivale detailile. Õhukesel plaadil mõõdab andur plaadi liikumist. Paigalda see jäigale pinnale.
- Lahutusvõime ja täpsuse segiajamine. Kaks kümnendkohta ei tee väärtust õigeks. Võrdle täpsust ja temperatuuritriivi.
- Vale paigaldussuund. Andur mõõdab nurka oma korpuse suhtes. Kontrolli kasutuselevõtul telge, suunda ja nullpunkti.
Väljundid: CANopen, SAE J1939 või analoog
- CANopen – levinud kraanadel, korvtõstukitel ja muudel liikurmasinatel. Kaldeanduritel on oma seadmeprofiil CiA 410, mis muudab eri tootjate andurite seadistamise sarnaseks.
- SAE J1939 – standard veokites, põllumajandus- ja ehitusmasinates. Sobib hästi siis, kui andur ühendatakse samasse võrku mootori ja jõuülekandega.
- Analoogväljund 4–20 mA või 0–10 V – lihtne ühendus PLC või kontrolleriga ilma CAN-ita. 4–20 mA talub pikki kaableid ja näitab katkenud juhet 0 mA-na.
Masina välisküljele paigaldatud andurid peavad taluma ilmastikku, pesemist ja vibratsiooni. Levinud on IP67 ja IP69K, M12-pistikud ja kuni −40 °C ulatuv temperatuurivahemik.
Funktsionaalne ohutus: ISO 13849, IEC 61508 ja ISO 25119
Kui kaldeanduri ülesanne on takistada kraana või korvtõstuki ümberminekut, saab sellest ohutusfunktsiooni osa. Siis kehtivad nõuded kogu ahelale andurist kontrollerini ja andur peab sageli olema sertifitseeritud.
- ISO 13849-1 – masinate ohutus, toimivustasemed PL a–e.
- IEC 61508 – funktsionaalse ohutuse põhistandard, SIL 1–4.
- ISO 25119 – põllu- ja metsamajanduse traktorid ja masinad, AgPL a–e.
- ISO 19014 – pinnasetöömasinad, näiteks ekskavaatorid ja rataslaadurid.
Tootestandardid viitavad sageli neile, näiteks EN 280-1 korvtõstukite ja EN 13000 autokraanade puhul. Kui andur on ohutusfunktsiooni osa, küsi sertifikaati ja ohutusjuhendit – suurest täpsusest ei piisa.
Kus kaldeandureid kasutatakse?
- Kraanad – noole nurk koormusmomendi piiramiseks ja šassii kalle enne tugijalgade lukustamist.
- Korvtõstukid – kaldeseire, mis peatab liikumise, kui masin kaldub liiga palju.
- Ekskavaatorid – noole, varre ja kopa nurk masinajuhtimise jaoks.
- Põllu- ja metsamajandus – pritsi poomide loodimine, harvesteri kalle ja stabiilsus nõlvadel.
- Energeetika – päikesejälgurid, mis pööravad paneele päikese järgi.
- Raudtee ja taristu – rööbasteede hooldusmasinad ning sildade ja nõlvade seire.
- Meditsiinitehnika – patsiendilaudade ja voodite kalle.
- Kaitse- ja päästevaldkond – sõidukite, mastide ja antennide loodimine.
Kaldeandurid SCN-ilt
Pakume Gemaci ja Positali staatilisi ja dünaamilisi kaldeandureid ning 6-teljelisi IMU-sid CANopeni, SAE J1939 ja analoogväljunditega. Valikus on soodsad versioonid lihtsamatele masinatele ja täppisandurid staatilise täpsusega ±0,1°.
Näiteid meie valikust
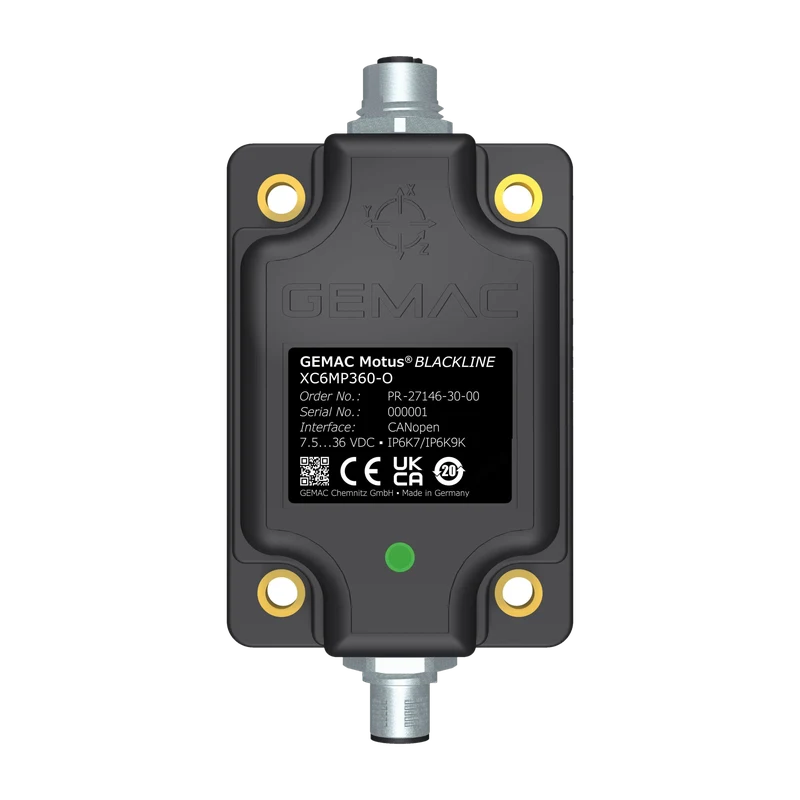 GemacMOTUS Blackline NC dünaamiline kaldeandurDünaamiline kaheteljeline andur, staatiline täpsus ±0,1° ja dünaamiline täpsus ±0,5°. Kalmani filter vibratsiooni ja kiirenduste vastu.Vaata toodet →
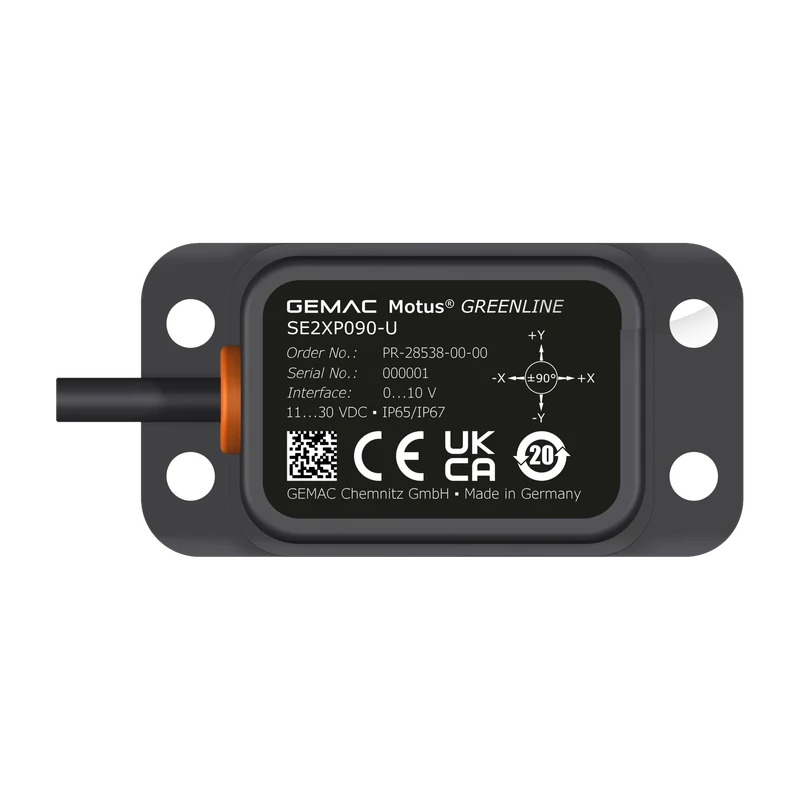 GemacMOTUS Greenline SE staatiline kaldeandurSoodne staatiline andur, üks telg 360° või kaks telge ±90°. CANopen, SAE J1939, 4–20 mA või 0–10 V.Vaata toodet →
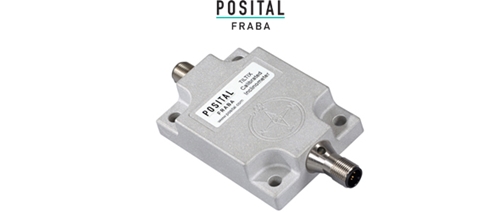 PositalAKS-360-1-CA01-VK2-PW kaldenurkade mõõturCANopen-liidesega kaldeandur, IP68 ja IP69K, −40 kuni +75 °C.Vaata toodet →
Erik Ahlqvist on SCN-i tegevjuht ning on üle 20 aasta aidanud tööstusettevõtetel valida nõudlikesse oludesse sobivat elektroonikat. Ta on lõpetanud Stockholmi KTH elektroonikainsenerina (BSc).
LinkedIni profiilKorduma kippuvad küsimused
Kas inklinomeeter ja kaldeandur on sama asi?
Jah. Inklinomeeter, kaldeandur ja kaldenurgaandur tähistavad sama tüüpi andurit, mis mõõdab nurka vertikaali suhtes.
Miks näitab mu kaldeandur masina liikumise ajal valesti?
Staatiline andur ei suuda eristada raskusjõudu kiirendusest. Kui masin pidurdab, pöörab või vibreerib, loetakse liikumist kaldeks. Selle lahendab dünaamiline andur, millel on güroskoop ja andurite liitmine.
Mis on IMU?
IMU (inertial measurement unit ehk inertsiaalmõõteseade) sisaldab kolmeteljelist kiirendusandurit ja kolmeteljelist güroskoopi. See annab kiirenduse ja pöörlemiskiiruse kõigis suundades ning sageli ka arvutatud kalde.
Kui täpne on kaldeandur?
Liikurmasinate andurid on seisva masina korral sageli täpsed ±0,1–0,5° piires. Liikumise ajal viga kasvab, eriti staatiliste andurite puhul.
Kas mul on vaja ohutusklassiga kaldeandurit?
Kui andur on ohutusfunktsiooni osa, näiteks kraana või korvtõstuki ümberminekukaitse, peab funktsioon vastama riskianalüüsiga nõutud tasemele. Selleks on sageli vaja sertifitseeritud andurit.
Räägi meile, kuidas masin liigub ja millist juhtimissüsteemi kasutad, ning me aitame valida õige kaldeanduri – vastuse saad 24 tunni jooksul.
Küsi meilt