




Hældningssensor til mobile maskiner – statisk eller dynamisk?
En hældningssensor måler vinklen i forhold til lodlinjen på kraner, lifte, gravemaskiner og drejelige solcellepaneler. Her får du at vide, hvorfor en simpel sensor kan vise forkert, når maskinen bevæger sig, og hvordan du vælger akser, nøjagtighed, interface og sikkerhedsniveau.
 Af Erik Ahlqvist, administrerende direktør i SCN · Opdateret 24 oktober 2026 · 6 min. læsning
- Statisk hældningssensor – måler tyngdekraften med et accelerometer. Nøjagtig, når maskinen står stille eller bevæger sig langsomt.
- Dynamisk hældningssensor – kombinerer accelerometer og gyro med sensorfusion. Nødvendig, når maskinen accelererer, bremser, drejer eller vibrerer.
- Én eller to akser – én akse med 360° til bomme, to akser med ±90° til nivellering af chassis og platforme.
- Nøjagtighed er ikke opløsning – en sensor kan vise 0,01° og alligevel have en nøjagtighed på ±0,3°.
- CANopen og SAE J1939 er standard på mobile maskiner. Analog 4–20 mA eller 0–10 V passer til enklere styringer.
Hvad måler en hældningssensor?
En hældningssensor, eller inklinometer, måler vinklen mellem sensoren og lodlinjen. Den kræver ingen mekanisk forbindelse til en aksel, men skrues fast på den del, hvis vinkel skal måles: en bom, et chassis, en skovl eller en række solcellepaneler.
Indeni sidder et MEMS-accelerometer, en lille siliciumstruktur, der registrerer tyngdekraften. Når sensoren hælder, fordeles tyngdekraften på sensorens akser, og vinklen beregnes ud fra forholdet mellem dem.
Statisk eller dynamisk – derfor kan sensoren vise forkert
Et accelerometer kan ikke skelne tyngdekraft fra anden acceleration. Står maskinen stille, er det ikke noget problem. Men når en kranbom svinger, en gravemaskine bremser, eller en traktor kører over en sten, lægges bevægelsens acceleration til tyngdekraften, og sensoren tror, at vinklen har ændret sig.
Fejlen vokser hurtigt. En sideacceleration på 0,1 g, cirka 1 m/s², giver en vinkelfejl på næsten 6 grader.
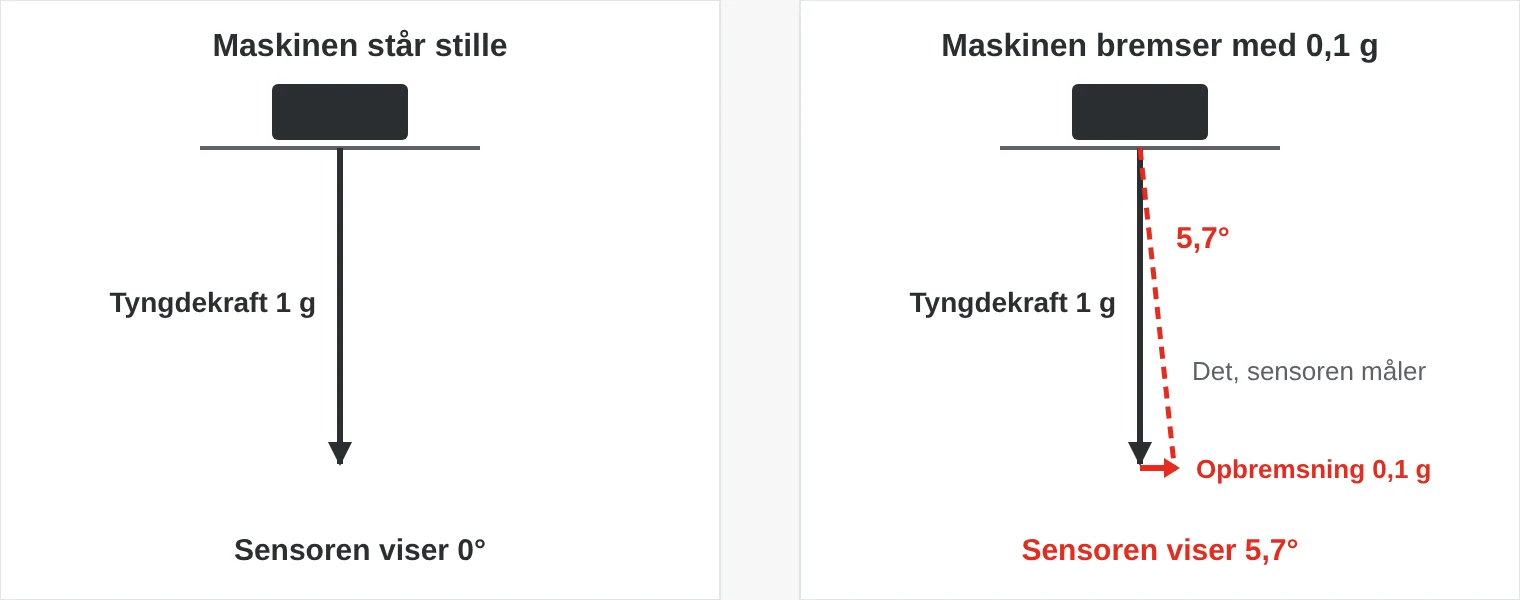
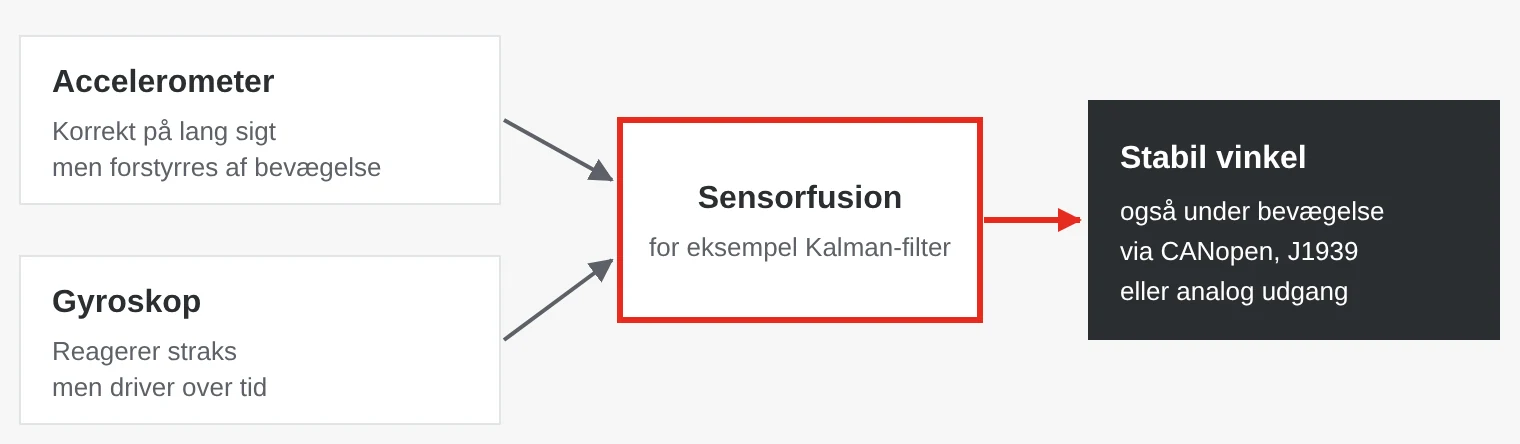
En statisk sensor dæmper forstyrrelserne med filtre, men så bliver signalet også langsomt. En dynamisk sensor har både accelerometer og gyroskop. Gyroen måler vinkelhastighed og reagerer straks på reelle vinkelændringer, men driver langsomt over tid. Accelerometeret er korrekt på lang sigt, men forstyrres af bevægelser. Med sensorfusion, ofte et Kalman-filter, bliver vinklen både hurtig og stabil.
| Hvis du har brug for … | så vælg |
|---|---|
| At nivellere støtteben eller chassis, når maskinen står stille | Statisk, to akser |
| Vinklen på en bom eller arm under bevægelse | Dynamisk, én eller to akser |
| At styre solcellepaneler, der drejes langsomt efter solen | Statisk, én akse – dynamisk, hvis vind og vibrationer er kraftige |
| Hældningen på et køretøj i bevægelse, for eksempel i terræn | Dynamisk sensor eller 6-akset IMU |
| Egne algoritmer til bevægelse og stabilitet | IMU med rådata fra accelerometer og gyro |
Akser, nøjagtighed og almindelige fejl
En enakset sensor med 360° måleområde passer, når noget roterer i ét plan, som en kranbom. En toakset sensor måler hældning frem–tilbage og til siden, normalt ±90°, og passer til nivellering af chassis, platforme og redskaber.
Skeln mellem opløsning og nøjagtighed. Opløsningen er det mindste trin, sensoren kan vise, for eksempel 0,01°. Nøjagtigheden angiver, hvor tæt på den sande værdi målingen ligger, for eksempel ±0,1° eller ±0,5°. Dynamiske sensorer angives ofte med to værdier: statisk nøjagtighed, når maskinen står stille, og dynamisk, når den bevæger sig. Kontrollér også temperaturdriften – mobile maskiner arbejder i både vinterkulde og sommervarme.
- Statisk sensor på en maskine i bevægelse. Værdien springer, når maskinen bremser eller drejer, og et kraftigt filter gør den træg. Vælg en dynamisk sensor.
- Montage på en del, der vibrerer. Sidder sensoren på en tynd plade, måles pladens bevægelse. Montér på en stiv overflade.
- Opløsning forveksles med nøjagtighed. To decimaler betyder ikke, at værdien er korrekt. Sammenlign nøjagtighed og temperaturdrift.
- Forkert monteringsretning. Sensoren måler i forhold til sit hus. Kontrollér akse, retning og nulpunkt ved idriftsættelsen.
Udgange: CANopen, SAE J1939 eller analog
- CANopen – udbredt i kraner, lifte og andre mobile maskiner. Hældningssensorer har deres egen enhedsprofil, CiA 410, der gør sensorer fra forskellige producenter ens at konfigurere.
- SAE J1939 – standard i lastbiler, landbrugs- og entreprenørmaskiner. Passer, når sensoren skal ind i samme net som motor og gearkasse.
- Analog 4–20 mA eller 0–10 V – enkel tilslutning til en PLC eller et styrekort uden CAN. 4–20 mA tåler lange kabler og viser kabelbrud som 0 mA.
Sensorer, der sidder ude på maskinen, skal tåle vejr, vask og vibrationer. IP67 og IP69K, M12-stik og et temperaturområde ned til −40 °C er almindeligt.
Funktionel sikkerhed: ISO 13849, IEC 61508 og ISO 25119
Når hældningssensoren skal forhindre, at en kran eller lift vælter, bliver den en del af en sikkerhedsfunktion. Så stilles der krav til hele kæden fra sensor til styresystem, og sensoren skal ofte være certificeret.
- ISO 13849-1 – maskinsikkerhed med performanceniveauerne PL a–e.
- IEC 61508 – grundstandarden for funktionel sikkerhed med niveauerne SIL 1–4.
- ISO 25119 – traktorer og maskiner til land- og skovbrug med niveauerne AgPL a–e.
- ISO 19014 – entreprenørmaskiner som gravemaskiner og hjullæssere.
Produktstandarder henviser ofte til disse, for eksempel EN 280-1 for lifte og EN 13000 for mobilkraner. Skal sensoren indgå i en sikkerhedsfunktion, så spørg efter certifikat og sikkerhedsmanual – høj nøjagtighed er ikke nok.
Hvor bruges hældningssensorer?
- Kraner – bomvinkel til lastmomentbegrænsning og hældning af chassiset, før støttebenene låses.
- Lifte og arbejdsplatforme – hældningsovervågning, der stopper bevægelser, når maskinen hælder for meget.
- Gravemaskiner – vinkel på bom, arm og skovl til maskinstyring.
- Land- og skovbrug – nivellering af sprøjtebomme, hældning på skovningsmaskiner og stabilitet på skråninger.
- Energi – solcelleparker, hvor panelerne drejes efter solen.
- Jernbane og infrastruktur – sporvedligeholdelsesmaskiner og overvågning af broer og skråninger.
- Medicoteknik – hældning på patientlejer og senge.
- Forsvar og redning – nivellering af køretøjer, master og antenner.
Hældningssensorer hos SCN
Vi har statiske og dynamiske hældningssensorer samt 6-aksede IMU’er fra Gemac og Posital med CANopen, SAE J1939 og analoge udgange. Der findes økonomiske varianter til enklere maskiner og præcisionssensorer med ±0,1° statisk nøjagtighed.
Eksempler fra vores sortiment
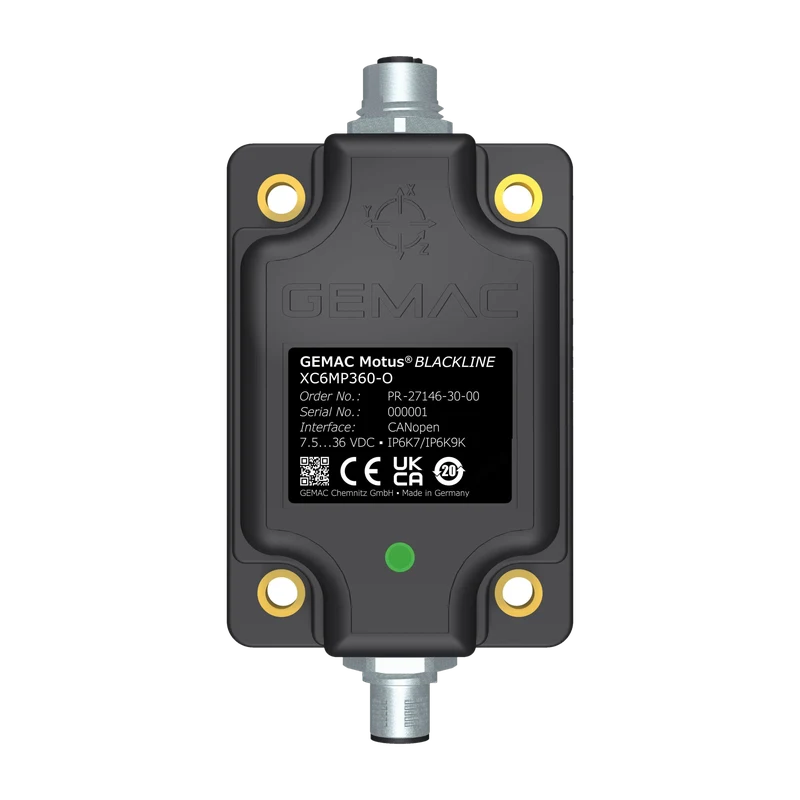 GemacMOTUS Blackline NC dynamisk hældningssensorDynamisk toakset sensor med ±0,1° statisk og ±0,5° dynamisk nøjagtighed. Kalman-filter mod vibrationer og acceleration.Se produktet →
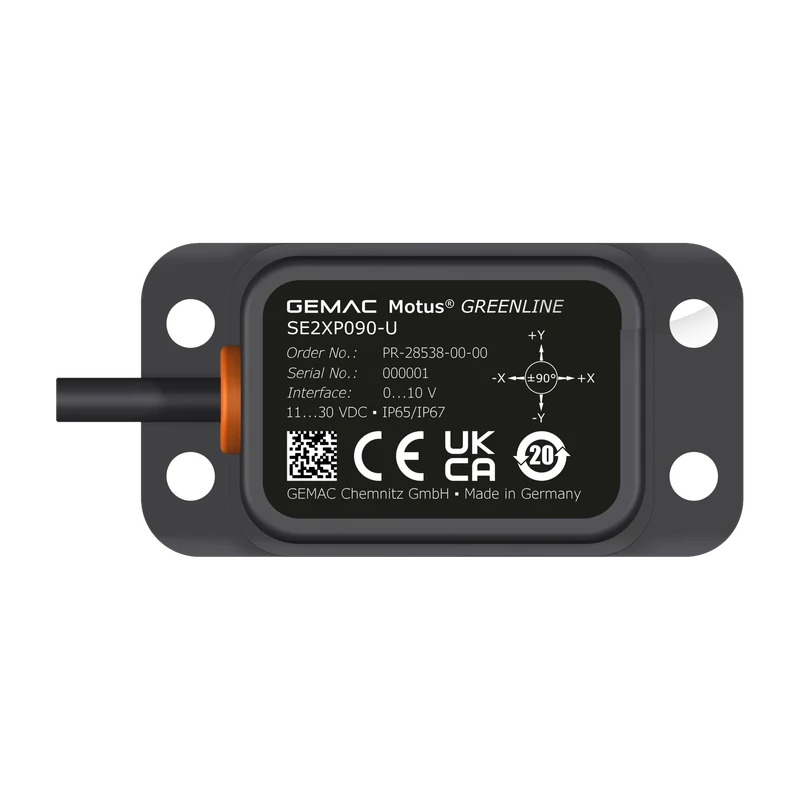 GemacMOTUS Greenline SE statisk tiltsensorØkonomisk statisk sensor, én akse 360° eller to akser ±90°. CANopen, SAE J1939, 4–20 mA eller 0–10 V.Se produktet →
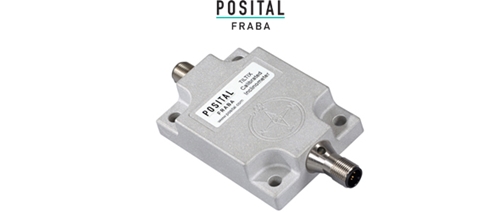 PositalAKS-360-1-CA01-VK2-PW HældningsmålerInklinometer med CANopen, IP68 og IP69K til −40 til +75 °C.Se produktet →
Erik Ahlqvist er administrerende direktør i SCN og har i over 20 år hjulpet industrivirksomheder med at vælge den rigtige elektronik til krævende miljøer. Han er uddannet ingeniør (BSc) i elektronik fra KTH i Stockholm.
LinkedIn-profilOfte stillede spørgsmål
Er hældningssensor og inklinometer det samme?
Ja. Hældningssensor, inklinometer og tiltsensor bruges om den samme type sensor, der måler vinklen i forhold til lodlinjen.
Hvorfor viser hældningssensoren forkert, når maskinen bevæger sig?
En statisk sensor kan ikke skelne tyngdekraft fra acceleration. Når maskinen bremser, drejer eller vibrerer, tolkes bevægelsen som hældning. En dynamisk sensor med gyro og sensorfusion løser problemet.
Hvad er en IMU?
En IMU (inertial measurement unit) har et treakset accelerometer og en treakset gyro. Den giver acceleration og vinkelhastighed i alle retninger og ofte også en beregnet hældning.
Hvor nøjagtig er en hældningssensor?
Sensorer til mobile maskiner har ofte en nøjagtighed på ±0,1–0,5°, når maskinen står stille. Under bevægelse bliver fejlen større, især for statiske sensorer.
Har jeg brug for en sikkerhedsklassificeret hældningssensor?
Hvis sensoren indgår i en sikkerhedsfunktion, for eksempel væltesikring på en kran eller lift, skal funktionen opfylde det niveau, risikovurderingen kræver. Det kræver ofte en certificeret sensor.
Fortæl, hvordan maskinen bevæger sig, og hvilket styresystem du har, så hjælper vi dig med at vælge den rigtige hældningssensor – du får svar inden for 24 timer.
Spørg os