




Absoluutti- vai inkrementtianturi? Pulssianturin valinta
Pulssianturi kertoo, miten akseli pyörii: kuinka nopeasti, mihin suuntaan ja missä asennossa. Tässä oppaassa selitetään inkrementti- ja absoluuttiantureiden ero, yksi- ja monikierroksiset anturit, liitännät ja mekaniikka.
 Kirjoittaja Erik Ahlqvist, SCN:n toimitusjohtaja · Päivitetty 24 lokakuuta 2026 · 5 min lukuaika
- Inkrementtianturi – antaa pulsseja akselin pyöriessä. Yksinkertainen ja edullinen nopeuden ja suhteellisen aseman mittaamiseen, mutta kadottaa asemansa sähkökatkossa.
- Absoluuttianturi – antaa jokaiselle asemalle yksilöllisen koodin. Tietää akselin aseman käynnistyksessä ilman referointia.
- Yksi- vai monikierroksinen – yksikierroksinen seuraa asemaa yhden kierroksen sisällä, monikierroksinen laskee myös kierrokset.
- Liitäntä ohjaa valintaa – HTL tai TTL pulsseille, SSI tai BiSS nopealle asematiedolle, CANopen, PROFINET tai EtherCAT verkkoihin.
- Magneettinen vai optinen – magneettinen kestää parhaiten iskuja, kosteutta ja likaa, optinen antaa suurimman erottelukyvyn.
Mikä on pulssianturi?
Pulssianturi (enkooderi) asennetaan moottorin akseliin, pyörään tai teloihin, ja se muuttaa liikkeen sähköisiksi signaaleiksi. Ohjausjärjestelmä käyttää niitä nopeuden säätämiseen, pituuden mittaamiseen tai akselin paikoittamiseen.
Päätyyppejä on kaksi. Inkrementtianturi kertoo, että akseli on liikkunut ja kuinka paljon. Absoluuttianturi kertoo, missä akseli on. Ero näkyy selvimmin, kun virta katkeaa.
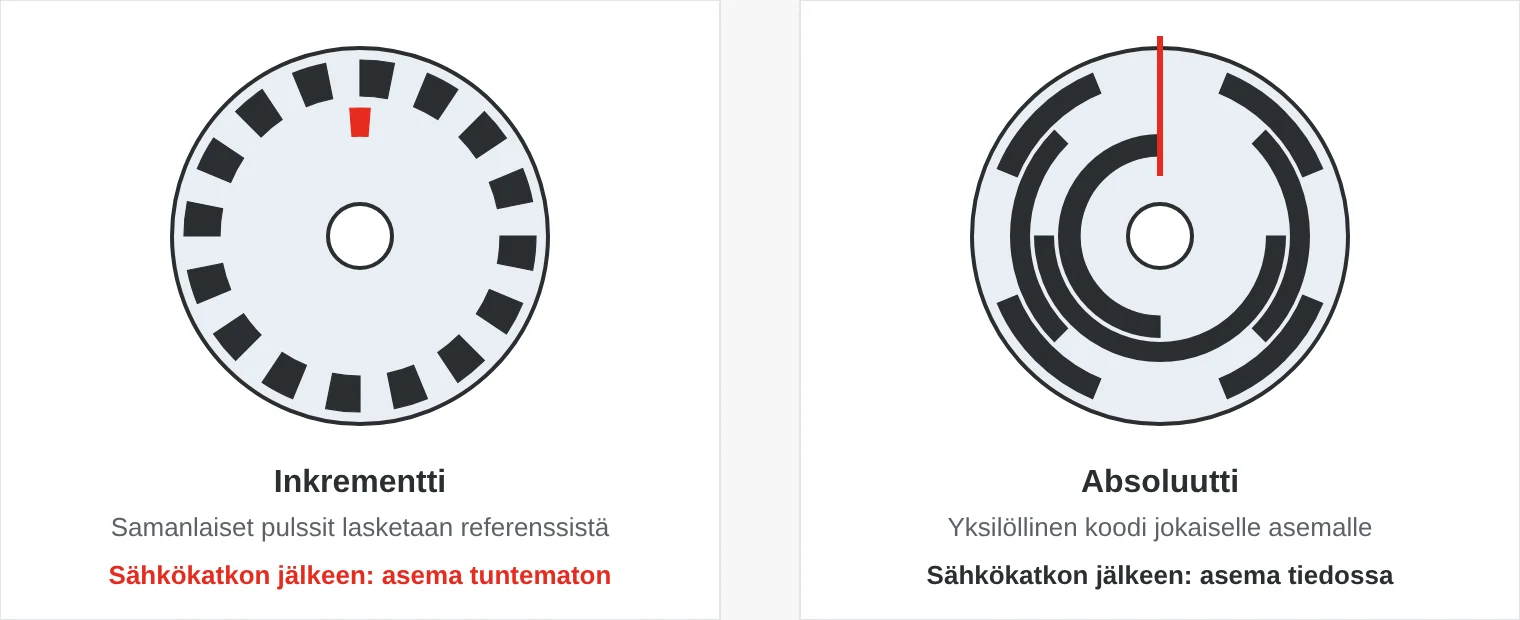
Inkrementti vai absoluutti – näin ne toimivat
Inkrementtianturi
Inkrementtianturi antaa kierrosta kohden tietyn määrän pulsseja, esimerkiksi 1 024. Ohjausjärjestelmä laskee pulssit referenssipisteestä. Kanavat A ja B ovat neljänneksen jaksosta, 90°, vaihesiirrossa toisiinsa nähden. Kanavien järjestyksestä ohjain päättelee pyörimissuunnan, ja laskemalla jokaisen reunan se saa nelinkertaisen erottelukyvyn: 1 024 pulssista tulee 4 096 askelta kierrokselle. Kanava Z, indeksipulssi, tulee kerran kierroksella ja toimii referenssinä.
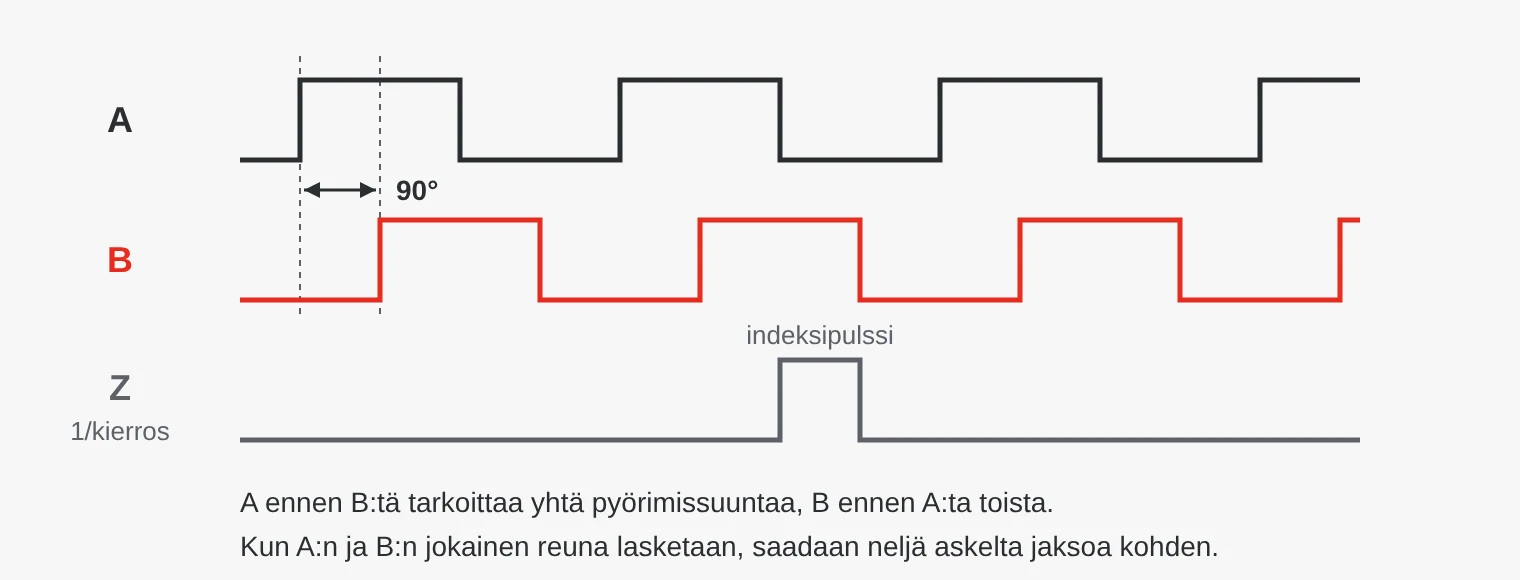
Haittana on, että laskenta menetetään sähkökatkossa, ja häiriöt voivat lisätä tai pudottaa pulsseja. Koneen on silloin ajettava referenssiasemaan ennen kuin se tietää, missä se on.
Absoluuttianturi
Absoluuttianturi lukee jokaiselle kulma-asemalle yksilöllisen koodin. Erottelukyky ilmoitetaan bitteinä: 12 bittiä antaa 4 096 asemaa kierroksella, 16 bittiä 65 536. Asema on käytettävissä heti käynnistyksessä, vaikka akselia olisi käännetty virran ollessa katkaistuna.
Yksikierroksinen anturi aloittaa alusta jokaisella kierroksella ja riittää, kun liike on enintään yksi kierros, kuten venttiilissä tai kiertopöydässä. Monikierroksinen anturi laskee myös kierrokset, usein 4 096 tai enemmän. Sitä tarvitaan, kun karaa, vinssin rumpua tai hammastankoa pyöritetään monta kierrosta. Kierrokset lasketaan hammaspyörillä, paristolla tai niin sanotulla Wiegand-langalla, joka ottaa energiansa itse liikkeestä eikä tarvitse paristoa.
Liitännät: HTL, TTL, SSI, BiSS ja kenttäväylät
| Liitäntä | Tyyppi | Sopii |
|---|---|---|
| HTL (push-pull) | Inkrementtipulssit, 10–30 V | Logiikan tulot ja laskurikortit 24 V:n järjestelmissä, hyvä häiriönsieto |
| TTL (RS422) | Inkrementtipulssit, 5 V differentiaalinen | Taajuusmuuttajat ja servokäytöt, suuret taajuudet |
| SSI | Absoluuttinen, sarjamuotoinen pisteestä pisteeseen | Nopea asematieto logiikalle tai käytölle |
| BiSS C | Absoluuttinen, sarjamuotoinen, avoin ja kaksisuuntainen | Servomoottorit ja tarkkuusakselit, jotka tarvitsevat nopeutta ja diagnostiikkaa |
| CANopen, SAE J1939 | Kenttäväylä | Liikkuvat työkoneet, joissa useita antureita samassa kaapelissa |
| PROFINET, EtherCAT, EtherNet/IP | Teollinen Ethernet | Tehtaat, joissa anturi kytketään suoraan logiikan verkkoon |
| IO-Link | Pisteestä pisteeseen M12-liittimellä | Yksinkertaiset paikoitustehtävät, asetukset logiikasta |
Monet nykyaikaiset anturit ovat ohjelmoitavia, joten pulssimäärän, lähtötyypin ja laskentasuunnan voi asettaa työkalulla. Varaosavarastossa tarvitaan silloin vähemmän variantteja.
Akseli vai onttoakseli, optinen vai magneettinen
Akselillinen anturi liitetään koneen akseliin joustavalla kytkimellä, joka kompensoi linjausvirheet. Onttoakselinen anturi työnnetään suoraan moottorin akselille, ja se kiinnitetään momenttituella. Onttoakseli säästää tilaa ja kytkimen, kun taas akselillinen anturi on helppo vaihtaa ja suojaa laakereitaan koneen akselin liikkeiltä.
Optiset anturit lukevat koodilevyä valolla ja antavat erittäin suuren erottelukyvyn ja tarkkuuden, mutta ovat herkkiä kondensaatiolle, lialle ja koville iskuille. Magneettiset anturit lukevat magneettia Hall- tai magnetoresistiivisellä anturilla. Ne kestävät paremmin tärinää, kosteutta ja likaa ja ovat usein ensisijainen valinta liikkuviin työkoneisiin ja ulkokäyttöön.
Kumpi minun pitäisi valita?
| Jos sinun tarvitsee … | valitse |
|---|---|
| Mitata pyörimisnopeutta tai kuljettimen nopeutta | Inkrementti, HTL tai TTL |
| Tietää asema heti sähkökatkon jälkeen | Absoluuttinen monikierroksinen |
| Mitata kulmaa yhden kierroksen sisällä | Absoluuttinen yksikierroksinen |
| Antaa takaisinkytkentä servomoottorille | Absoluuttinen, BiSS C tai SSI |
| Asentaa anturi säälle alttiiseen liikkuvaan työkoneeseen | Magneettinen absoluuttianturi, CANopen tai J1939 ja vähintään IP67 |
| Kattaa eri pulssimäärät eri koneissa | Ohjelmoitava inkrementtianturi |
- Inkrementtianturi, vaikka asema pitää säilyttää. Sähkökatkon jälkeen koneen on referoitava uudelleen, mikä ei aina ole mahdollista liikkuvan kuorman kanssa. Valitse absoluuttianturi.
- Väärä signaalitaso. 5 V:n TTL-anturi ei anna luotettavaa signaalia 24 V:n tuloon, ja HTL-anturi voi vaurioittaa TTL-tuloa.
- Jäykkä kytkin. Linjausvirhe, jota joustava kytkin ei kompensoi, kuluttaa anturin laakerit.
- Pitkä suojaamaton kaapeli. Häiriöt lisäävät tai pudottavat pulsseja. Käytä suojattua kierrettyä parikaapelia ja differentiaalisia signaaleja.
- Yksikierroksinen useaan kierrokseen. Anturi aloittaa alusta jokaisella kierroksella eikä erota kierroksia toisistaan.
Missä pulssiantureita käytetään?
- Tehtaat ja pakkaaminen – pituuden mittaus kuljettimilla, katkaisu, etiketöinti ja telojen synkronointi.
- Nosturit ja nostolaitteet – vinssien nostokorkeus, kääntökulma ja siltanostureiden asema.
- Liikkuvat työkoneet – ohjauskulma, puomin kulma ja lisälaitteiden asema.
- Energia – tuulivoimaloiden lapakulma ja suuntaus, aurinkoseurainten asema.
- Infrastruktuuri – sulkuportit, avattavat sillat, näyttämötekniikka ja portit.
- Lääkintätekniikka – potilaspöytien ja röntgenlaitteiden paikoitus.
- Puolustus – antennien, mastojen ja sensorialustojen kääntö.
Pulssianturit SCN:ltä
Valikoimassamme on Positalin inkrementti- ja absoluuttiantureita liitännöillä kuten CANopen, EtherCAT ja IO-Link, ohjelmoitavia inkrementtiantureita HTL- tai TTL-lähdöllä sekä IP68- ja IP69K-luokiteltuja versioita liikkuviin työkoneisiin.
Esimerkkejä valikoimastamme
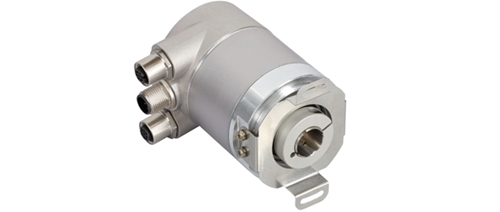 PositalUCD-EC00B-0016-HETS-PRM AbsoluuttianturiAbsoluuttianturi EtherCAT-liitännällä tehdasautomaatioon, IP66/IP67 ja −40…+85 °C.Katso tuote →
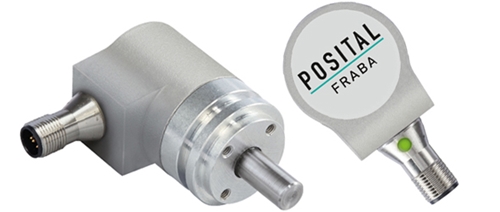 PositalUCD-CA01B-1216-D10D-PRV AbsoluuttianturiAbsoluuttianturi CANopen-liitännällä liikkuviin työkoneisiin, IP68 ja IP69K. Säilyttää asemansa myös sähkökatkossa.Katso tuote →
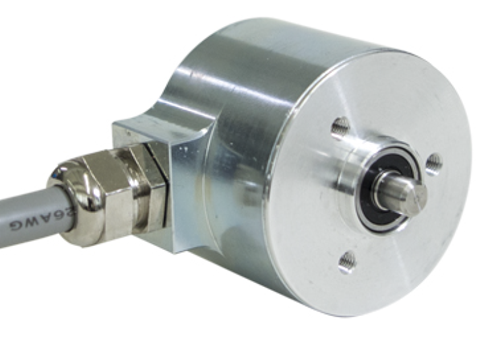 PositalUCD-IPH00-XXXXX-0340-2RW inkrementtianturiOhjelmoitava inkrementtianturi, 1–16 384 pulssia kierroksella ja push-pull-lähtö (HTL) tai RS422-lähtö (TTL).Katso tuote →
Erik Ahlqvist on SCN:n toimitusjohtaja, ja hän on yli 20 vuoden ajan auttanut teollisuusyrityksiä valitsemaan oikean elektroniikan vaativiin olosuhteisiin. Hän on koulutukseltaan elektroniikkainsinööri (BSc) Tukholman KTH:sta.
LinkedIn-profiiliUsein kysyttyä
Mitä eroa on absoluutti- ja inkrementtianturilla?
Inkrementtianturi antaa pulsseja, jotka lasketaan referenssistä, ja se kadottaa asemansa sähkökatkossa. Absoluuttianturi antaa jokaiselle asemalle yksilöllisen koodin ja tietää akselin aseman käynnistyksessä.
Mitä PPR tarkoittaa?
PPR tulee sanoista pulses per revolution eli pulssia kierroksella. Kun A ja B dekoodataan nelinkertaisesti (4x), 1 000 PPR antaa 4 000 askelta kierroksella.
Mitä eroa on HTL:llä ja TTL:llä?
HTL toimii syöttöjännitteellä, yleensä 10–30 V, ja sopii logiikan tuloihin. RS422-standardin mukainen TTL on differentiaalinen 5 V:n signaali, joka sopii taajuusmuuttajille ja suurille taajuuksille.
Tarvitseeko absoluuttianturi pariston?
Yksikierroksinen anturi ei koskaan tarvitse paristoa. Monikierroksiset anturit laskevat kierrokset hammaspyörillä, paristolla tai Wiegand-langalla, ja hammaspyörä- ja Wiegand-ratkaisut toimivat ilman paristoa.
Mikä on SSI?
SSI (Synchronous Serial Interface) on yksinkertainen pisteestä pisteeseen -liitäntä, jossa ohjain lähettää kellopulsseja ja anturi vastaa asemallaan bitti kerrallaan. Se on yleinen absoluuttiantureissa.
Epävarma tyypistä, erottelukyvystä tai liitännästä? Kerro akselista ja ohjausjärjestelmästä, niin autamme sinua valitsemaan – saat vastauksen 24 tunnin kuluessa.
Kysy meiltä