




Absoluutne või inkrementaalne enkooder – kuidas valida
Pöördenkooder ütleb, kuidas võll pöörleb: kui kiiresti, mis suunas ja millises asendis. Selles juhendis selgitame inkrementaalse ja absoluutse enkoodri erinevust, ühe- ja mitmepöördelisi enkoodreid, liideseid ja mehaanikat.
 Autor Erik Ahlqvist, SCN-i tegevjuht · Uuendatud 24 oktoober 2026 · 5 min lugemist
- Inkrementaalne enkooder – annab võlli pöörlemisel impulsse. Lihtne ja soodne kiiruse ja suhtelise asendi mõõtmiseks, kuid kaotab toite kadumisel asendi.
- Absoluutne enkooder – annab igale asendile unikaalse koodi. Teab käivitamisel, kus võll asub, ilma referentspunkti otsimata.
- Ühe- või mitmepöördeline – ühepöördeline (singleturn) jälgib asendit ühe pöörde piires, mitmepöördeline (multiturn) loendab ka pöördeid.
- Liides määrab valiku – impulsside jaoks HTL või TTL, kiirete asendiandmete jaoks SSI või BiSS, võrkude jaoks CANopen, PROFINET või EtherCAT.
- Magnetiline või optiline – magnetiline talub kõige paremini lööke, niiskust ja mustust, optiline annab suurima lahutusvõime.
Mis on enkooder?
Pöördenkooder paigaldatakse mootori võllile, rattale või rullile ja see muudab liikumise elektrilisteks signaalideks. Juhtimissüsteem kasutab neid kiiruse reguleerimiseks, pikkuse mõõtmiseks või telje positsioneerimiseks.
Põhitüüpe on kaks. Inkrementaalne enkooder ütleb, et võll on liikunud ja kui palju. Absoluutne enkooder ütleb, kus võll asub. Erinevus on kõige selgem siis, kui toide kaob.
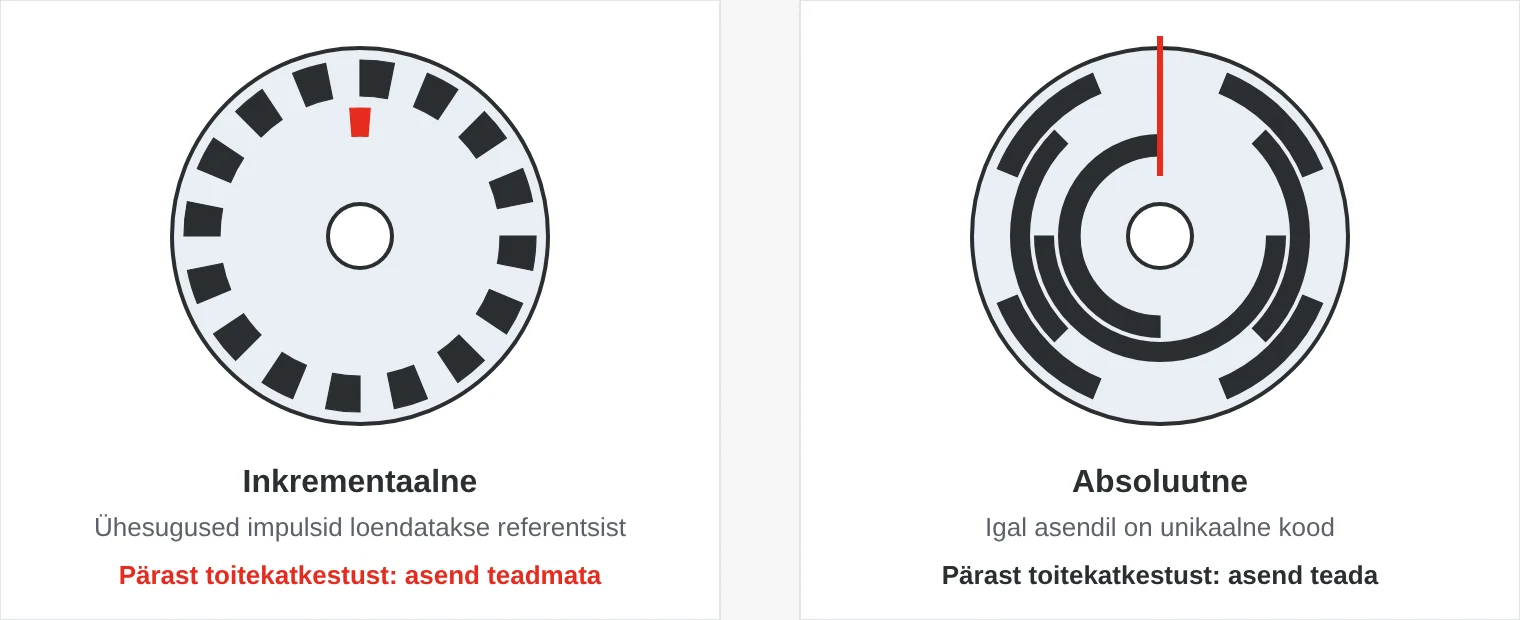
Inkrementaalne või absoluutne – kuidas need töötavad
Inkrementaalne enkooder
Inkrementaalne enkooder annab pöörde kohta kindla arvu impulsse, näiteks 1 024. Juhtimissüsteem loendab impulsse referentspunktist alates. Kanalid A ja B on üksteise suhtes nihutatud veerand perioodi ehk 90° võrra. Kanalite järjekorra järgi saab kontroller määrata pöörlemissuuna ning iga fronti loendades saab ta neli korda suurema lahutusvõime: 1 024 impulssi annavad pöörde kohta 4 096 sammu. Kanal Z ehk indeksimpulss tuleb üks kord pöörde jooksul ja on referentsiks.
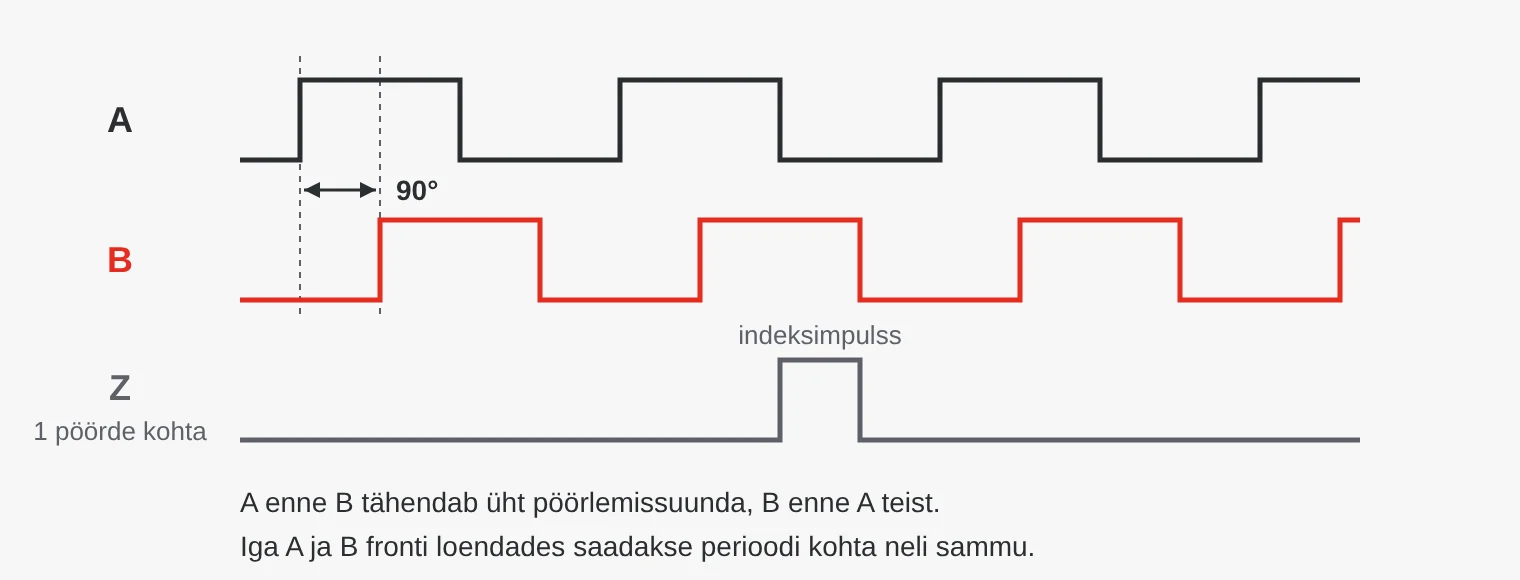
Puuduseks on see, et toitekatkestuse korral loendus kaob ning häired võivad impulsse lisada või ära kaotada. Siis peab masin enne oma asendi teadasaamist sõitma referentsasendisse.
Absoluutne enkooder
Absoluutne enkooder loeb igale nurgaasendile vastavat unikaalset koodi. Lahutusvõime antakse bittides: 12 bitti annab pöörde kohta 4 096 asendit, 16 bitti 65 536 asendit. Asend on käivitamisel kohe teada, isegi kui võlli toite puudumise ajal pöörati.
Ühepöördeline enkooder alustab iga pöördega otsast peale ja sellest piisab, kui liikumine on üks pööre või vähem, näiteks ventiili või pöördlaua puhul. Mitmepöördeline enkooder loendab ka pöördeid, sageli 4 096 või rohkem. Seda on vaja, kui spindel, vintsitrummel või hammaslati ajam teeb palju pöördeid. Pöördeid loendatakse hammasülekande, patarei või nn Wiegandi traadi abil, mis saab energia liikumisest endast ega vaja patareid.
Liidesed: HTL, TTL, SSI, BiSS ja väljasiinid
| Liides | Tüüp | Sobib |
|---|---|---|
| HTL (push-pull) | Inkrementaalsed impulsid, 10–30 V | PLC-sisendid ja loenduri kaardid 24 V süsteemides, hea häirekindlus |
| TTL (RS422) | Inkrementaalsed impulsid, 5 V diferentsiaalne | Sagedusmuundurid ja servoajamid, kõrged sagedused |
| SSI | Absoluutne, jadaliides punkt-punkt | Kiired asendiandmed PLC-le või ajamile |
| BiSS C | Absoluutne, jadaliides, avatud ja kahesuunaline | Servomootorid ja täppisteljed, mis vajavad kiirust ja diagnostikat |
| CANopen, SAE J1939 | Väljasiin | Liikurmasinad, kus ühel kaablil on mitu andurit |
| PROFINET, EtherCAT, EtherNet/IP | Tööstuslik Ethernet | Tehased, kus enkooder ühendatakse otse PLC võrku |
| IO-Link | Punkt-punkt M12 kaudu | Lihtsad positsioneerimisülesanded, seadistamine PLC-st |
Paljud kaasaegsed enkoodrid on programmeeritavad, nii et impulsside arvu, väljunditüüpi ja loendussuunda saab seadistada tööriistaga. See tähendab varuosade laos vähem variante.
Võll või õõnesvõll, optiline või magnetiline
Täisvõlliga enkooder ühendatakse masina võlliga elastse siduri abil, mis kompenseerib joondusvead. Õõnesvõlliga enkooder lükatakse otse mootori võllile ja seda hoiab paigal momenditugi. Õõnesvõll säästab ruumi ja sidurit, täisvõlliga enkooderit on aga lihtne vahetada ja see kaitseb oma laagreid masina võlli liikumise eest.
Optilised enkoodrid loevad koodketast valguse abil ning annavad väga suure lahutusvõime ja täpsuse, kuid on tundlikud kondensaadi, mustuse ja tugevate löökide suhtes. Magnetilised enkoodrid loevad magnetit Halli või magnetoresistiivse anduri abil. Need taluvad paremini vibratsiooni, niiskust ja mustust ning on sageli esimene valik liikurmasinatele ja välitingimustesse.
Millise peaksin valima?
| Kui sul on vaja … | vali |
|---|---|
| Mõõta kiirust või konveieri liikumiskiirust | Inkrementaalne, HTL või TTL |
| Teada asendit kohe pärast toitekatkestust | Absoluutne mitmepöördeline |
| Mõõta nurka ühe pöörde piires | Absoluutne ühepöördeline |
| Anda servomootorile tagasisidet | Absoluutne BiSS C või SSI liidesega |
| Paigaldada enkooder ilmastikule avatud liikurmasinale | Magnetiline absoluutne enkooder CANopeni või J1939-ga ja vähemalt IP67 |
| Katta eri masinatel erinevad impulsiarvud | Programmeeritav inkrementaalne enkooder |
- Inkrementaalne seal, kus asend peab säilima. Pärast toitekatkestust peab masin uuesti referentspunkti otsima, mis liikuva koormusega ei ole alati võimalik. Vali absoluutne.
- Vale signaalitase. 5 V TTL-enkooder ei anna 24 V sisendil usaldusväärset signaali ja HTL-enkooder võib TTL-sisendi kahjustada.
- Jäik sidur. Joondusvead, mida elastne sidur ei kompenseeri, kulutavad enkoodri laagreid.
- Pikk varjestamata kaabel. Häired lisavad või kaotavad impulsse. Kasuta varjestatud keerdpaarkaablit ja diferentsiaalsignaale.
- Ühepöördeline mitme pöörde jaoks. Enkooder alustab iga pöördega otsast peale ega suuda pöördeid eristada.
Kus enkoodreid kasutatakse?
- Tehased ja pakendamine – pikkuse mõõtmine konveieritel, lõikamine, etikettimine ja rullide sünkroniseerimine.
- Kraanad ja tõstmine – vintside tõstekõrgus, pöördenurk ja sildkraanade asend.
- Liikurmasinad – rooli pöördenurk, noole nurk ja lisaseadmete asend.
- Energeetika – tuulikute labade kaldenurk ja gondli pööramine, päikesejälgurite asend.
- Taristu – lüüsiväravad, liikuvad sillad, lavamehaanika ja väravad.
- Meditsiinitehnika – patsiendilaudade ja röntgeniseadmete positsioneerimine.
- Kaitsetööstus – antennide, mastide ja andurplatvormide pööramine.
Enkoodrid SCN-ilt
Pakume Positali inkrementaalseid ja absoluutseid enkoodreid selliste liidestega nagu CANopen, EtherCAT ja IO-Link, HTL- või TTL-väljundiga programmeeritavaid inkrementaalseid enkoodreid ning IP68 ja IP69K klassiga versioone liikurmasinatele.
Näiteid meie valikust
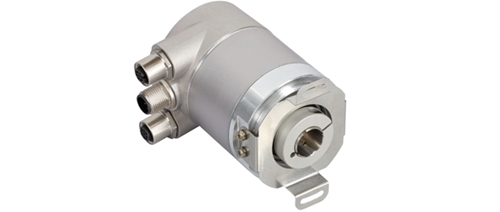 PositalUCD-EC00B-0016-HETS-PRM absoluutkooderEtherCAT-liidesega absoluutne enkooder tehaseautomaatikasse, IP66/IP67 ja −40 kuni +85 °C.Vaata toodet →
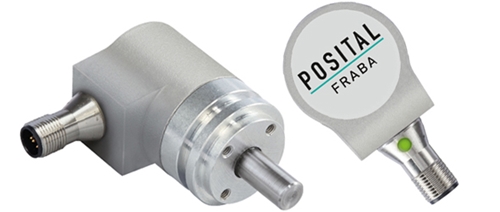 PositalUCD-CA01B-1216-D10D-PRV absoluutkooderCANopen-liidesega absoluutne enkooder liikurmasinatele, IP68 ja IP69K. Säilitab asendi ka toite kadumisel.Vaata toodet →
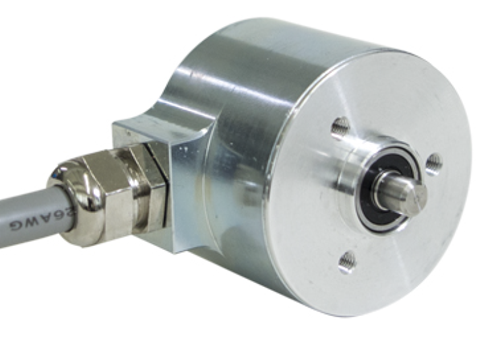 PositalUCD-IPH00-XXXXX-0340-2RW inkrementaalenkooderProgrammeeritav inkrementaalne enkooder, 1–16 384 impulssi pöörde kohta, push-pull (HTL) või RS422 (TTL) väljund.Vaata toodet →
Erik Ahlqvist on SCN-i tegevjuht ning on üle 20 aasta aidanud tööstusettevõtetel valida nõudlikesse oludesse sobivat elektroonikat. Ta on lõpetanud Stockholmi KTH elektroonikainsenerina (BSc).
LinkedIni profiilKorduma kippuvad küsimused
Mis vahe on absoluutsel ja inkrementaalsel enkoodril?
Inkrementaalne enkooder annab impulsse, mida loendatakse referentsist alates, ja kaotab toite kadumisel asendi. Absoluutne enkooder annab igale asendile unikaalse koodi ja teab käivitamisel, kus võll asub.
Mida tähendab PPR?
PPR (pulses per revolution) tähendab impulsse pöörde kohta. A- ja B-kanali kvadratuurdekodeerimisega (4x) annab 1 000 PPR pöörde kohta 4 000 loendust.
Mis vahe on HTL-il ja TTL-il?
HTL töötab toitepingel, tavaliselt 10–30 V, ja sobib PLC-sisenditele. TTL standardi RS422 järgi on diferentsiaalne 5 V signaal, mis sobib ajamitele ja kõrgetele sagedustele.
Kas absoluutne enkooder vajab patareid?
Ühepöördeline enkooder ei vaja kunagi patareid. Mitmepöördelised enkoodrid loendavad pöördeid hammasülekande, patarei või Wiegandi traadi abil ning hammasülekandega ja Wiegandi lahendused töötavad ilma patareita.
Mis on SSI?
SSI (Synchronous Serial Interface) on lihtne punkt-punkt-liides, mille puhul kontroller saadab taktimpulsse ja enkooder vastab oma asendiga bitthaaval. See on absoluutsetel enkoodritel levinud.
Kas sa ei ole kindel tüübis, lahutusvõimes või liideses? Räägi meile võllist ja juhtimissüsteemist ning me aitame valida – vastuse saad 24 tunni jooksul.
Küsi meilt