




Inklinometr do maszyn mobilnych – statyczny czy dynamiczny?
Inklinometr mierzy kąt względem pionu w żurawiach, podestach ruchomych, koparkach i trackerach solarnych. W tym poradniku wyjaśniamy, dlaczego prosty czujnik może pokazywać błędny kąt, gdy maszyna jest w ruchu, oraz jak dobrać osie, dokładność, interfejs i poziom bezpieczeństwa.
 Autor: Erik Ahlqvist, dyrektor zarządzający SCN · Zaktualizowano 24 października 2026 · 6 min czytania
- Inklinometr statyczny – mierzy grawitację za pomocą akcelerometru. Dokładny, gdy maszyna stoi lub porusza się powoli.
- Inklinometr dynamiczny – łączy akcelerometr i żyroskop dzięki fuzji danych. Potrzebny, gdy maszyna przyspiesza, hamuje, obraca się lub drga.
- Jedna czy dwie osie – jedna oś z zakresem 360° do wysięgników, dwie osie z zakresem ±90° do poziomowania podwozi i platform.
- Dokładność to nie rozdzielczość – czujnik może wyświetlać 0,01°, a mimo to mieć dokładność tylko ±0,3°.
- CANopen i SAE J1939 to standard w maszynach mobilnych. Wyjście analogowe 4–20 mA lub 0–10 V pasuje do prostszych układów sterowania.
Co mierzy inklinometr?
Inklinometr, czyli czujnik nachylenia, mierzy kąt między czujnikiem a pionem. Nie wymaga mechanicznego połączenia z wałem. Wystarczy przykręcić go do elementu, którego kąt ma być mierzony: wysięgnika, podwozia, łyżki czy rzędu paneli fotowoltaicznych.
W środku znajduje się akcelerometr MEMS – maleńka struktura krzemowa, która wyczuwa grawitację. Gdy czujnik się przechyla, grawitacja rozkłada się na jego osie, a kąt oblicza się ze stosunku między nimi.
Statyczny czy dynamiczny – dlaczego czujnik może się mylić
Akcelerometr nie odróżnia grawitacji od innych przyspieszeń. Gdy maszyna stoi, nie stanowi to problemu. Ale gdy wysięgnik żurawia się obraca, koparka hamuje albo ciągnik przejeżdża przez kamień, przyspieszenie ruchu dodaje się do grawitacji, a czujnik uznaje, że kąt się zmienił.
Błąd szybko rośnie. Przyspieszenie poprzeczne 0,1 g, czyli ok. 1 m/s², daje błąd kąta prawie 6 stopni.
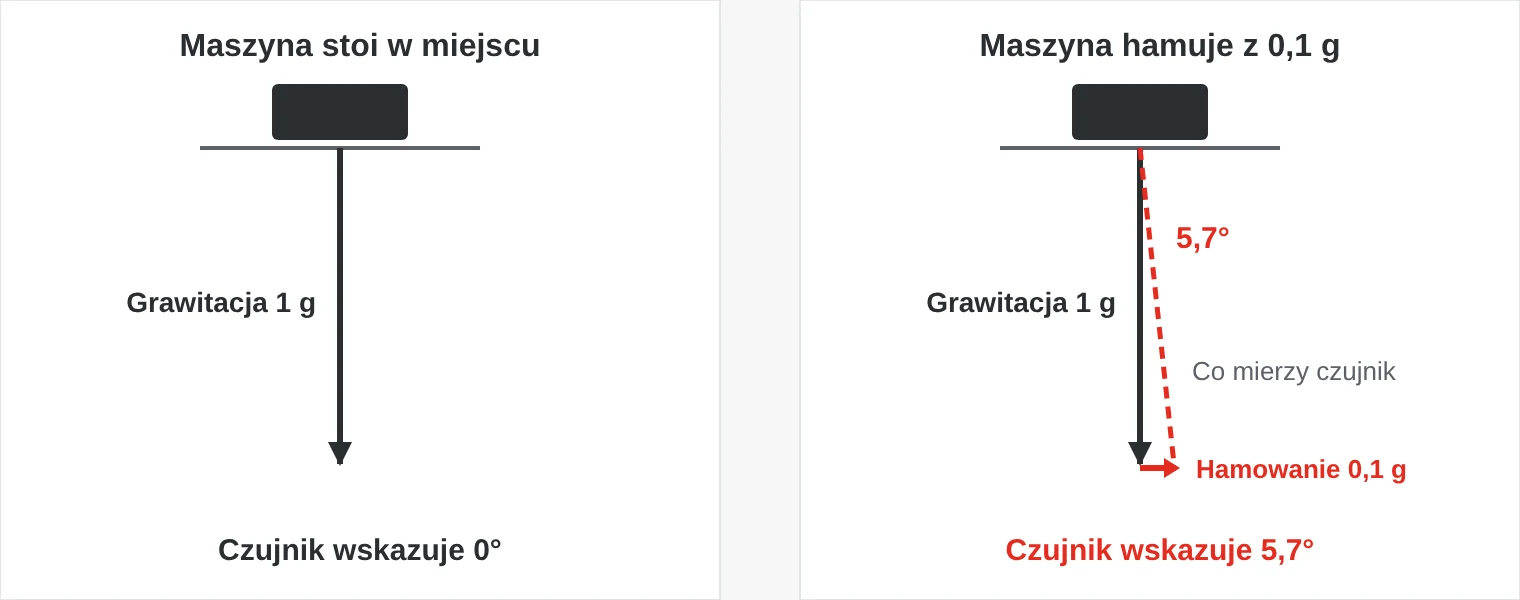
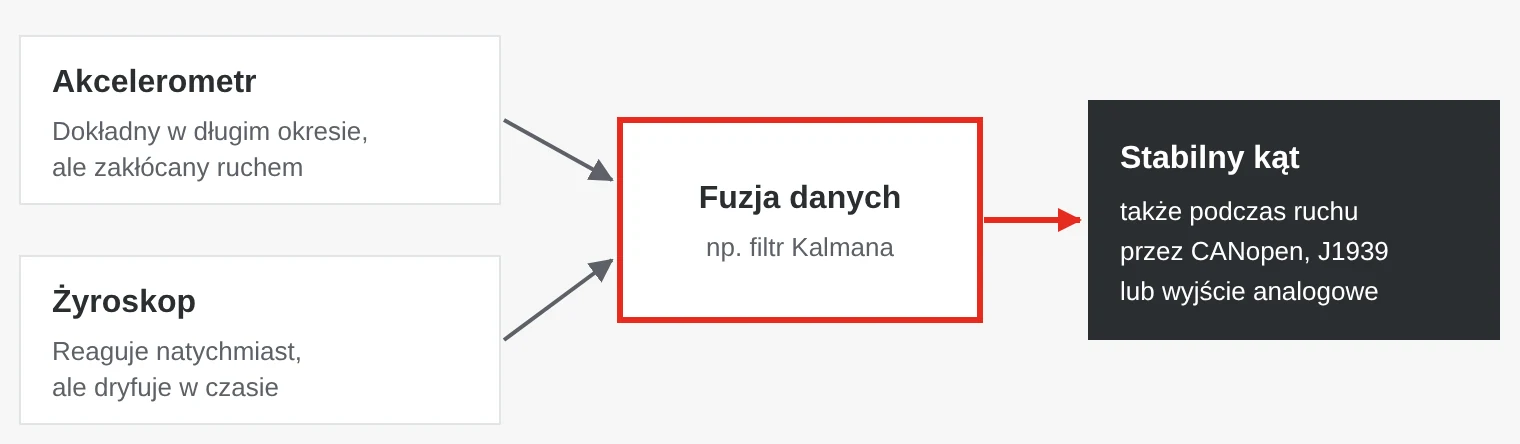
Czujnik statyczny tłumi zakłócenia filtrami, ale przez to sygnał staje się wolny. Czujnik dynamiczny ma zarówno akcelerometr, jak i żyroskop. Żyroskop mierzy prędkość obrotową i natychmiast reaguje na rzeczywiste zmiany kąta, ale z czasem powoli dryfuje. Akcelerometr ma rację w długim okresie, ale ruch go zakłóca. Dzięki fuzji danych, często z użyciem filtru Kalmana, kąt jest jednocześnie szybki i stabilny.
| Zadanie | Wybór |
|---|---|
| Poziomowanie podpór lub podwozia, gdy maszyna stoi | Statyczny, dwie osie |
| Pomiar kąta wysięgnika lub ramienia podczas ruchu | Dynamiczny, jedna lub dwie osie |
| Sterowanie wolno obracającym się trackerem solarnym | Statyczny, jedna oś – dynamiczny, jeśli wiatr i drgania są znaczące |
| Pomiar nachylenia jadącego pojazdu, np. w terenie | Czujnik dynamiczny lub 6-osiowy IMU |
| Własne algorytmy ruchu i stabilności | IMU z surowymi danymi z akcelerometru i żyroskopu |
Osie, dokładność i częste błędy
Czujnik jednoosiowy z zakresem 360° pasuje do wszystkiego, co obraca się w jednej płaszczyźnie, np. wysięgnika żurawia. Czujnik dwuosiowy mierzy pochylenie i przechył, zwykle w zakresie ±90°, i nadaje się do poziomowania podwozi, platform i osprzętu.
Należy odróżniać rozdzielczość od dokładności. Rozdzielczość to najmniejszy krok, jaki czujnik potrafi pokazać, np. 0,01°. Dokładność określa, jak blisko prawdy jest wartość, np. ±0,1° lub ±0,5°. Dla czujników dynamicznych często podaje się dwie wartości: dokładność statyczną, gdy maszyna stoi, i dynamiczną, gdy jest w ruchu. Warto też sprawdzić dryft temperaturowy – maszyny mobilne pracują zarówno w zimowym mrozie, jak i w letnim upale.
- Czujnik statyczny na poruszającej się maszynie. Wartość skacze, gdy maszyna hamuje lub się obraca, a silny filtr czyni ją ospałą. Należy wybrać czujnik dynamiczny.
- Montaż na drgającym elemencie. Na cienkiej blasze czujnik mierzy ruch blachy. Należy go montować na sztywnej powierzchni.
- Mylenie rozdzielczości z dokładnością. Dwa miejsca po przecinku nie oznaczają, że wartość jest prawidłowa. Warto porównać dokładność i dryft temperaturowy.
- Niewłaściwa orientacja montażu. Czujnik mierzy względem swojej obudowy. Podczas uruchomienia należy sprawdzić oś, kierunek i punkt zerowy.
Wyjścia: CANopen, SAE J1939 czy analogowe
- CANopen – popularny w żurawiach, podestach ruchomych i innych maszynach mobilnych. Inklinometry mają własny profil urządzenia, CiA 410, dzięki czemu czujniki różnych producentów konfiguruje się w podobny sposób.
- SAE J1939 – standard w ciężarówkach oraz maszynach rolniczych i budowlanych. Dobry wybór, gdy czujnik ma pracować w tej samej sieci co silnik i skrzynia biegów.
- Analogowe 4–20 mA lub 0–10 V – proste podłączenie do sterownika PLC lub kontrolera bez CAN. Sygnał 4–20 mA dobrze znosi długie kable i sygnalizuje przerwany przewód jako 0 mA.
Czujniki montowane na zewnątrz maszyny muszą wytrzymywać warunki atmosferyczne, mycie i drgania. Typowe są IP67 i IP69K, złącza M12 i zakres temperatur do −40 °C.
Bezpieczeństwo funkcjonalne: ISO 13849, IEC 61508 i ISO 25119
Gdy inklinometr ma zapobiegać przewróceniu się żurawia lub podestu ruchomego, staje się częścią funkcji bezpieczeństwa. Wymagania dotyczą wtedy całego łańcucha od czujnika do sterownika, a czujnik często musi mieć certyfikat.
- ISO 13849-1 – bezpieczeństwo maszyn, z poziomami zapewnienia bezpieczeństwa PL a–e.
- IEC 61508 – podstawowa norma bezpieczeństwa funkcjonalnego, z poziomami SIL 1–4.
- ISO 25119 – ciągniki i maszyny rolnicze oraz leśne, z poziomami AgPL a–e.
- ISO 19014 – maszyny do robót ziemnych, takie jak koparki i ładowarki kołowe.
Normy wyrobu często się do nich odwołują, np. EN 280-1 dla podestów ruchomych przejezdnych i EN 13000 dla żurawi samojezdnych. Jeśli czujnik jest częścią funkcji bezpieczeństwa, należy poprosić o certyfikat i instrukcję bezpieczeństwa – wysoka dokładność nie wystarczy.
Gdzie stosuje się inklinometry?
- Żurawie – kąt wysięgnika dla ogranicznika momentu obciążenia i nachylenie podwozia przed zablokowaniem podpór.
- Podesty ruchome – monitorowanie nachylenia, które zatrzymuje ruch, gdy maszyna przechyli się za bardzo.
- Koparki – kąt wysięgnika, ramienia i łyżki na potrzeby systemów sterowania maszyną.
- Rolnictwo i leśnictwo – poziomowanie belek opryskiwaczy, nachylenie harwesterów i stabilność na stokach.
- Energetyka – trackery solarne, które obracają panele za słońcem.
- Kolej i infrastruktura – maszyny do utrzymania torów oraz monitorowanie mostów i skarp.
- Technika medyczna – nachylenie stołów i łóżek dla pacjentów.
- Obronność i ratownictwo – poziomowanie pojazdów, masztów i anten.
Inklinometry w ofercie SCN
Oferujemy statyczne i dynamiczne inklinometry oraz 6-osiowe jednostki IMU firm Gemac i Posital, z wyjściami CANopen, SAE J1939 i analogowymi. Dostępne są ekonomiczne wersje do prostszych maszyn oraz precyzyjne czujniki o dokładności statycznej ±0,1°.
Przykłady z naszej oferty
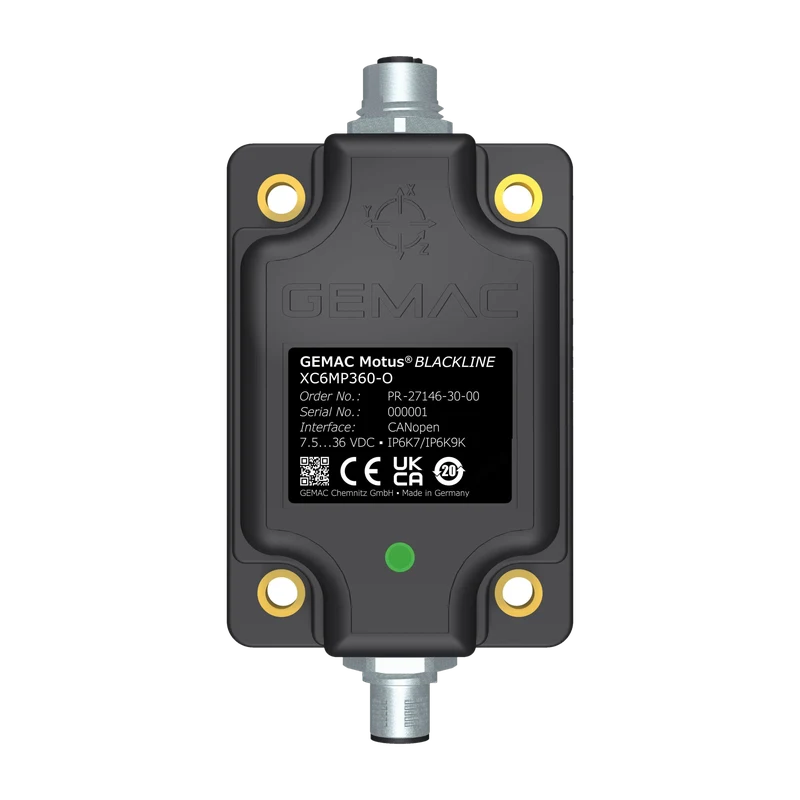 GemacMOTUS Blackline NC inklinometr dynamicznyDynamiczny czujnik dwuosiowy o dokładności statycznej ±0,1° i dynamicznej ±0,5°. Filtr Kalmana przeciw drganiom i przyspieszeniom.Zobacz produkt →
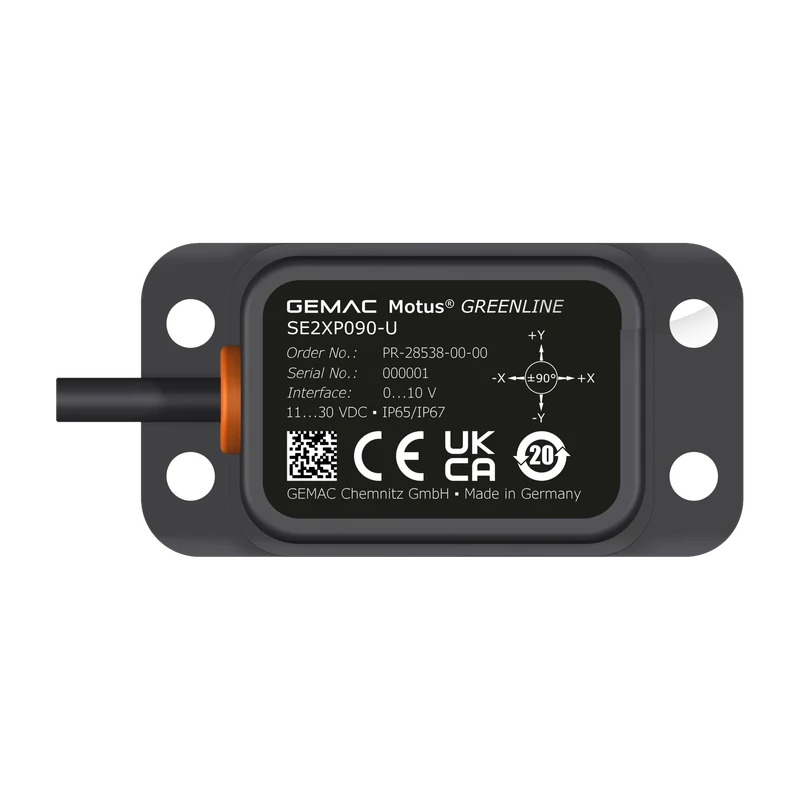 GemacMOTUS Greenline SE statyczny czujnik przechyłuEkonomiczny czujnik statyczny, jedna oś 360° lub dwie osie ±90°. CANopen, SAE J1939, 4–20 mA lub 0–10 V.Zobacz produkt →
 PositalInklinometr AKS-360-1-CA01-VK2-PWInklinometr z CANopen, IP68 i IP69K, na zakres od −40 do +75 °C.Zobacz produkt →
Erik Ahlqvist jest dyrektorem zarządzającym SCN i od ponad 20 lat pomaga firmom przemysłowym dobierać elektronikę do wymagających warunków pracy. Jest inżynierem elektroniki (BSc), absolwentem KTH w Sztokholmie.
Profil na LinkedInNajczęściej zadawane pytania
Czy inklinometr i czujnik nachylenia to to samo?
Tak. Nazwy inklinometr, czujnik nachylenia i czujnik przechyłu odnoszą się do tego samego rodzaju czujnika, który mierzy kąt względem pionu.
Dlaczego inklinometr pokazuje błędny kąt, gdy maszyna jest w ruchu?
Czujnik statyczny nie odróżnia grawitacji od przyspieszenia. Gdy maszyna hamuje, obraca się lub drga, ruch jest odczytywany jako nachylenie. Problem rozwiązuje czujnik dynamiczny z żyroskopem i fuzją danych.
Co to jest IMU?
IMU (inertial measurement unit, inercyjna jednostka pomiarowa) ma trzyosiowy akcelerometr i trzyosiowy żyroskop. Podaje przyspieszenie i prędkość obrotową we wszystkich kierunkach, a często także obliczone nachylenie.
Jak dokładny jest inklinometr?
Czujniki do maszyn mobilnych mają często dokładność ±0,1–0,5°, gdy maszyna stoi. Podczas ruchu błąd rośnie, zwłaszcza w czujnikach statycznych.
Czy potrzebny jest inklinometr z certyfikatem bezpieczeństwa?
Jeśli czujnik jest częścią funkcji bezpieczeństwa, np. zabezpieczenia przed przewróceniem żurawia lub podestu ruchomego, funkcja musi spełniać poziom wymagany przez ocenę ryzyka. Często wymaga to certyfikowanego czujnika.
Wystarczy opisać, jak porusza się maszyna i jaki system sterowania jest używany, a pomożemy dobrać właściwy inklinometr – odpowiedź w ciągu 24 godzin.
Zapytaj nas