




Absolut eller inkrementel encoder? Sådan vælger du
En encoder, eller drejegiver, fortæller, hvordan en aksel roterer: hvor hurtigt, i hvilken retning og i hvilken position. Her gennemgår vi forskellen på inkrementelle og absolutte encodere, singleturn og multiturn, interfaces og mekanik.
 Af Erik Ahlqvist, administrerende direktør i SCN · Opdateret 24 oktober 2026 · 6 min. læsning
- Inkrementel encoder – giver pulser, når akslen roterer. Enkel og prisvenlig til omdrejningstal og relativ position, men mister positionen, når strømmen afbrydes.
- Absolut encoder – giver en unik kode for hver position. Ved, hvor akslen står, straks ved opstart, uden referencekørsel.
- Singleturn eller multiturn – singleturn holder styr på positionen inden for én omdrejning, multiturn tæller også antallet af omdrejninger.
- Interfacet styrer valget – HTL eller TTL til pulser, SSI eller BiSS til hurtige positionsdata, CANopen, PROFINET eller EtherCAT til netværk.
- Magnetisk eller optisk – magnetisk tåler stød, fugt og snavs bedst, optisk giver den højeste opløsning.
Hvad er en encoder?
En roterende encoder, også kaldet drejegiver, pulsgiver eller vinkelgiver, sidder på en motoraksel, et hjul eller en valse og omsætter bevægelsen til elektriske signaler. Styresystemet bruger dem til at regulere omdrejningstal, måle længde eller positionere en akse.
Der findes to hovedtyper. En inkrementel encoder fortæller, at akslen har bevæget sig, og hvor meget. En absolut encoder fortæller, hvor akslen står. Forskellen mærkes tydeligst, når strømmen afbrydes.
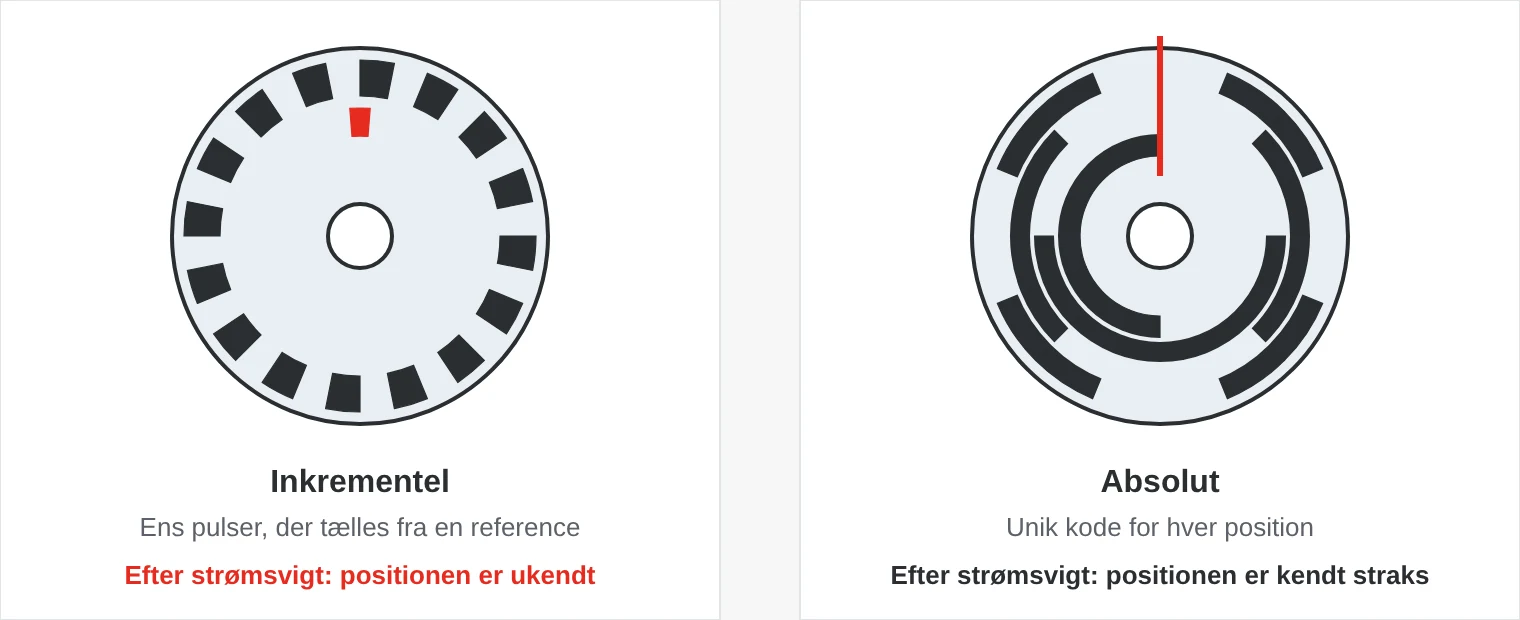
Inkrementel eller absolut – sådan virker de
Inkrementel encoder
En inkrementel encoder giver et bestemt antal pulser pr. omdrejning, for eksempel 1 024. Styresystemet tæller pulserne fra et referencepunkt. Kanalerne A og B er forskudt en kvart periode, 90°, i forhold til hinanden. Ud fra rækkefølgen mellem kanalerne ser styresystemet omløbsretningen, og ved at tælle alle flanker får det fire gange så høj opløsning: 1 024 pulser bliver til 4 096 trin pr. omdrejning. Kanal Z, nulpulsen, kommer én gang pr. omdrejning og bruges som reference.
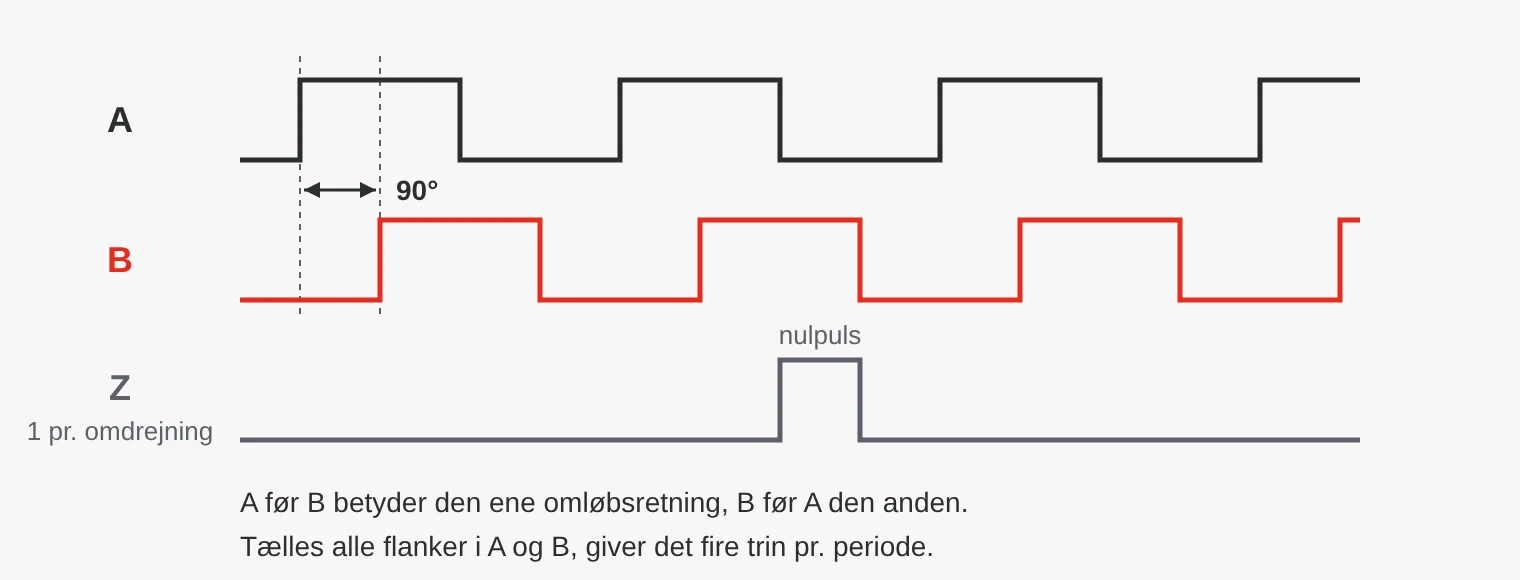
Ulempen er, at tælleren nulstilles, hvis strømmen afbrydes, og forstyrrelser kan give ekstra eller manglende pulser. Maskinen skal så køre til en referenceposition, før den ved, hvor den er.
Absolut encoder
En absolut encoder aflæser en unik kode for hver vinkelposition. Opløsningen angives i bit: 12 bit giver 4 096 positioner pr. omdrejning, 16 bit giver 65 536. Positionen er kendt straks ved opstart, også selv om akslen er blevet drejet, mens strømmen var væk.
En singleturn-encoder begynder forfra ved hver omdrejning og rækker, når bevægelsen er højst én omdrejning, for eksempel en ventil eller et drejebord. En multiturn-encoder tæller desuden antallet af omdrejninger, ofte 4 096 eller flere. Det er nødvendigt, når en spindel, et wirespil eller en tandstang laver mange omdrejninger. Omdrejningerne tælles med tandhjul, med batteri eller med en såkaldt Wiegand-tråd, der henter energi fra selve bevægelsen og klarer sig uden batteri.
Interfaces: HTL, TTL, SSI, BiSS og feltbusser
| Interface | Type | Velegnet til |
|---|---|---|
| HTL (push-pull) | Inkrementelle pulser, 10–30 V | PLC-indgange og tællerkort i 24 V-miljø, god støjimmunitet |
| TTL (RS422) | Inkrementelle pulser, 5 V differentielt | Frekvensomformere og servodrev, høje frekvenser |
| SSI | Absolut, seriel punkt-til-punkt | Hurtige positionsdata til PLC eller drev |
| BiSS C | Absolut, seriel, åben og tovejs | Servomotorer og præcisionsakser, der kræver hastighed og diagnose |
| CANopen, SAE J1939 | Feltbus | Mobile maskiner med flere encodere på samme kabel |
| PROFINET, EtherCAT, EtherNet/IP | Industrielt Ethernet | Fabrikker, hvor encoderen tilsluttes direkte til PLC-netværket |
| IO-Link | Punkt-til-punkt via M12 | Enkle positionsopgaver med konfiguration fra PLC’en |
Mange moderne encodere er programmerbare, så pulstal, udgangstype og tælleretning kan indstilles med et værktøj. Så skal du have færre varianter på reservedelslageret.
Aksel eller hulaksel, optisk eller magnetisk
En encoder med aksel forbindes med maskinens aksel via en fleksibel kobling, der optager oprettningsfejl. En encoder med hulaksel skubbes direkte ind på motorakslen og holdes fast med en momentstøtte. Hulaksel sparer plads og kobling, mens encodere med aksel er nemme at udskifte og beskytter encoderens lejer mod bevægelser i maskinens aksel.
Optiske encodere aflæser en kodeskive med lys og giver meget høj opløsning og nøjagtighed, men er følsomme over for kondens, snavs og kraftige stød. Magnetiske encodere aflæser en magnet med en Hall- eller magnetoresistiv sensor. De tåler vibrationer, fugt og snavs bedre og er ofte førstevalget på mobile maskiner og udendørs.
Hvilken skal jeg vælge?
| Hvis du har brug for at … | så vælg |
|---|---|
| Måle omdrejningstal eller båndhastighed | Inkrementel, HTL eller TTL |
| Kende positionen straks efter strømsvigt | Absolut multiturn |
| Måle en vinkel inden for én omdrejning | Absolut singleturn |
| Få tilbagemelding til en servomotor | Absolut med BiSS C eller SSI |
| Have en encoder på en mobil maskin i vind og vejr | Magnetisk absolut encoder med CANopen eller J1939 og IP67 eller højere |
| Bruge forskellige pulstal i forskellige maskiner | Programmerbar inkrementel encoder |
- Inkrementel, hvor positionen skal bevares. Efter et strømsvigt skal maskinen referencekøres, hvilket ikke altid kan lade sig gøre med last på. Vælg en absolut encoder.
- Forkert signalniveau. En 5 V TTL-encoder giver ikke et sikkert signal på en 24 V-indgang, og en HTL-encoder kan beskadige en TTL-indgang.
- Stiv kobling. Opretningsfejl, der ikke optages af en fleksibel kobling, slider encoderens lejer op.
- Langt uskærmet kabel. Forstyrrelser giver ekstra eller manglende pulser. Brug skærmet, parsnoet kabel og differentielle signaler.
- Singleturn til flere omdrejninger. Encoderen begynder forfra ved hver omdrejning og kan ikke skelne omdrejningerne fra hinanden.
Hvor bruges inkrementelle og absolutte encodere?
- Fabrik og emballage – længdemåling på bånd, afkortning, etikettering og synkronisering af valser.
- Kraner og løft – løftehøjde på wirespil, drejevinkel og position på traverskraner.
- Mobile maskiner – styrevinkel, bomvinkel og position af redskaber.
- Energi – pitchvinkel og krøjning i vindmøller, vinklen på solcellepaneler med solfølger.
- Infrastruktur – sluseporte, klapbroer, scenemaskineri og porte.
- Medicoteknik – positionering af patientlejer og røntgenudstyr.
- Forsvar – drejning af antenner, master og sensorplatforme.
Encodere hos SCN
Vi har inkrementelle og absolutte encodere fra Posital med blandt andet CANopen, EtherCAT og IO-Link, programmerbare inkrementelle encodere med HTL- eller TTL-udgang og varianter med IP68 og IP69K til mobile maskiner.
Eksempler fra vores sortiment
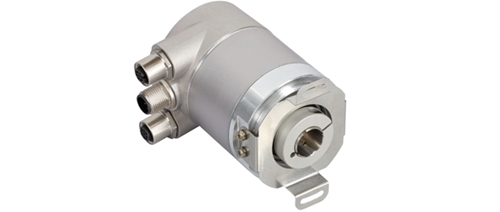 PositalUCD-EC00B-0016-HETS-PRM Absolut enkoderAbsolut encoder med EtherCAT til fabriksautomation, IP66/IP67 og −40 til +85 °C.Se produktet →
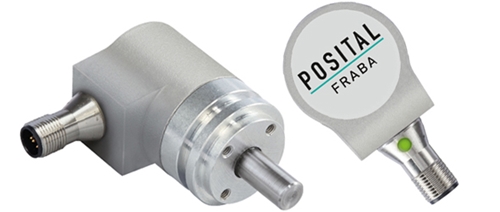 PositalUCD-CA01B-1216-D10D-PRV Absolut enkoderAbsolut encoder med CANopen til mobile maskiner, IP68 og IP69K. Bevarer positionen, også når strømmen forsvinder.Se produktet →
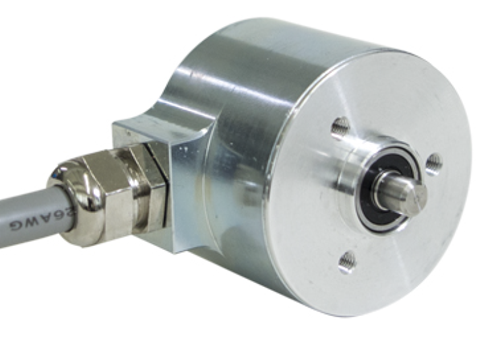 PositalUCD-IPH00-XXXXX-0340-2RW inkrementel encoderProgrammerbar inkrementel encoder med 1–16 384 pulser pr. omdrejning og push-pull- (HTL) eller RS422-udgang (TTL).Se produktet →
Erik Ahlqvist er administrerende direktør i SCN og har i over 20 år hjulpet industrivirksomheder med at vælge den rigtige elektronik til krævende miljøer. Han er uddannet ingeniør (BSc) i elektronik fra KTH i Stockholm.
LinkedIn-profilOfte stillede spørgsmål
Hvad er forskellen på en absolut og en inkrementel encoder?
En inkrementel encoder giver pulser, der tælles fra en reference, og mister positionen ved strømsvigt. En absolut encoder giver en unik kode for hver position og ved, hvor akslen står, straks ved opstart.
Hvad betyder PPR?
PPR står for pulses per revolution, pulser pr. omdrejning. Med firedobbelt dekodning af A og B giver 1 000 PPR 4 000 trin pr. omdrejning.
Hvad er forskellen på HTL og TTL?
HTL arbejder med samme spænding som forsyningen, oftest 10–30 V, og passer til PLC-indgange. TTL efter RS422 er et differentielt 5 V-signal, der passer til drev og høje frekvenser.
Kræver en absolut encoder batteri?
En singleturn-encoder kræver aldrig batteri. Multiturn-encodere tæller omdrejninger med tandhjul, batteri eller en Wiegand-tråd, og tandhjul og Wiegand-teknik klarer sig uden batteri.
Hvad er SSI?
SSI (synkront serielt interface) er et enkelt punkt-til-punkt-interface, hvor styresystemet sender clockpulser, og encoderen svarer med positionen bit for bit. Det er udbredt til absolutte encodere.
Usikker på type, opløsning eller interface? Fortæl om akslen og styresystemet, så hjælper vi dig med at vælge – du får svar inden for 24 timer.
Spørg os