




Encoder absoluto o incremental: cómo elegir
Un encoder rotativo te dice cómo gira un eje: a qué velocidad, en qué sentido y en qué posición. Esta guía explica la diferencia entre encoders incrementales y absolutos, monovuelta y multivuelta, las interfaces y la mecánica.
 Por Erik Ahlqvist, director general de SCN · Actualizado 24 octubre 2026 · 7 min de lectura
- Encoder incremental: da impulsos cuando gira el eje. Sencillo y económico para velocidad y posición relativa, pero pierde la posición cuando se corta la alimentación.
- Encoder absoluto: da un código único para cada posición. Sabe dónde está el eje al arrancar, sin búsqueda de referencia.
- Monovuelta o multivuelta: el monovuelta sigue la posición dentro de una vuelta; el multivuelta además cuenta las vueltas.
- La interfaz manda: HTL o TTL para impulsos, SSI o BiSS para datos de posición rápidos, CANopen, PROFINET o EtherCAT para redes.
- Magnético u óptico: el magnético soporta mejor los golpes, la humedad y la suciedad; el óptico da la máxima resolución.
¿Qué es un encoder?
Un encoder rotativo se monta en el eje de un motor, una rueda o un rodillo y convierte el movimiento en señales eléctricas. El sistema de control las usa para regular la velocidad, medir longitudes o posicionar un eje.
Hay dos tipos principales. Un encoder incremental te dice que el eje se ha movido y cuánto. Un encoder absoluto te dice dónde está el eje. La diferencia se nota sobre todo cuando se va la alimentación.
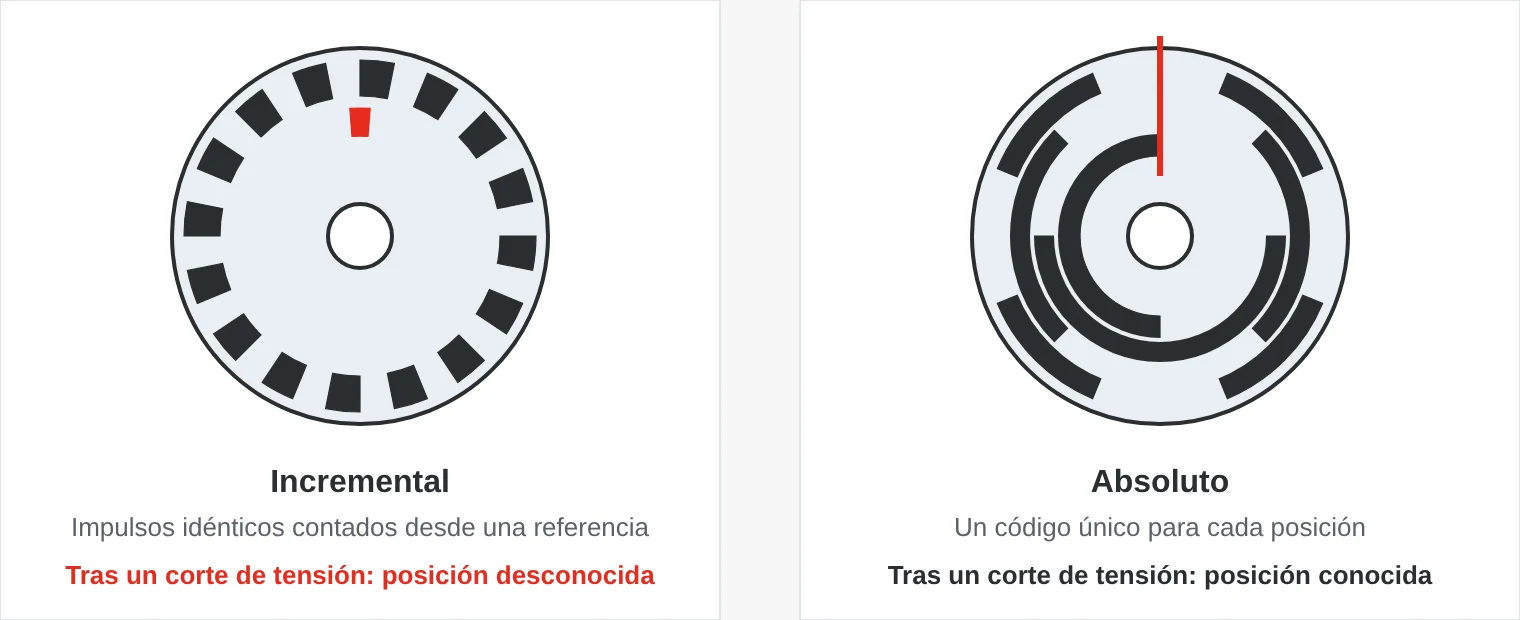
Incremental o absoluto: cómo funcionan
Encoder incremental
Un encoder incremental da un número fijo de impulsos por vuelta, por ejemplo 1024. El sistema de control cuenta los impulsos desde un punto de referencia. Los canales A y B están desfasados un cuarto de periodo, 90°, entre sí. Por el orden de los canales, el controlador sabe el sentido de giro, y contando cada flanco obtiene cuatro veces la resolución: 1024 impulsos se convierten en 4096 pasos por vuelta. El canal Z, el impulso de referencia, llega una vez por vuelta y sirve como referencia.
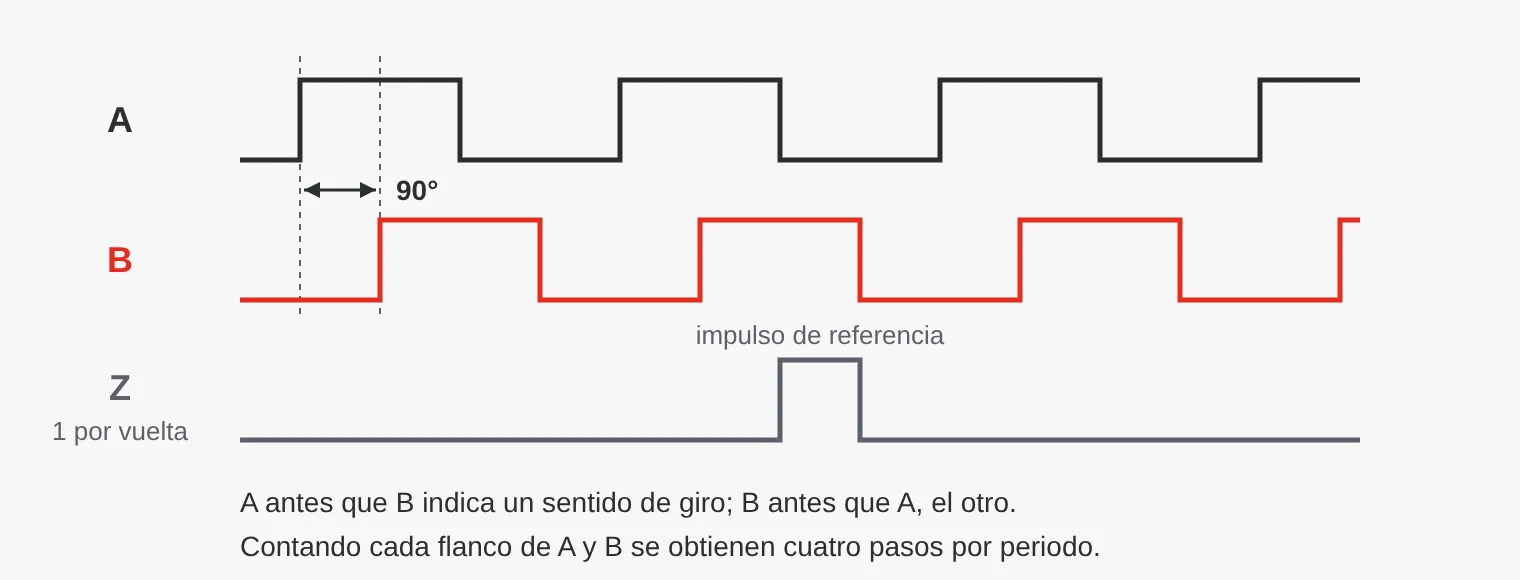
El inconveniente es que la cuenta se pierde cuando se interrumpe la alimentación, y las interferencias pueden añadir o quitar impulsos. Entonces la máquina tiene que ir a una posición de referencia antes de saber dónde está.
Encoder absoluto
Un encoder absoluto lee un código único para cada posición angular. La resolución se indica en bits: 12 bits dan 4096 posiciones por vuelta y 16 bits, 65 536. La posición está disponible nada más arrancar, aunque el eje se haya girado con la alimentación desconectada.
Un encoder monovuelta vuelve a empezar en cada vuelta y basta cuando el movimiento es de una vuelta o menos, como en una válvula o una mesa giratoria. Un encoder multivuelta también cuenta las vueltas, a menudo 4096 o más. Lo necesitas cuando un husillo, un tambor de cabrestante o una cremallera dan muchas vueltas. Las vueltas se cuentan con engranajes, con una batería o con el llamado hilo Wiegand, que toma la energía del propio movimiento y no necesita batería.
Interfaces: HTL, TTL, SSI, BiSS y buses de campo
| Interfaz | Tipo | Adecuada para |
|---|---|---|
| HTL (push-pull) | Impulsos incrementales, 10–30 V | Entradas de PLC y tarjetas de contaje en sistemas de 24 V, buena inmunidad a interferencias |
| TTL (RS422) | Impulsos incrementales, 5 V diferencial | Variadores de frecuencia y servoaccionamientos, frecuencias altas |
| SSI | Absoluta, serie punto a punto | Datos de posición rápidos hacia un PLC o un accionamiento |
| BiSS C | Absoluta, serie, abierta y bidireccional | Servomotores y ejes de precisión que necesitan velocidad y diagnóstico |
| CANopen, SAE J1939 | Bus de campo | Maquinaria móvil con varios sensores en un mismo cable |
| PROFINET, EtherCAT, EtherNet/IP | Ethernet industrial | Fábricas donde el encoder se conecta directamente a la red del PLC |
| IO-Link | Punto a punto mediante M12 | Tareas de posicionamiento sencillas con configuración desde el PLC |
Muchos encoders modernos son programables, de modo que el número de impulsos, el tipo de salida y el sentido de contaje se pueden ajustar con una herramienta. Eso significa menos variantes en tu almacén de repuestos.
Eje macizo o eje hueco, óptico o magnético
Un encoder de eje macizo se une al eje de la máquina con un acoplamiento flexible que absorbe la desalineación. Un encoder de eje hueco se inserta directamente en el eje del motor y se sujeta con un brazo de par. El eje hueco ahorra espacio y un acoplamiento, mientras que el encoder de eje macizo es fácil de sustituir y protege sus rodamientos de los movimientos del eje de la máquina.
Los encoders ópticos leen un disco codificado con luz y dan una resolución y una precisión muy altas, pero son sensibles a la condensación, la suciedad y los golpes fuertes. Los encoders magnéticos leen un imán con un sensor Hall o magnetorresistivo. Soportan mejor las vibraciones, la humedad y la suciedad, y suelen ser la primera opción para maquinaria móvil y uso en exterior.
¿Cuál debo elegir?
| Si necesitas… | elige |
|---|---|
| Medir la velocidad de giro o de un transportador | Incremental, HTL o TTL |
| Conocer la posición justo después de un corte de alimentación | Absoluto multivuelta |
| Medir un ángulo dentro de una vuelta | Absoluto monovuelta |
| Dar realimentación a un servomotor | Absoluto con BiSS C o SSI |
| Montar un encoder en una máquina móvil expuesta a la intemperie | Encoder absoluto magnético con CANopen o J1939 e IP67 o superior |
| Cubrir distintos números de impulsos en distintas máquinas | Encoder incremental programable |
- Incremental donde hay que conservar la posición. Tras un corte de alimentación la máquina tiene que volver a buscar la referencia, lo que no siempre es posible con una carga en movimiento. Elige absoluto.
- El nivel de señal equivocado. Un encoder TTL de 5 V no da una señal fiable en una entrada de 24 V, y un encoder HTL puede dañar una entrada TTL.
- Un acoplamiento rígido. La desalineación que no absorbe un acoplamiento flexible desgasta los rodamientos del encoder.
- Cable largo sin apantallar. Las interferencias añaden o quitan impulsos. Usa cable de pares trenzados apantallado y señales diferenciales.
- Monovuelta para varias vueltas. El encoder vuelve a empezar en cada vuelta y no distingue unas vueltas de otras.
¿Dónde se usan los encoders?
- Fábricas y envasado: medición de longitud en transportadores, corte, etiquetado y sincronización de rodillos.
- Grúas y elevación: altura de elevación en cabrestantes, ángulo de giro y posición de puentes grúa.
- Maquinaria móvil: ángulo de dirección, ángulo de pluma y posición de implementos.
- Energía: ángulo de pala y orientación en aerogeneradores, posición de seguidores solares.
- Infraestructuras: compuertas de esclusas, puentes móviles, maquinaria escénica y portones.
- Tecnología médica: posicionamiento de camillas y equipos de rayos X.
- Defensa: giro de antenas, mástiles y plataformas de sensores.
Encoders de SCN
Tenemos encoders incrementales y absolutos de Posital, con interfaces como CANopen, EtherCAT e IO-Link, encoders incrementales programables con salida HTL o TTL, y versiones con IP68 e IP69K para maquinaria móvil.
Ejemplos de nuestra gama
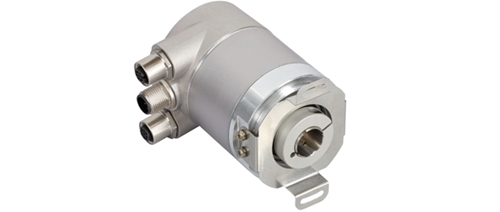 PositalUCD-EC00B-0016-HETS-PRM Codificador absolutoEncoder absoluto con EtherCAT para automatización industrial, IP66/IP67 y de −40 a +85 °C.Ver producto →
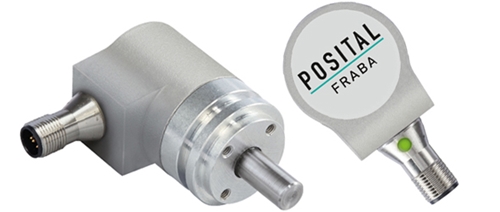 PositalCodificador absoluto UCD-CA01B-1216-D10D-PRVEncoder absoluto con CANopen para maquinaria móvil, IP68 e IP69K. Conserva la posición aunque se corte la alimentación.Ver producto →
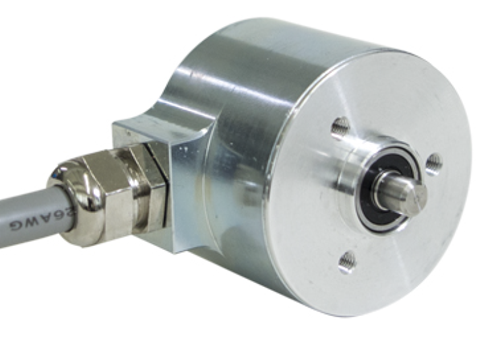 PositalUCD-IPH00-XXXXX-0340-2RW Codificador rotativo incrementalEncoder incremental programable con 1–16 384 impulsos por vuelta y salida push-pull (HTL) o RS422 (TTL).Ver producto →
Erik Ahlqvist es director general de SCN y lleva más de 20 años ayudando a empresas industriales a elegir la electrónica adecuada para entornos exigentes. Es ingeniero en electrónica (BSc) por el KTH de Estocolmo.
Perfil de LinkedInPreguntas frecuentes
¿Qué diferencia hay entre un encoder absoluto y uno incremental?
Un encoder incremental da impulsos que se cuentan desde una referencia y pierde la posición cuando se corta la alimentación. Un encoder absoluto da un código único para cada posición y sabe dónde está el eje al arrancar.
¿Qué significa PPR?
PPR son las siglas inglesas de impulsos por vuelta (pulses per revolution). Con decodificación en cuadratura (x4) de A y B, 1000 PPR dan 4000 pasos por vuelta.
¿Qué diferencia hay entre HTL y TTL?
HTL trabaja a la tensión de alimentación, normalmente 10–30 V, y es adecuado para entradas de PLC. TTL según RS422 es una señal diferencial de 5 V adecuada para accionamientos y frecuencias altas.
¿Necesita batería un encoder absoluto?
Un encoder monovuelta nunca necesita batería. Los multivuelta cuentan las vueltas con engranajes, una batería o un hilo Wiegand, y los diseños con engranajes y Wiegand funcionan sin batería.
¿Qué es SSI?
SSI (Synchronous Serial Interface) es una interfaz punto a punto sencilla en la que el controlador envía impulsos de reloj y el encoder responde con su posición bit a bit. Es habitual en los encoders absolutos.
¿Dudas sobre el tipo, la resolución o la interfaz? Cuéntanos cómo es el eje y el sistema de control, y te ayudaremos a elegir. Recibirás respuesta en 24 horas.
Pregúntanos