




Tipos de sensores fotoeléctricos: cómo elegir el adecuado
Un sensor fotoeléctrico detecta objetos con luz, desde unos pocos milímetros hasta decenas de metros de distancia. Esta guía repasa los tipos básicos, cómo resolver los objetos brillantes, transparentes y oscuros, y cuándo necesitas un sensor de distancia láser.
 Por Erik Ahlqvist, director general de SCN · Actualizado 24 octubre 2026 · 7 min de lectura
- Barrera: emisor y receptor enfrentados. El mayor alcance y lo más fiable con suciedad, pero son dos unidades que montar.
- Réflex: sensor y reflector. Solo hay que cablear una unidad. Elige réflex polarizado para objetos brillantes.
- Reflexión directa: la luz rebota en el objeto. No hace falta nada al otro lado, pero el alcance depende del color del objeto.
- Supresión de fondo: ignora todo lo que está más allá de una distancia ajustada. Lo mejor cuando los colores varían o el fondo es claro.
- Sensor de distancia láser: cuando necesitas un valor medido en milímetros, no solo sí o no.
¿Qué es un sensor fotoeléctrico?
Un sensor fotoeléctrico, o fotocélula, tiene una fuente de luz y un receptor. Cuando un objeto interrumpe o refleja la luz, la salida conmuta. Los sensores fotoeléctricos se usan cuando los objetos están demasiado lejos, son demasiado pequeños o de un material inadecuado para un sensor inductivo: cajas en un transportador, botellas, etiquetas, palés o vehículos en un acceso.
La luz suele ser roja visible, lo que facilita la alineación, o infrarroja. Hay cuatro tipos básicos, y la elección depende de cómo puedas montar el sensor y de cómo sean los objetos.
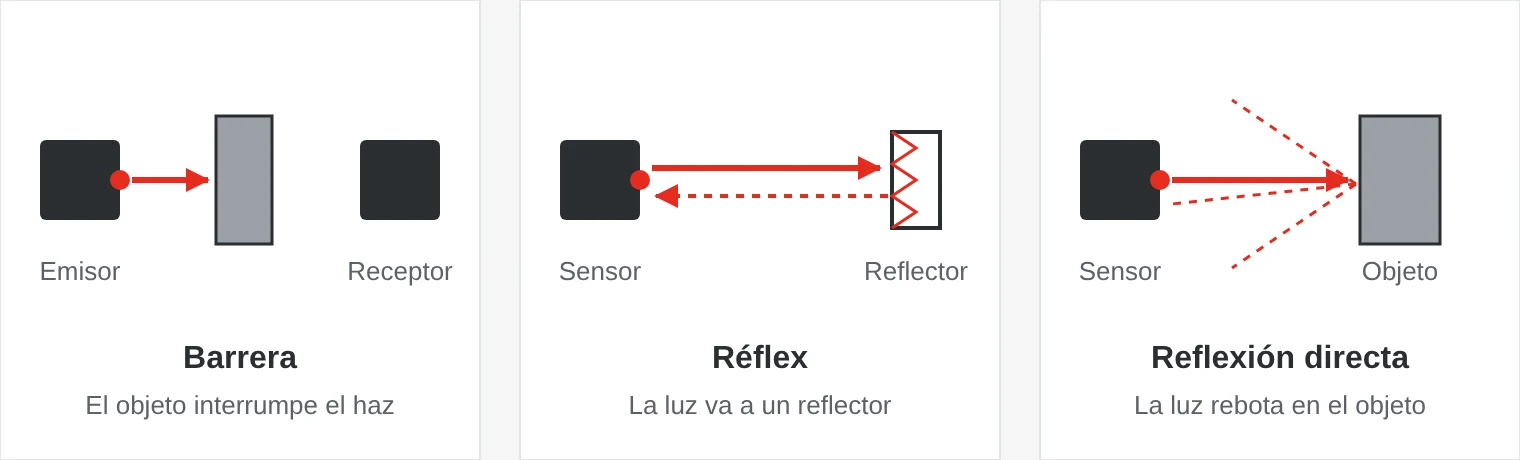
¿Barrera, réflex o reflexión directa?
| Tipo | Cómo funciona | Alcance típico | Adecuado para |
|---|---|---|---|
| Barrera | Emisor y receptor enfrentados. El objeto interrumpe el haz. | Hasta decenas de metros | Largas distancias, suciedad y polvo, objetos pequeños con sensores de horquilla |
| Réflex | El sensor envía la luz a un reflector y detecta cuándo se interrumpe el haz. | Unos pocos metros | Transportadores y accesos donde solo se puede llevar cable por un lado |
| Reflexión directa | La luz rebota en el objeto y vuelve al sensor. | De unos centímetros a un par de metros | Objetos donde no se puede montar nada al otro lado |
| Supresión de fondo | Un sensor de reflexión directa que mide el ángulo de la luz reflejada y solo conmuta dentro de una distancia ajustada. | De unos milímetros a un par de metros | Objetos de color variable, delante de un fondo claro o brillante |
El alcance de los sensores de reflexión directa se indica frente a una tarjeta de referencia blanca. Un objeto negro da un alcance mucho menor, a veces solo una fracción. Un sensor de horquilla es una barrera con emisor y receptor en una misma carcasa, para etiquetas, bordes y piezas pequeñas.
Supresión de fondo y sensores de distancia láser
Un sensor de reflexión directa estándar mide cuánta luz vuelve. Por eso un objeto blanco lejano puede activarlo con la misma facilidad que uno negro cercano. Con supresión de fondo, el receptor ve en cambio dónde cae el punto de luz, y el sensor calcula la distancia por triangulación. Todo lo que está más allá de la distancia ajustada se ignora, por muy claro que sea.
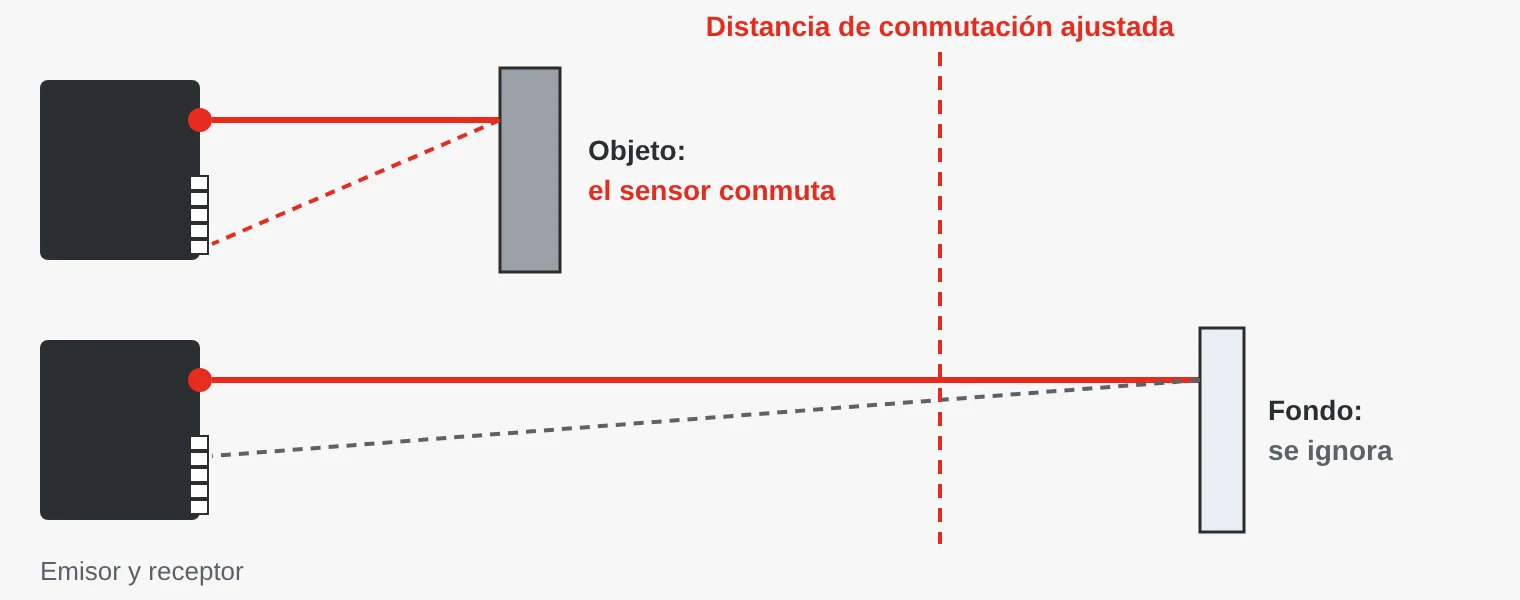
Un sensor de distancia láser va un paso más allá y entrega la distancia como valor, por ejemplo 4–20 mA, 0–10 V o mediante IO-Link. La triangulación da una alta resolución a corta distancia, hasta micrómetros. Para distancias mayores, de hasta varios metros, se mide el tiempo de vuelo de la luz. La clase láser 1 es segura para la vista en uso normal.
Objetos difíciles: brillantes, transparentes y oscuros
- Objetos brillantes: una superficie brillante puede devolver la luz y engañar a un sensor réflex estándar. Un sensor polarizado solo acepta la luz que han girado los prismas del reflector, así que las superficies brillantes se ignoran.
- Objetos transparentes: las botellas de vidrio y PET dejan pasar la mayor parte de la luz. Usa un sensor diseñado para objetos transparentes, que reacciona cuando solo se pierde una pequeña parte de la luz.
- Objetos oscuros y mates: reflejan poca luz. Ayuda la supresión de fondo o un sensor de distancia láser. Algunos sensores láser de luz azul están diseñados para superficies oscuras, brillantes y calientes.
- Objetos pequeños: elige un punto de luz pequeño y visible. Un punto de 1–3 mm ve un hilo fino o un agujero pequeño que un haz ancho pasa por alto.
Regla práctica: cuanto más varíen tus objetos en color, brillo y forma, más sentido tiene una barrera o la supresión de fondo.
Conmutación en claro, en oscuro y errores habituales
Conmutación en claro (light-on) significa que la salida está activa cuando el receptor recibe luz; conmutación en oscuro (dark-on), que está activa cuando falta la luz. En una barrera o un sensor réflex, la conmutación en oscuro da señal cuando el objeto interrumpe el haz. En un sensor de reflexión directa es al revés. Muchos sensores se pueden cambiar con un hilo, un pulsador o mediante IO-Link.
Comprueba también si es PNP o NPN, el tiempo de respuesta para líneas rápidas y la reserva de funcionamiento (excess gain), es decir, cuánta más luz de la necesaria llega al receptor. Con polvo y humedad necesitas un margen amplio, o el sensor dejará de funcionar cuando se ensucie la lente.
- Alcance indicado con papel blanco. El alcance de la hoja de datos de los sensores de reflexión directa vale para una tarjeta blanca. Los objetos oscuros necesitan una distancia menor.
- Réflex estándar con objetos brillantes. Las latas, el film y el metal brillante reflejan la luz. Elige un sensor polarizado.
- El reflector equivocado. Los sensores polarizados necesitan un reflector de prismas. Una cinta o lámina inadecuada puede hacer que el funcionamiento sea poco fiable.
- Sin margen para la suciedad. Elige un sensor con una buena reserva de funcionamiento, o lee la calidad de la señal mediante IO-Link.
- Luz parásita. La luz del sol, las luces intermitentes u otro sensor enfrente pueden interferir. Inclina los sensores para que no se vean entre sí.
¿Dónde se usan los sensores fotoeléctricos?
- Envasado y alimentación: contar productos, leer bordes de etiquetas con sensores de horquilla, comprobar que los tapones están puestos.
- Logística y almacenes: detectar cajas y palés en transportadores, medir alturas, comprobar huecos en almacenes automáticos.
- Vehículos y maquinaria móvil: sensores de distancia láser para distancia y posición en carretillas elevadoras y grúas.
- Infraestructuras: puertas, barreras y portones que deben detectar vehículos en el paso.
- Electrónica y montaje de precisión: componentes pequeños a corta distancia.
- Aserraderos y siderurgia: medir posición, anchura y espesor de tablas y chapas con láser.
Sensores fotoeléctricos y de distancia láser de SCN
Tenemos sensores fotoeléctricos de Mibbo y Wenglor: sensores de horquilla, barreras, sensores réflex y de reflexión directa, supresión de fondo con IO-Link, y sensores de distancia láser por triangulación o tiempo de vuelo, de 30 mm a 10 m.
Ejemplos de nuestra gama
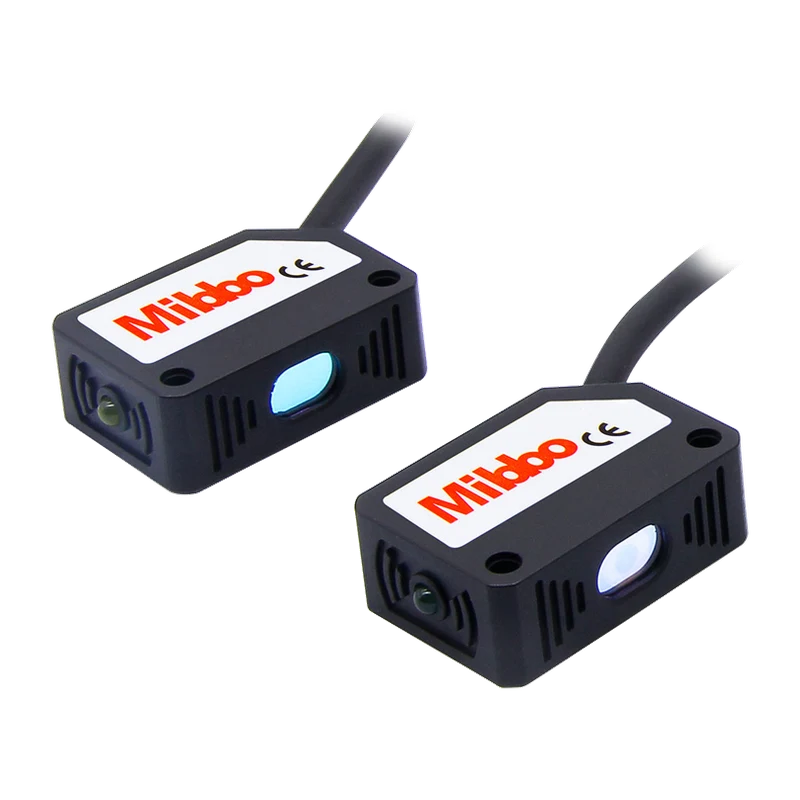 MibboPC27 sensor fotoeléctrico compacto de punto pequeñoPunto de luz visible de 1–3 mm para piezas pequeñas. Disponible como reflexión directa, réflex de hasta 8 m y barrera de hasta 30 m.Ver producto →
 WenglorHK12PA sensor de reflexión directaSupresión de fondo por triangulación, 0–120 mm, sin influencia del color ni de la superficie. IO-Link e IP67.Ver producto →
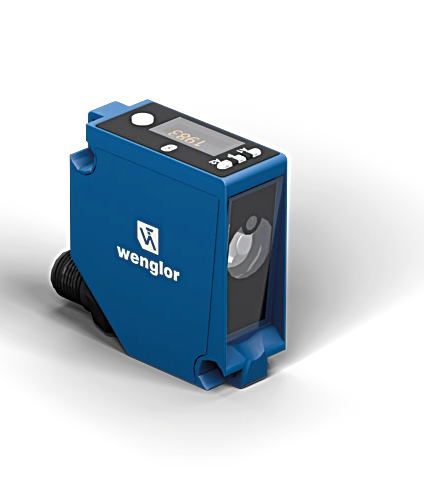 WenglorP1PY217, Sensor de distancia láser de tiempo de vueloSensor de distancia láser de luz azul por tiempo de vuelo, 50–5000 mm, para superficies oscuras, brillantes, transparentes y calientes.Ver producto →
Erik Ahlqvist es director general de SCN y lleva más de 20 años ayudando a empresas industriales a elegir la electrónica adecuada para entornos exigentes. Es ingeniero en electrónica (BSc) por el KTH de Estocolmo.
Perfil de LinkedInPreguntas frecuentes
¿Qué diferencia hay entre una barrera y un sensor réflex?
Una barrera tiene el emisor y el receptor en dos unidades enfrentadas. Un sensor réflex tiene ambos en una misma carcasa y un reflector al otro lado. La barrera llega más lejos y tolera más suciedad; el réflex es más fácil de instalar.
¿Puede un sensor fotoeléctrico detectar vidrio?
Sí, pero elige un sensor diseñado para objetos transparentes. Los sensores estándar ven a través del vidrio y el plástico transparentes.
¿Qué significan conmutación en claro y en oscuro?
En claro (light-on): la salida está activa cuando el receptor recibe luz. En oscuro (dark-on): la salida está activa cuando falta la luz, por ejemplo cuando un objeto interrumpe el haz.
¿Qué alcance tiene un sensor fotoeléctrico?
Los sensores de reflexión directa llegan desde unos centímetros hasta un par de metros, los réflex a unos pocos metros y las barreras a 50 metros o más.
¿Qué es la supresión de fondo?
Una técnica en la que el sensor mide la distancia por triangulación y solo conmuta con objetos dentro de una distancia ajustada. Los objetos claros que están más lejos se ignoran.
¿Tienes un objeto difícil de detectar? Descríbelo junto con el entorno y te propondremos una solución. Recibirás respuesta en 24 horas.
Pregúntanos