




Enkoder absolutny czy inkrementalny – jak wybrać
Enkoder obrotowy informuje, jak obraca się wał: z jaką prędkością, w którą stronę i w jakiej jest pozycji. W tym poradniku wyjaśniamy różnicę między enkoderami inkrementalnymi i absolutnymi, jednoobrotowymi i wieloobrotowymi, a także omawiamy interfejsy i mechanikę.
 Autor: Erik Ahlqvist, dyrektor zarządzający SCN · Zaktualizowano 24 października 2026 · 6 min czytania
- Enkoder inkrementalny – podaje impulsy podczas obrotu wału. Prosty i niedrogi do pomiaru prędkości i pozycji względnej, ale traci pozycję po zaniku zasilania.
- Enkoder absolutny – podaje unikalny kod dla każdej pozycji. Zna położenie wału zaraz po uruchomieniu, bez bazowania.
- Jednoobrotowy czy wieloobrotowy – enkoder jednoobrotowy (singleturn) śledzi pozycję w obrębie jednego obrotu, wieloobrotowy (multiturn) zlicza też obroty.
- O wyborze decyduje interfejs – HTL lub TTL dla impulsów, SSI lub BiSS dla szybkich danych pozycji, CANopen, PROFINET lub EtherCAT dla sieci.
- Magnetyczny czy optyczny – magnetyczny najlepiej znosi wstrząsy, wilgoć i brud, optyczny zapewnia najwyższą rozdzielczość.
Co to jest enkoder?
Enkoder obrotowy montuje się na wale silnika, kole lub wałku i zamienia ruch na sygnały elektryczne. System sterowania wykorzystuje je do regulacji prędkości, pomiaru długości lub pozycjonowania osi.
Istnieją dwa główne rodzaje. Enkoder inkrementalny informuje, że wał się przesunął i o ile. Enkoder absolutny informuje, gdzie wał się znajduje. Różnica jest najbardziej widoczna, gdy zanika zasilanie.
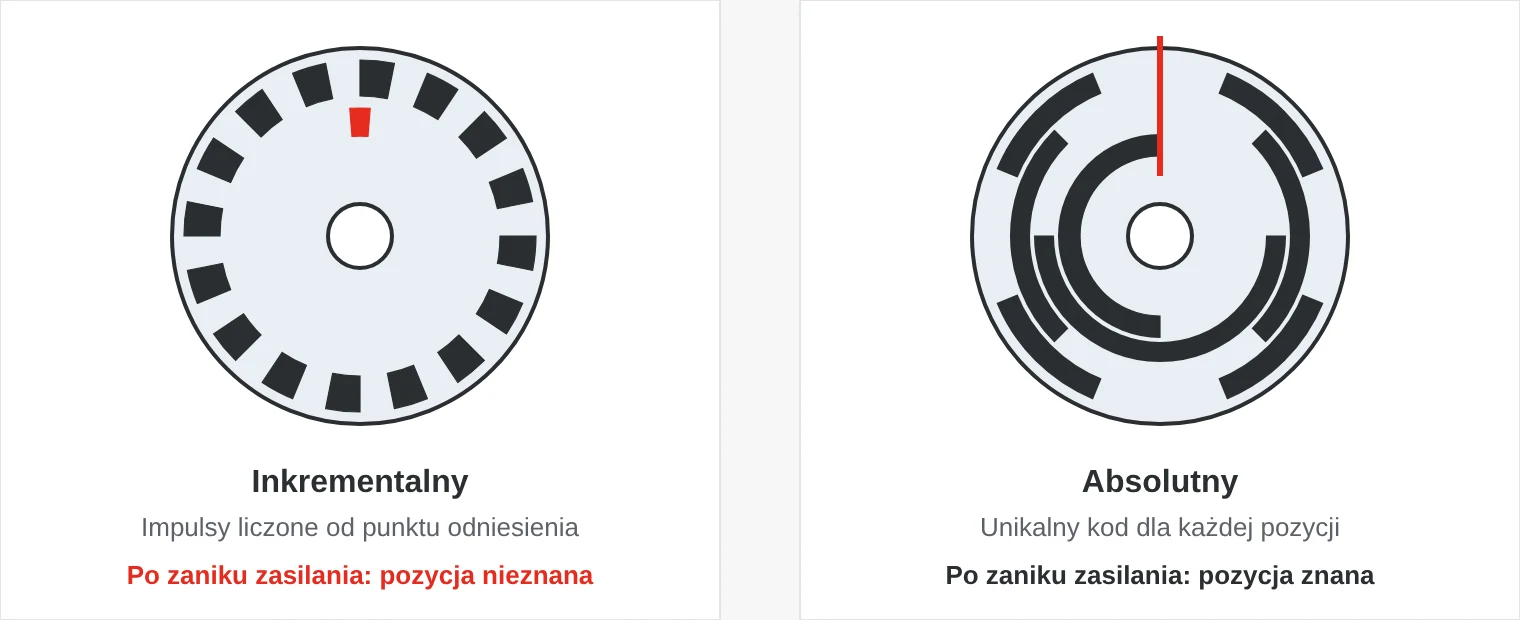
Inkrementalny czy absolutny – jak działają
Enkoder inkrementalny
Enkoder inkrementalny podaje określoną liczbę impulsów na obrót, np. 1024. System sterowania zlicza impulsy od punktu odniesienia. Kanały A i B są przesunięte względem siebie o ćwierć okresu, czyli 90°. Z kolejności kanałów sterownik rozpoznaje kierunek obrotów, a zliczając każde zbocze, uzyskuje czterokrotnie wyższą rozdzielczość: 1024 impulsy dają 4096 kroków na obrót. Kanał Z, impuls zerowy, pojawia się raz na obrót i służy jako punkt odniesienia.
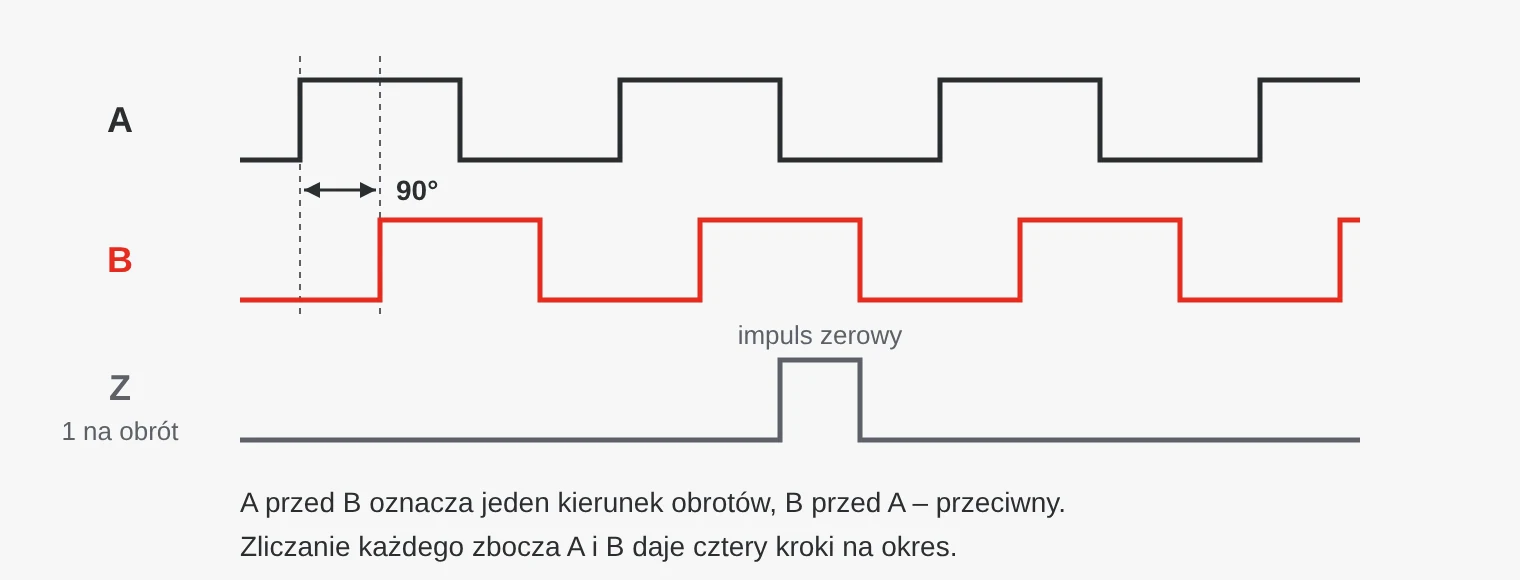
Wadą jest to, że po przerwie w zasilaniu stan licznika zostaje utracony, a zakłócenia mogą dodawać lub gubić impulsy. Maszyna musi wtedy przejechać do pozycji referencyjnej, zanim będzie znała swoje położenie.
Enkoder absolutny
Enkoder absolutny odczytuje unikalny kod dla każdego położenia kątowego. Rozdzielczość podaje się w bitach: 12 bitów daje 4096 pozycji na obrót, 16 bitów – 65 536. Pozycja jest dostępna natychmiast po uruchomieniu, nawet jeśli wał został obrócony przy wyłączonym zasilaniu.
Enkoder jednoobrotowy zaczyna liczyć od nowa przy każdym obrocie i wystarcza, gdy ruch obejmuje jeden obrót lub mniej, np. w zaworze lub stole obrotowym. Enkoder wieloobrotowy zlicza też obroty, często 4096 lub więcej. Jest potrzebny, gdy wrzeciono, bęben wciągarki lub zębatka wykonują wiele obrotów. Obroty zlicza się za pomocą przekładni, baterii lub tzw. drutu Wieganda, który czerpie energię z samego ruchu i nie wymaga baterii.
Interfejsy: HTL, TTL, SSI, BiSS i magistrale polowe
| Interfejs | Rodzaj | Dobry do |
|---|---|---|
| HTL (push-pull) | Impulsy inkrementalne, 10–30 V | Wejść PLC i kart liczników w systemach 24 V, dobra odporność na zakłócenia |
| TTL (RS422) | Impulsy inkrementalne, różnicowe 5 V | Przemienników częstotliwości i serwonapędów, wysokie częstotliwości |
| SSI | Absolutny, szeregowy punkt-punkt | Szybkiego przesyłu pozycji do PLC lub napędu |
| BiSS C | Absolutny, szeregowy, otwarty i dwukierunkowy | Serwosilników i precyzyjnych osi, które wymagają prędkości i diagnostyki |
| CANopen, SAE J1939 | Magistrala polowa | Maszyn mobilnych z wieloma czujnikami na jednym kablu |
| PROFINET, EtherCAT, EtherNet/IP | Przemysłowy Ethernet | Zakładów, w których enkoder jest podłączany bezpośrednio do sieci PLC |
| IO-Link | Punkt-punkt przez M12 | Prostych zadań pozycjonowania z konfiguracją ze sterownika PLC |
Wiele nowoczesnych enkoderów jest programowalnych, więc liczbę impulsów, typ wyjścia i kierunek zliczania można ustawić za pomocą narzędzia. Oznacza to mniej wariantów w magazynie części zamiennych.
Wał pełny czy drążony, optyczny czy magnetyczny
Enkoder z wałem pełnym łączy się z wałem maszyny za pomocą elastycznego sprzęgła, które kompensuje niewspółosiowość. Enkoder z wałem drążonym nasuwa się bezpośrednio na wał silnika i mocuje ramieniem reakcyjnym. Wał drążony oszczędza miejsce i sprzęgło, a enkoder z wałem pełnym łatwo wymienić i chroni on swoje łożyska przed ruchami wału maszyny.
Enkodery optyczne odczytują tarczę kodową za pomocą światła i zapewniają bardzo wysoką rozdzielczość i dokładność, ale są wrażliwe na kondensację, brud i silne wstrząsy. Enkodery magnetyczne odczytują magnes za pomocą czujnika Halla lub magnetorezystancyjnego. Lepiej znoszą drgania, wilgoć i brud i często są pierwszym wyborem w maszynach mobilnych i na zewnątrz.
Który enkoder wybrać?
| Zadanie | Wybór |
|---|---|
| Pomiar prędkości obrotowej lub prędkości przenośnika | Inkrementalny, HTL lub TTL |
| Znajomość pozycji zaraz po zaniku zasilania | Absolutny wieloobrotowy |
| Pomiar kąta w obrębie jednego obrotu | Absolutny jednoobrotowy |
| Sprzężenie zwrotne dla serwosilnika | Absolutny z BiSS C lub SSI |
| Enkoder na maszynie mobilnej narażonej na warunki atmosferyczne | Magnetyczny enkoder absolutny z CANopen lub J1939 i IP67 lub wyższym |
| Różne liczby impulsów na różnych maszynach | Programowalny enkoder inkrementalny |
- Inkrementalny tam, gdzie pozycja musi zostać zachowana. Po zaniku zasilania maszyna musi ponownie wykonać bazowanie, co przy ruchomym obciążeniu nie zawsze jest możliwe. Należy wybrać enkoder absolutny.
- Niewłaściwy poziom sygnału. Enkoder TTL 5 V nie daje pewnego sygnału na wejściu 24 V, a enkoder HTL może uszkodzić wejście TTL.
- Sztywne sprzęgło. Niewspółosiowość, której nie skompensuje elastyczne sprzęgło, niszczy łożyska enkodera.
- Długi nieekranowany kabel. Zakłócenia dodają lub gubią impulsy. Należy stosować ekranowaną skrętkę i sygnały różnicowe.
- Jednoobrotowy przy wielu obrotach. Enkoder zaczyna od nowa przy każdym obrocie i nie odróżnia kolejnych obrotów.
Gdzie stosuje się enkodery?
- Produkcja i pakowanie – pomiar długości na przenośnikach, cięcie, etykietowanie i synchronizacja wałków.
- Dźwignice i podnoszenie – wysokość podnoszenia na wciągarkach, kąt obrotu i pozycja suwnic.
- Maszyny mobilne – kąt skrętu, kąt wysięgnika i pozycja osprzętu.
- Energetyka – kąt nachylenia łopat i odchylenie gondoli w turbinach wiatrowych, pozycja trackerów solarnych.
- Infrastruktura – wrota śluz, mosty zwodzone, maszyneria sceniczna i bramy.
- Technika medyczna – pozycjonowanie stołów pacjenta i aparatury rentgenowskiej.
- Obronność – obrót anten, masztów i platform sensorowych.
Enkodery w ofercie SCN
Oferujemy enkodery inkrementalne i absolutne firmy Posital z interfejsami takimi jak CANopen, EtherCAT i IO-Link, programowalne enkodery inkrementalne z wyjściem HTL lub TTL oraz wersje z IP68 i IP69K do maszyn mobilnych.
Przykłady z naszej oferty
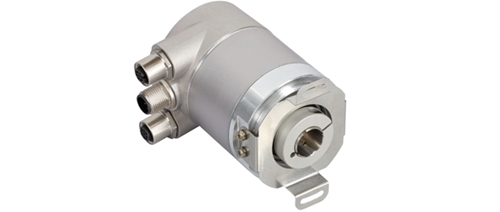 PositalUCD-EC00B-0016-HETS-PRM Enkoder absolutnyEnkoder absolutny z EtherCAT do automatyki przemysłowej, IP66/IP67, od −40 do +85 °C.Zobacz produkt →
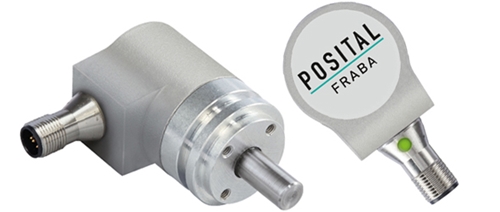 PositalEnkoder absolutny UCD-CA01B-1216-D10D-PRVEnkoder absolutny z CANopen do maszyn mobilnych, IP68 i IP69K. Zachowuje pozycję nawet po zaniku zasilania.Zobacz produkt →
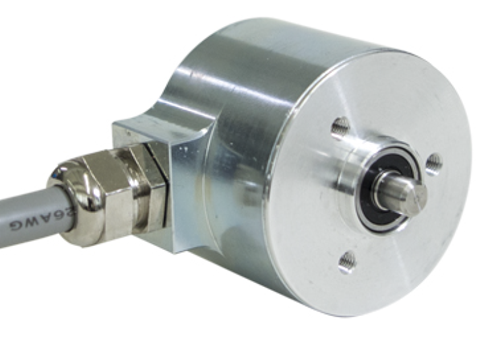 PositalUCD-IPH00-XXXXX-0340-2RW Enkoder obrotowy inkrementalnyProgramowalny enkoder inkrementalny z 1–16 384 impulsami na obrót i wyjściem push-pull (HTL) lub RS422 (TTL).Zobacz produkt →
Erik Ahlqvist jest dyrektorem zarządzającym SCN i od ponad 20 lat pomaga firmom przemysłowym dobierać elektronikę do wymagających warunków pracy. Jest inżynierem elektroniki (BSc), absolwentem KTH w Sztokholmie.
Profil na LinkedInNajczęściej zadawane pytania
Czym różni się enkoder absolutny od inkrementalnego?
Enkoder inkrementalny podaje impulsy liczone od punktu odniesienia i traci pozycję po zaniku zasilania. Enkoder absolutny podaje unikalny kod dla każdej pozycji i zna położenie wału zaraz po uruchomieniu.
Co oznacza PPR?
PPR to skrót od pulses per revolution, czyli impulsy na obrót. Przy dekodowaniu kwadraturowym (4x) sygnałów A i B 1000 PPR daje 4000 kroków na obrót.
Czym różni się HTL od TTL?
HTL pracuje na poziomie napięcia zasilania, zwykle 10–30 V, i pasuje do wejść PLC. TTL zgodny z RS422 to różnicowy sygnał 5 V, odpowiedni dla napędów i wysokich częstotliwości.
Czy enkoder absolutny potrzebuje baterii?
Enkoder jednoobrotowy nigdy nie potrzebuje baterii. Enkodery wieloobrotowe zliczają obroty za pomocą przekładni, baterii lub drutu Wieganda, przy czym wersje z przekładnią i z drutem Wieganda działają bez baterii.
Co to jest SSI?
SSI (Synchronous Serial Interface) to prosty interfejs punkt-punkt, w którym sterownik wysyła impulsy zegarowe, a enkoder odpowiada swoją pozycją bit po bicie. Jest powszechny w enkoderach absolutnych.
Więcej poradników: Czujniki
Wszystkie poradniki →Wątpliwości co do typu, rozdzielczości lub interfejsu? Wystarczy opisać wał i system sterowania, a pomożemy w wyborze – odpowiedź w ciągu 24 godzin.
Zapytaj nas