




Reunalaskenta ja tekoäly – näin valitset teollisuus-PC:n
Kamerat ja anturit tuottavat enemmän dataa kuin pilveen ehditään lähettää reaaliajassa. Tässä oppaassa kerrotaan, milloin datan kannattaa analysoida suoraan koneen ääressä ja miten tekoälylle valitaan oikea tietokone.
 Kirjoittaja Erik Ahlqvist, SCN:n toimitusjohtaja · Päivitetty 24 lokakuuta 2026 · 5 min lukuaika
- Reunalaskenta – data käsitellään koneen ääressä olevassa tietokoneessa pilven sijaan. Se tarkoittaa nopeaa reagointia, vähemmän tietoliikennettä ja toimintaa ilman internetyhteyttä.
- Tekoälyn päättely – koulutettu malli ajetaan paikallisesti, esimerkiksi konenäössä ja laaduntarkastuksessa.
- Laskentateho – prosessori, jossa on integroitu GPU tai NPU, riittää muutamalle kameralle. Useammat kamerat ja raskaammat mallit vaativat NVIDIA Jetsonin tai näytönohjaimen.
- TOPS – karkea mittari. Mittaa mieluummin, montako kuvaa sekunnissa oma mallisi saavuttaa.
- Ohjelmisto – valitse ohjelmistokehys, etähallinta ja elinkaari ennen laitteistoa.
Mitä reunalaskenta on?
Reunalaskenta (edge computing) tarkoittaa, että data käsitellään siellä, missä se syntyy – tietokoneessa koneen ääressä, ajoneuvossa tai kentällä olevassa kaapissa – eikä datakeskuksessa tai pilvessä. Reunalla oleva tietokone välittää eteenpäin vain tuloksen: hälytyksen, mittausarvon tai kuvan poikkeamasta.
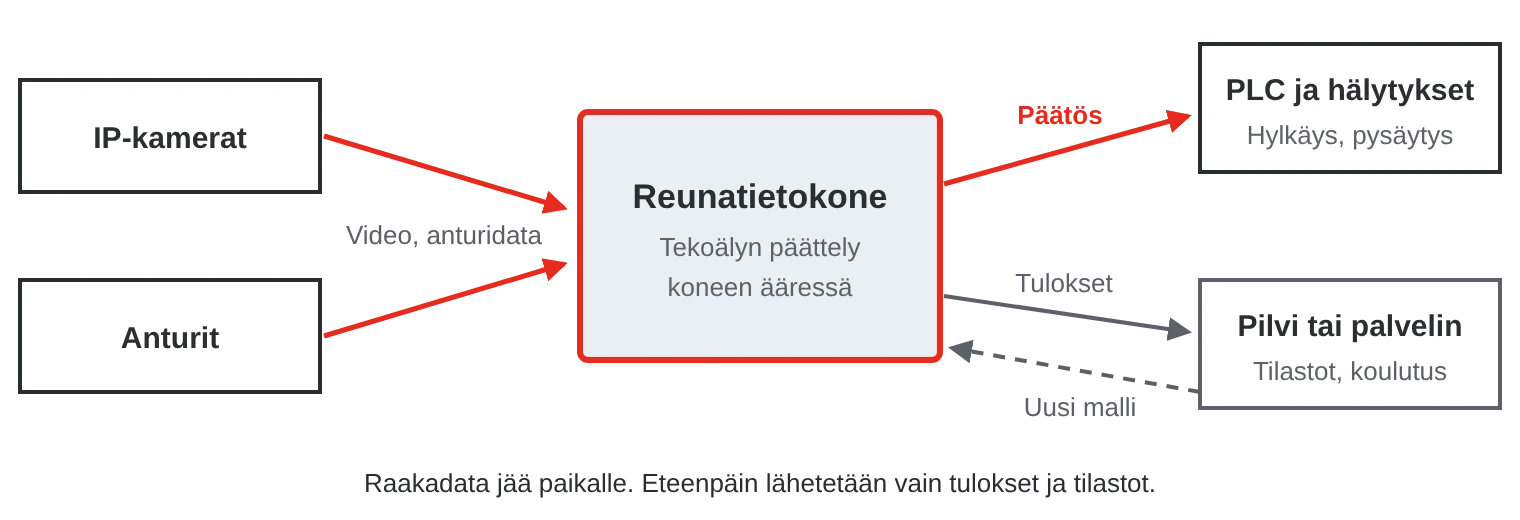
- Nopea reagointi – päätös tehdään koneen ääressä, esimerkiksi kun viallinen tuote on poistettava kuljettimelta.
- Vähemmän tietoliikennettä – kymmenen kameran kuva 4G-yhteydellä tulee kalliiksi, mutta hälytys ja yksi still-kuva vievät vähän kaistaa.
- Toimii ilman yhteyttä – järjestelmä toimii myös kaivoksessa, laivalla tai tunnelissa.
- Tietosuoja – kuvat ihmisistä ja arkaluonteinen tuotantodata eivät poistu paikalta, mikä helpottaa GDPR:n noudattamista.
Pilveä tarvitaan usein edelleen. Tavallinen ratkaisu on kouluttaa malli tehokkaalla palvelimella tai pilvessä ja ajaa se paikallisesti.
Missä tekoälyä käytetään reunalla?
- Tehtaat – konenäkö ja laaduntarkastus, jotka havaitsevat naarmut, puuttuvat osat ja väärät etiketit täydellä linjanopeudella myös silloin, kun kiinteät säännöt eivät riitä.
- Ennakoiva kunnossapito – värähtelyn, virran ja lämpötilan analyysi, joka varoittaa ennen kuin laakeri hajoaa.
- Liikenne ja turvallisuus – ajoneuvojen laskenta, rekisterikilpien tunnistus ja tunkeutumisen havaitseminen sähköasemilla ja tunneleissa.
- Ajoneuvot, energia ja terveydenhuolto – kamerat kaivos- ja metsäkoneiden ympärillä, aurinkovoimaloiden tarkastus ja ultraäänikuvien analyysi.
Kuinka paljon laskentatehoa tarvitset?
Tekoälymallit toimivat paljon nopeammin rinnakkaislaskentaan perustuvilla yksiköillä, kuten GPU:lla tai NPU:lla (neuroprosessori), kuin tavallisella prosessoriytimellä.
| Vaihtoehto | Sopii | Huomioi |
|---|---|---|
| CPU | Anturidata, yksinkertaiset mallit | Riittää harvoin videoanalytiikkaan |
| Integroitu GPU ja NPU, esim. Intel Core Ultra | Muutama kamera, kohteiden tunnistus | Pieni tehonkulutus, Windows tai Linux |
| NVIDIA Jetson | Useita kameroita, ajoneuvot, robotit | Paljon suorituskykyä wattia kohden. Linux, ei Windowsia |
| Tekoälykiihdytin M.2- tai PCIe-kortilla | Tekoäly olemassa olevaan x86-tietokoneeseen | Tarkista, että mallisi on tuettu |
| Erillinen näytönohjain, esim. NVIDIA RTX | Monta kameraa, suuret mallit | Suuri tehonkulutus, tuulettimet ja PCIe-paikka |
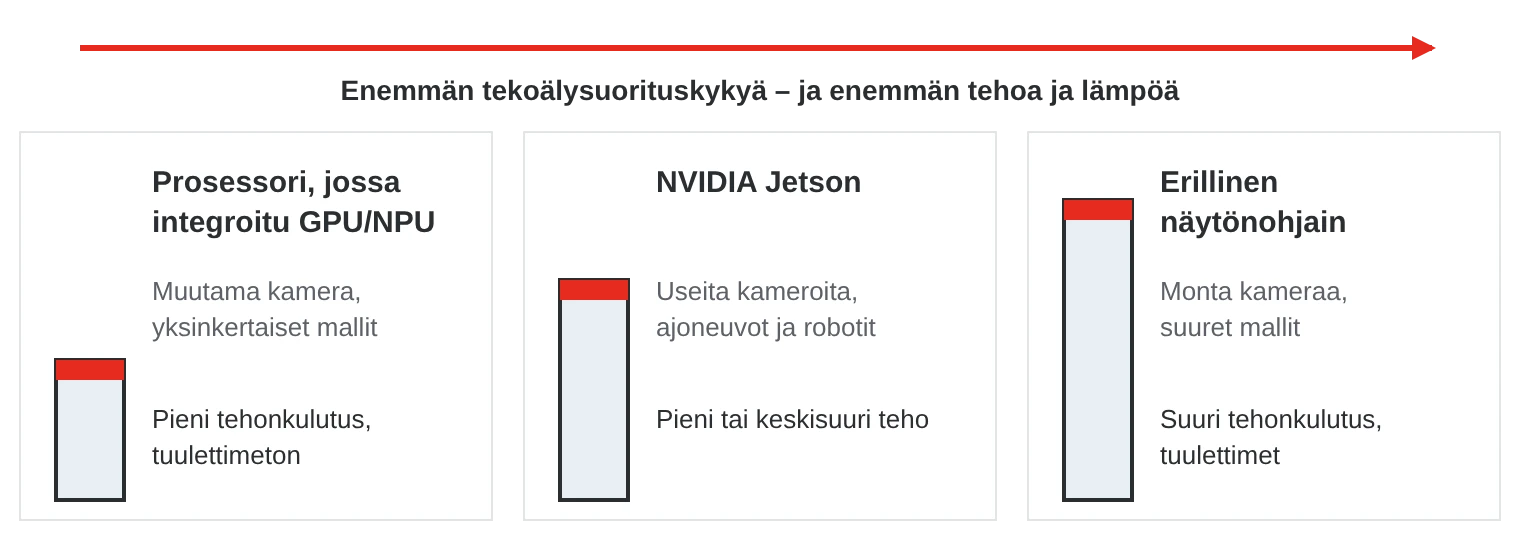
Jetson-moduuleja on kolmea kokoa: Orin Nano, Orin NX ja AGX Orin. NVIDIA ilmoittaa Orin Nanolle muutamia kymmeniä TOPS ja suurimmalle AGX Orin -moduulille jopa 275 TOPS, tehonkulutuksen ollessa noin 7–60 W.
Mitä TOPS tarkoittaa käytännössä?
TOPS (tera operations per second) kertoo, montako biljoonaa yksinkertaista laskutoimitusta piiri pystyy tekemään sekunnissa, yleensä 8-bittisillä kokonaisluvuilla (INT8). Luku on teoreettinen maksimi, ja valmistajat laskevat sen eri tavoin. Osa olettaa harvan laskennan (sparsity), joka voi kaksinkertaistaa luvun, ja osa laskee CPU:n, GPU:n ja NPU:n yhteen.
Ratkaisevaa on, montako kuvaa sekunnissa mallisi saavuttaa tarvitsemallasi resoluutiolla ja millä viiveellä. Testaa siis mallia omilla kuvillasi kehityssarjalla tai näytelaitteella ja jätä varaa lisäkameroille.
Kvantisointi eli mallin muuntaminen 32-bittisistä liukuluvuista 8-bittisiksi kokonaisluvuiksi nopeuttaa usein laskentaa moninkertaisesti, ja tarkkuus heikkenee vain vähän. NVIDIA TensorRT ja Intel OpenVINO tekevät tämän puolestasi.
Kamerat, PoE ja jäähdytys
Yleisin valinta ovat IP- tai GigE Vision -kamerat PoE-syötöllä, jolloin sama kaapeli siirtää sekä datan että virran. IEEE 802.3af -standardin mukainen PoE syöttää enintään 15,4 W porttia kohden ja PoE+ (802.3at) enintään 30 W, mutta tietokoneen kokonaistehobudjetti voi olla pienempi kuin porttien summa. Ajoneuvoissa ja roboteissa käytetään usein GMSL-kameroita, joissa on koaksiaalikaapeli ja tärinää kestävät FAKRA-liittimet.
Tekoälylaskenta tuottaa lämpöä. Tuulettimeton Jetson-tietokone jäähtyy runkonsa kautta, kun taas tehokkaalla näytönohjaimella varustettu tietokone tarvitsee tuulettimet ja suuren virtalähteen. Korkeassa lämpötilassa kellotaajuus laskee ja samalla kuvanopeus. Testaa siis korkeimmassa lämpötilassa, jossa tietokoneen on toimittava. Tuulettimetonta jäähdytystä ja virransyöttöä käsitellään teollisuustietokoneita koskevassa oppaassamme.
Ohjelmisto, etähallinta ja elinkaari
Valitse ohjelmistoalusta ennen laitteistoa. NVIDIA Jetsonissa käytetään JetPackia, NVIDIAn ohjelmistopakettia, johon kuuluvat Ubuntuun perustuva Jetson Linux, CUDA ja TensorRT. Intel-prosessorilla varustetuissa tietokoneissa käytetään usein OpenVINOa, ja niissä toimivat sekä Windows että Linux.
Kontit, esimerkiksi Docker, tekevät mallin vaihtamisesta helppoa ilman, että käyttöjärjestelmään tarvitsee koskea. Kun tietokoneita on kentällä paljon, tarvitset etähallinnan päivityksiin ja valvontaan. Suunnittele myös tietoturva: secure boot, TPM ja IEC 62443 -standardin mukaisesti segmentoitu verkko.
Tekoälylaitteisto kehittyy nopeasti, mutta konetta myydään monta vuotta. NVIDIA ilmoittaa Jetson Orin -moduulien saatavuudeksi tammikuun 2032 ja teollisen AGX Orin -moduulin saatavuudeksi heinäkuun 2033. Kysy myös, kuinka pitkään juuri valitsemaasi tietokonemallia toimitetaan.
Viisi yleistä virhettä
- Valinta TOPS-luvun perusteella. Luku kertoo vähän siitä, miten oma mallisi suoriutuu. Testaa omilla kuvillasi.
- Liian pieni PoE-budjetti. Kamerat toimivat testipöydällä, mutta käynnistyvät uudelleen, kun IR-valaisu kytkeytyy päälle yöllä.
- Liian vähän opetuskuvia. Uusi valaistus, lika ja uudet tuoteversiot heikentävät tarkkuutta. Varaudu mallin uudelleenkoulutukseen.
- Tekoäly turvatoimintona. Kamerapohjainen ihmisten tunnistus ei korvaa sertifioituja turvalaitteita, kuten valoverhoja ja turvalaserskannereita.
- Ei suunnitelmaa päivityksille. Ilman etähallintaa jonkun on käytävä jokaisella tietokoneella vaihtamassa malli.
SCN:n reunalaskennan tekoälytietokoneet
Toimitamme tekoälytietokoneita muun muassa AAEONilta, Winmatelta, Arbor Technologylta ja Axiomtekiltä – kompakteista PoE-porteilla varustetuista Jetson-tietokoneista järjestelmiin, joihin mahtuu täysikokoinen näytönohjain.
Esimerkkejä valikoimastamme
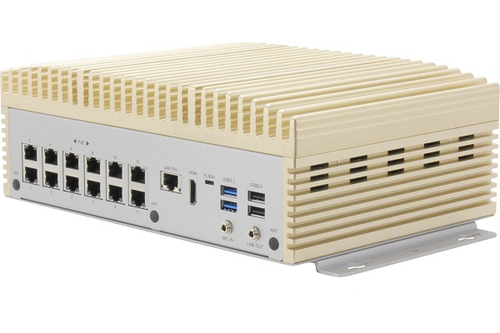 AAEONBOXER-8646AI Tuulettimeton PoE-pohjainen sulautettu tekoälyjärjestelmäTuulettimeton tekoälytietokone, jossa NVIDIA Jetson AGX Orin (enintään 200 TOPS) ja kaksitoista PoE-porttia 120 W:n kokonaisbudjetilla, liikenteen ja turvallisuuden valvontaan.Katso tuote →
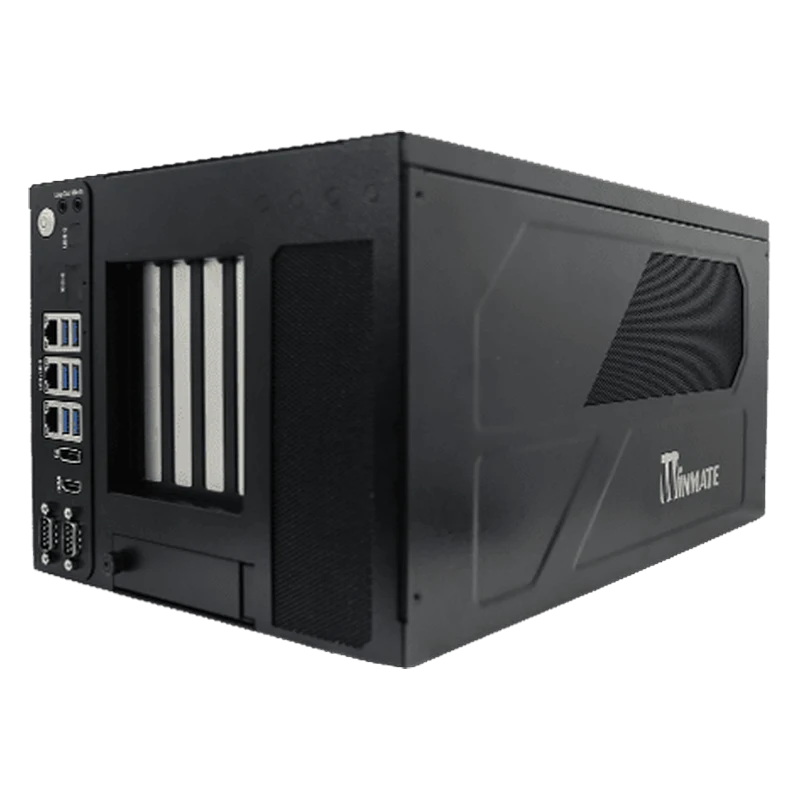 WinmateWNAI-E800L GPU-valmis edge AI -tietokoneReunalaskennan tekoälytietokone konenäköön: PCIe x16 -paikka NVIDIA RTX -korteille ja enintään 96 Gt muistia.Katso tuote →
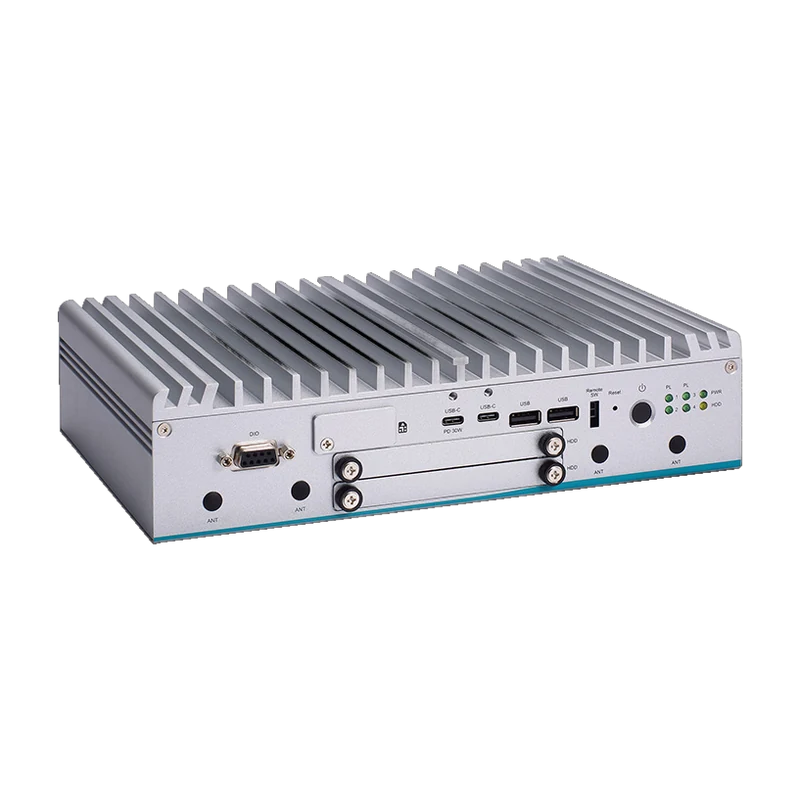 AxiomtekeBOX630B tuulettimeton reuna-AI-PC Core UltrallaTuulettimeton tietokone, jossa Intel Core Ultra, Arc-grafiikka ja NPU OpenVINOa varten, 9–60 V DC ja −40…60 °C.Katso tuote →
Erik Ahlqvist on SCN:n toimitusjohtaja, ja hän on yli 20 vuoden ajan auttanut teollisuusyrityksiä valitsemaan oikean elektroniikan vaativiin olosuhteisiin. Hän on koulutukseltaan elektroniikkainsinööri (BSc) Tukholman KTH:sta.
LinkedIn-profiiliUsein kysyttyä
Mikä ero on reunalaskennalla ja pilvellä?
Reunalaskennassa data käsitellään paikallisesti, lähellä konetta. Reuna reagoi nopeammin ja toimii ilman yhteyttä, kun taas pilvi sopii mallien kouluttamiseen ja usean toimipaikan analyysiin.
Montako TOPS:ia tarvitsen?
Se riippuu mallista, resoluutiosta ja kameroiden määrästä. Testaa malliasi kehityssarjalla, mittaa kuvanopeus ja valitse tietokone, jossa on varaa.
Toimiiko Windows NVIDIA Jetsonissa?
Ei. Jetsonissa ajetaan Linuxia NVIDIAn JetPack-ohjelmistopaketin kautta. Jos tarvitset Windowsia, valitse x86-tietokone Intel-prosessorilla ja tarvittaessa näytönohjaimella tai tekoälykiihdyttimellä.
Mikä ero on GPU:lla ja NPU:lla?
GPU on monipuolinen rinnakkaisprosessori grafiikkaan ja tekoälyyn. NPU on tehty pelkästään tekoälylaskentaan ja antaa paljon suorituskykyä wattia kohden, mutta tukee harvempia mallityyppejä.
Lisää oppaita: Teollisuustietokoneet
Kaikki oppaat →Haluatko tietää, mikä tietokone jaksaa pyörittää mallisi ja kamerasi? Kysy meiltä – saat vastauksen 24 tunnin kuluessa.
Kysy meiltä